Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 26r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.90.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
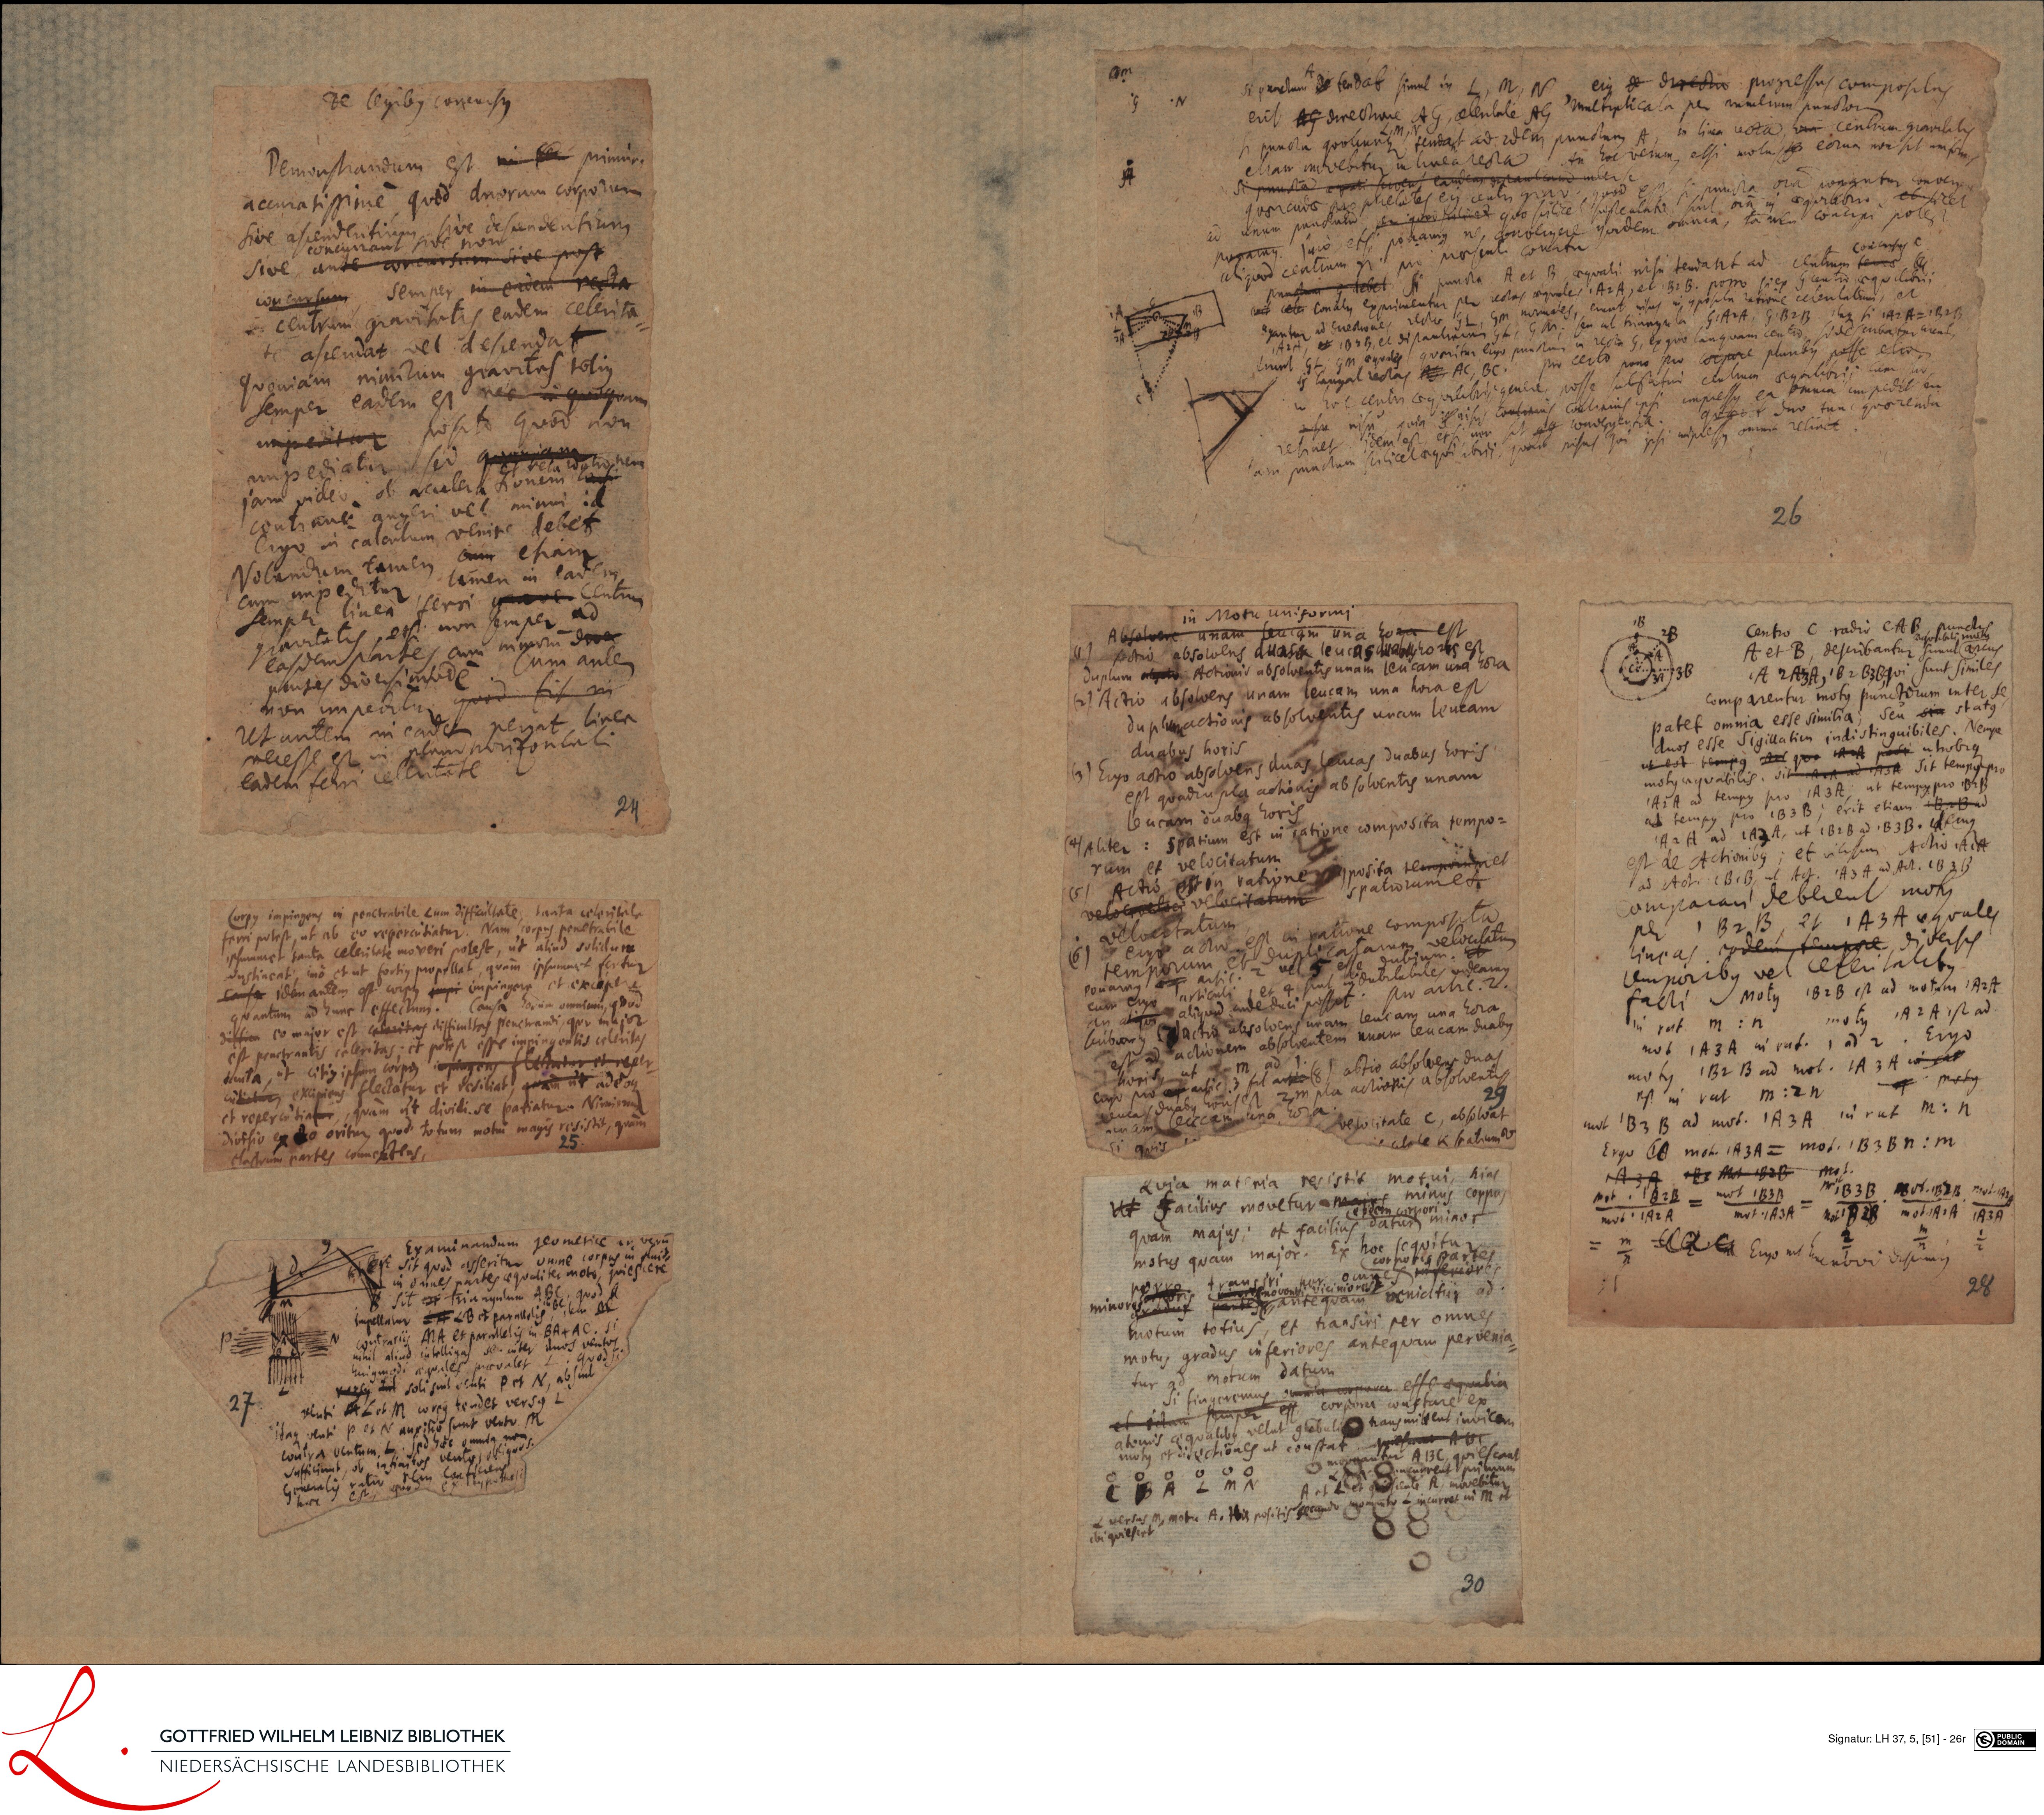
The machine reads it as
- De legibus corcursus
- Demonstrandum est iprimuri
- accuratissime quod duorum corporum
- sive ascendentium, sive desundentium
- concurrant sive non
- sive, ante concursum sive post
- concursum semper in eadem recta
- centrum gravitatis eadem celerita
- te ascendat vel descendat
- quoniam nimirum gravitas tolius
- semper eadem est nec in quoquam
- inpeditar posito quod non
- impediatur, sed quonianaronem
- jam video ob accelerationem cons
- contrane augeri vel minui id
- eruo in calculum venite debet
- Notandum tamen cum etiam
- tamen in eadem
- cum impeditur
- semper linea ferri grave centrum
- ad
- gravitatis, etsi non semper
- easdem partes cum iimorum divec
- Cum autem
- prutes diversimde
- non impeditur quod sit in
- Ut autem in eadem pergat, linea
- necesse est in plano horifontali
- eadem ferri celeritate
- Corpus impingens in ponetrabile eum difficultate, tanta celeritata
- ferri potest, ut ab eo repereutiatur. Nam corpus penetrabile
- ipsummet tanta celeritate moveri potest, ut aliud solidure
- constineati, mo et ut fortius propettat, quam ipsummt fertur
- c idem autem est corpus mp vupingera et excaper
- quantum adtum effectum. Causa orum omnimi, qdod
- diffin eo major est celaritas infficultas penetrandi, quo major
- est penctrantis celeritas; et potest esse impingentis celeritas
- tanta, ut citius ipsum corpus impingens flectatur et reper
- culiatur excipiens flectatur et resiliat, quam ut adeoque
- et repereatiatur, quam ut dividi se patiatur. Niminum
- divisio ex 20 oritur, quod totum motui magis resistit, quam
- elactrum partes connentens,
- Examinandum geometice in veru
- pa
- lnc
- in
- x
- angulum AB
- ALB et parallolis
- caliud intelligas seu inter duos ventos
- jymodi aequales praevalet
- rersus soli sint venti P et N, ab sin
- AL et M corpus tendet versus L
- itaque venti p et N auxitio sum
- contra ventum L
- sed h.
- sufficiunt, ob infinitos vert
- Gnernlis ratio
- lm ean
- enti
- base
- asseritur omne
- spartes aequaliter moto, quiescere
- quam
- d
- MA et parallelis in BA+ AC.
- si vanctum de teadat simul in 1 M, N ejus directio progressus compositas
- erit AG directione AG, celeritale AC, multiplicala per numerum punctor
- si puncta quolcunque tendat ad idem punctum A, in lina ecta, centrum gravitatis
- etiam mvebitur in linea recta An hoc verum, etsi motus eorum non sit unfru
- si puncta aqati servent eandem ostantcam inter se
- quercudae preplietates ejus centrigrar, quod xa si puncta ora ponantur converso
- ad unum punctum, per quod palicet quo scilicet sustentata sunt ora in aequitbrio ebilicet
- ponamus. Jaio etsi ponamus ne, convergere quidem omnia, tamen concipi potes
- aliquod centrum n. no praesent conatu
- concursus e
- punctum G debet si puncta A et B, aequali nisu tendant ad centrum ternae
- t conalus exprimentur per rectas aequales 1A2A, et B1B. porro siex scentio aequilibrii
- egantur ad screctiones rectae GL, Gm normales, erunt nisus in composita ratione celeritatum, et
- AIX, et 1829, et distantiarum cynt GM, seu at triangula G1AA, G.B2B. itique si 1A2 A= . B P
- eiunt Gt; Gm aequales quaeritur ergo punctum in recta G, ex quo tanquam centro, si descirbatur areatus
- is tangal rectas AC, BC.
- pro certo pono pro corpore pluribus posse etra
- in hac centri aequuilitris genere, posse substitui centrum aequilibrii cum suo
- s nisu quia i aisus contis contianns ipsi impressus ex omnca cm pedit seu
- sit convegentia.
- quaerit duo tunc quaerenda
- jam punctum scilicet aequi abrii, quan pisus qui ipsi mmpressus omnia relinet
- non
- resinet. Idem est, et
- in Motu uniformi
- Absolvere unam seucam una hora est
- 1) sectio absolvens auas leucasab horc est
- duplum agto Actionis absolventis unam leucam una hora
- (2) Actio absolvens unam leucam una hora est
- duplenactionis absolventis unam leucam
- duabus horis
- () Ergo actio absolvens duas leucas duabus horis
- est quadru pla actionis ab solventis unam
- leucam duabus horis
- (Apliter: Spatium est in ratione composita tompo-
- rum et velocitatum
- 5) Actio est in ratione rposita tempoumet
- velociveloci velocitatum spatiorum esi
- 6) ergo actio est in patione composita
- velvertatum
- temporum, et
- pouarnus arti
- duplicatarum velocilatur
- b
- dubium
- vel 3 esse
- et 4 sint
- in dubitabiles videamus
- liquid inde duci possit. Pro artic. 2.
- cum ergo articuli
- scrbumus Dactio absolvens unam lencam una hora
- an aliqui
- est ad actionem absolventem unam leucam duabus
- ego pro artic. 3 fit at () actio absolvens duas
- horis, ut
- pauca
- i quis
- B
- M
- pons est 2 n pla actionis absolventis
- nis clale k batium V
- Qvia materia resistit motui, hinc
- quam majus; et facilias datur minor
- motus quam major. Ex hoc sequitur
- porre
- corporis partes
- omnes inferiores
- transiri posicinioret veniatur ad
- minoresante quam
- motum totius, et transiri per omnes
- motus gradus inferiores antequam pervenia
- tur ad morum datum
- Si lingeremas omnia corpaca esse aequalia
- est corpora constare ex
- atomis aequalibu velut conlabalia transmittent invicem
- movis
- quieat ABC
- itur ABC, quiescant
- A et L, et quescente A,
- vered so totu H. ten positis t rto ncar
- n
- et octum semper
- motus et directiones ut constat
- M A
- o
- iquiesca
- centro C radio eAB punctis
- b et b, describanur
- larcus
- 1A 2A3A, 1B2B36qui sunt similes
- comparentur motus punctorum inter se
- patet omnia esse similia, seu sin s
- atque
- duos esse Sigillatim indistinguibiles. Nempe
- ut est tempus A quo i A pase
- utrobius
- motus aequabilis. sit AA ad 1A3A sit tempus pri
- 1AIA ad tempus pro 1A3A, ut te
- at tempus pro 1B3B; erit etia
- 1A2 H ad 1A3A, ut 1b2b ad 1B3L
- est de Actionibus; et vilissim A
- ad Act. CBcB, ut Act. 1A3 A ad Act. 1B3B
- comparan deberent motus
- per 1B2 B, et 1A3A aequales
- lineas eodem, tempore diversis
- temporibus vel ceceritatibus
- facti Motus 1B2B est ad motum 1A2A
- in rat m: n
- motus 1A2 A est ad
- not 1A3A in rat. 1 ad 2. Ergo
- motus 1B2 B ad mot. 1A3A ea
- est in rat M: 2n
- potus
- to 1B25
- B ad
- deuus
- AA
- mot B3B ad mot. 1A3A in rut M: n
- Ergo ed mot. 1A3A = mot. 1B3Bn: m
- M, 33B 1 o. 1B2B nol. 14
- +A 3A +F Mot 1BZB Mot.
- Met. B2B - mot 1B3B
- mot: 1A2A
- mot. 1A3A not B2B mot A.A 1A3A
- =in a Ergo ut enodo discimus
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 26r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0051?run=74