Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 40r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.90.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
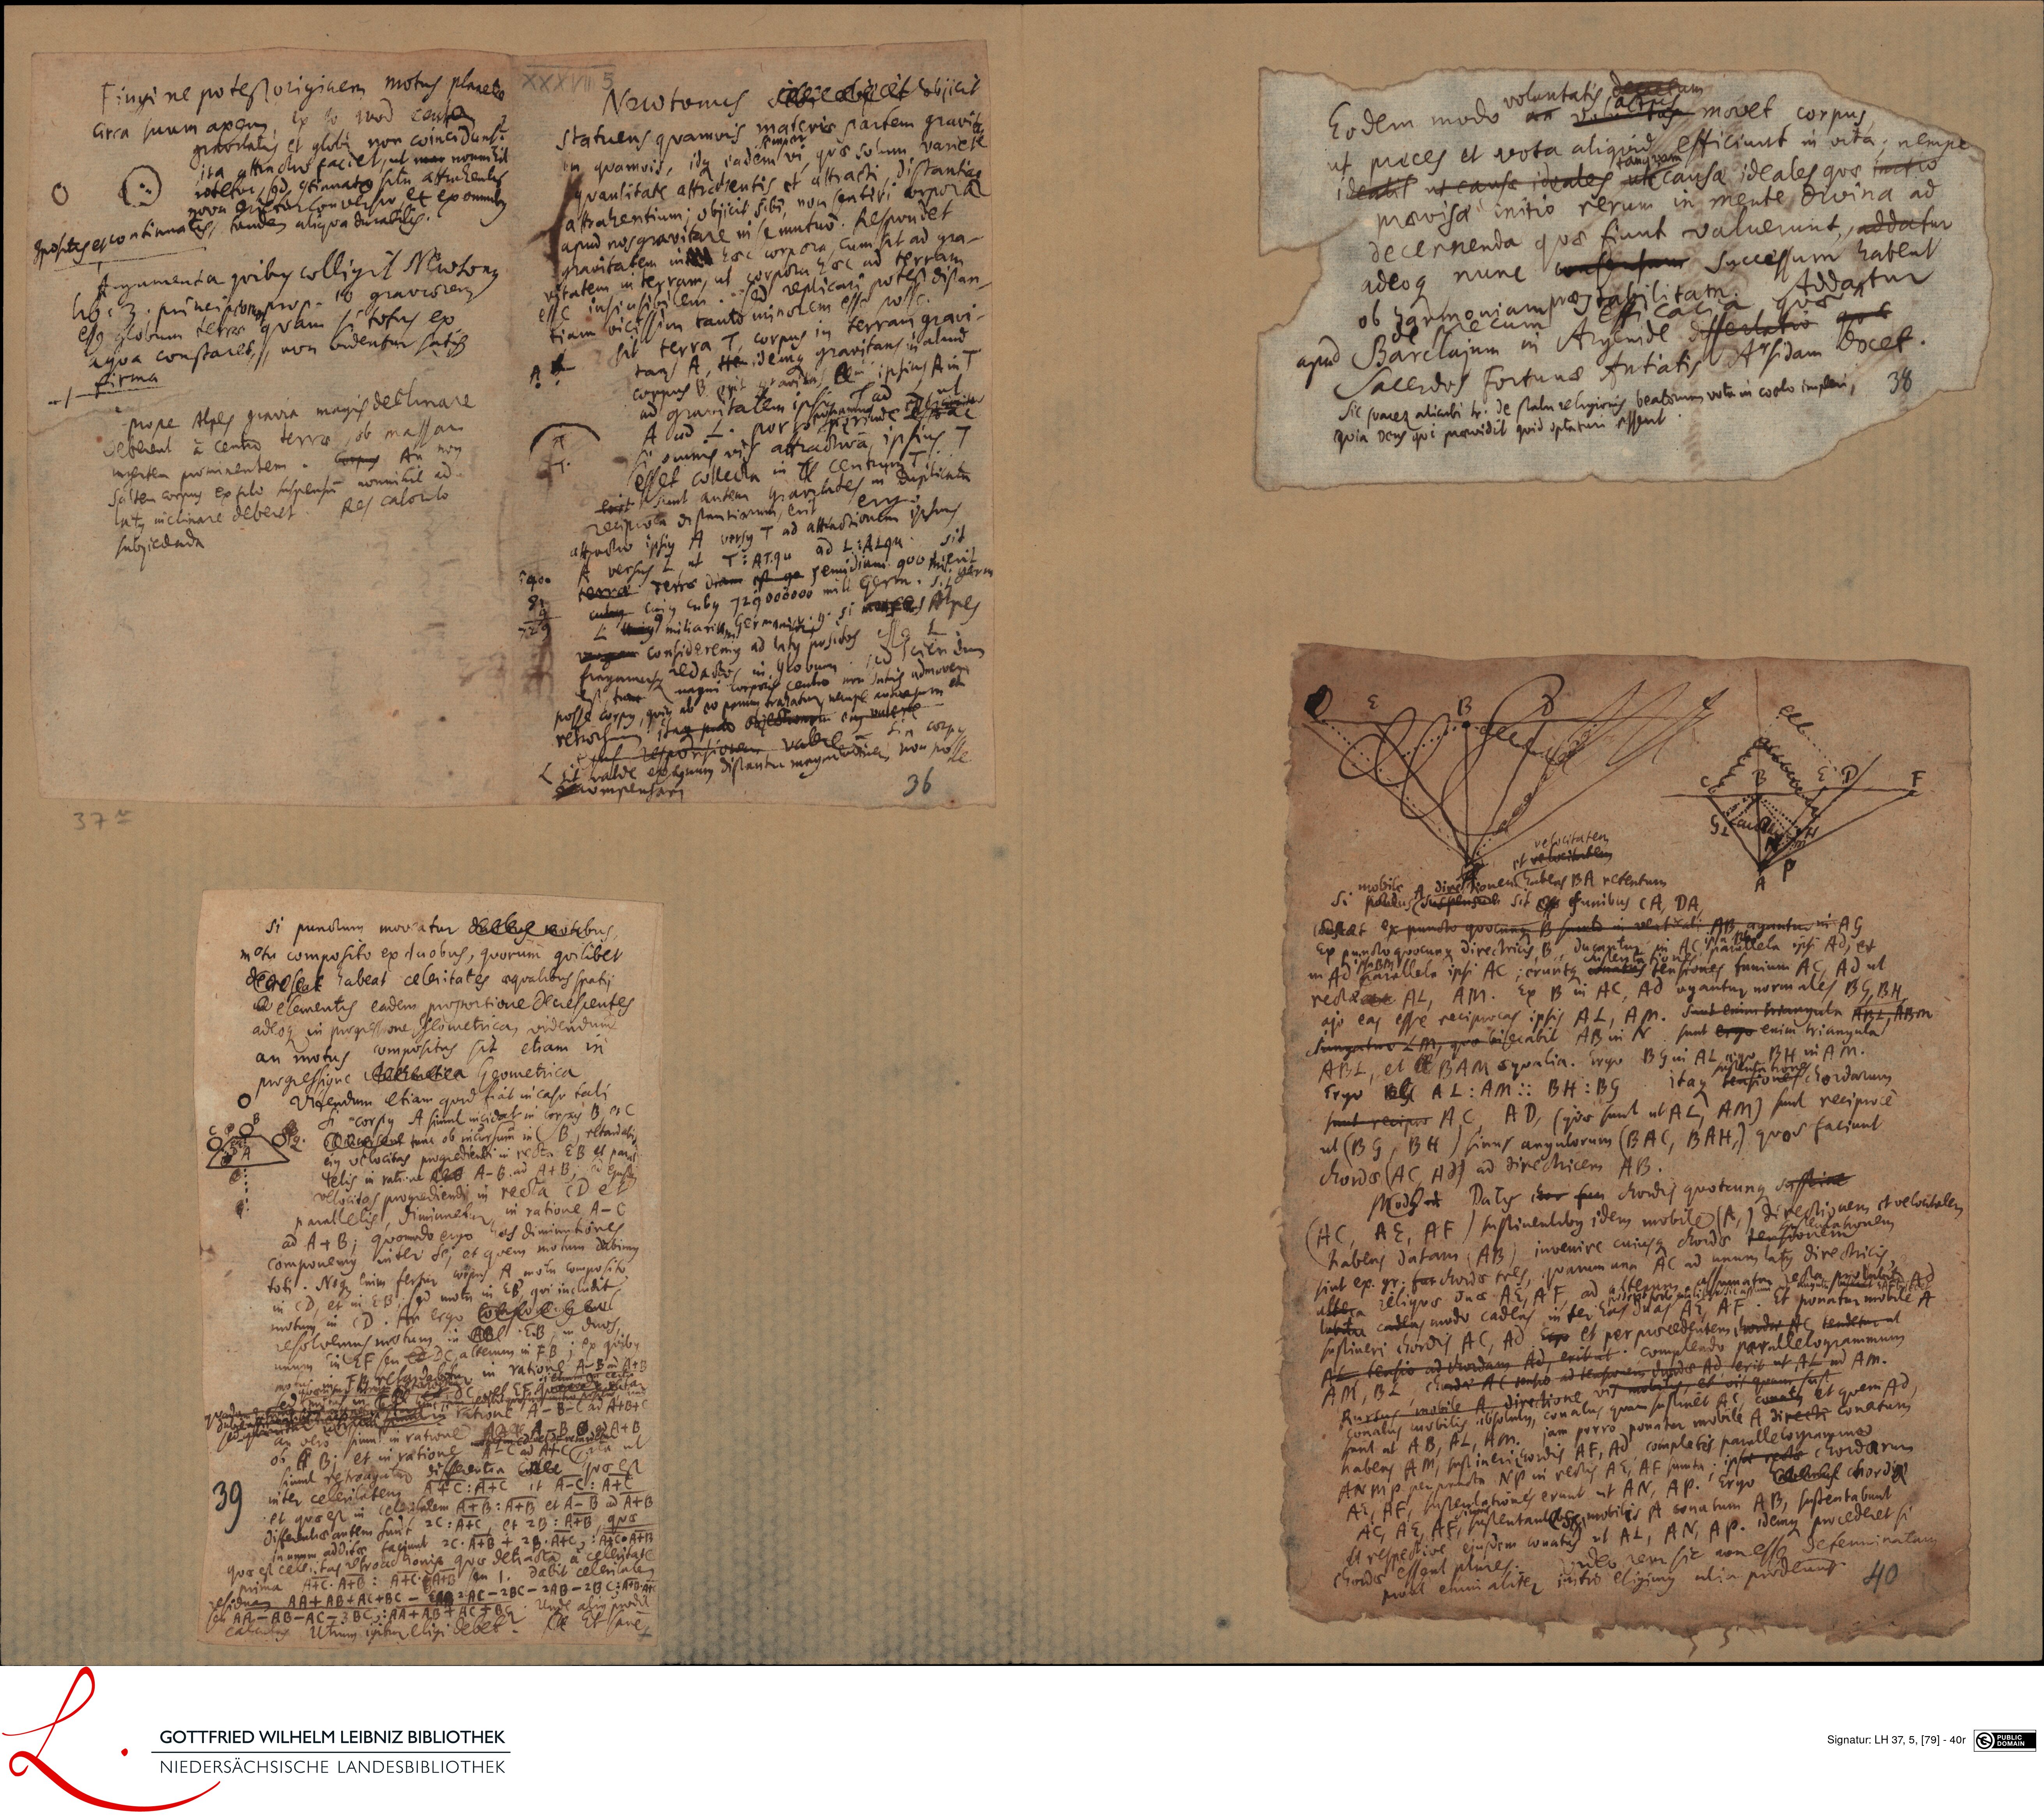
The machine reads it as
- Fingi ne potestoriginem motus plareto XXXV
- circa suum axem, ex eo quod centa
- gravitatis et globi non coincidunt.
- ita attinctio facdet, ut man nonnihil
- notetur, sed continuato situ attrahentis
- nova gritur conversio, et ex omnilus
- spositis ex continuatis, tandem aliqua durabilis.
- Aigumenta quibus colligit Miotonus
- lib. 3. principion prop. 10 graviorem,
- esse globum terrae quam si tosus ex
- aqua constaret,, non videntur satis
- firma
- prope Alpes gravia magis declinare
- deberent a centro terrae, ob massam
- inertem prominentem. corpus An non
- saltem corpus exfilo suspensum nonnihil ad
- latus inclinare deberet.
- subjiccenda
- Res calorilo
- Necotonus iabcobjicit
- statuens quamvis materiae partem gravit
- en quamois, idque eadem vi quae solum variete
- quantitate affrahentis et attracti, distantia
- atrahentium; objicit sibi, non sentiri corpora
- apud nosgravitare in se mutuo. Respondet
- gravitatem int haec corpora, cum sit ad gra-
- vitatem in terram, ut corpora haec ad terram
- esse insinsibilem. Sed replicari potest distan
- tiam vicissim tanto minorem esse potse.
- terra T, corpus in terram gravi-
- tans A, He idemque gravitans in aliud
- sit
- corpus B erit gravitas ipsias A in)
- ad
- l.qo
- ad granitatem ipsis
- Aad L. porco sperinde ac
- si omnis vis attractiva, ipsius)
- esset collecta in _ centrum
- ert sunt autem gravitates in duplicatu
- eri
- attractio ipsius A versus Y ad attractionem geius
- reciproca distantiarum, erit
- L, ut T: Ar qu ad L :ALqu sit
- terrae rerrae diam estge semidiam 900 mient
- A versu
- un
- cul cujus cubus 729000000 mill Germ. sit
- si Hjus miliarit Germani. G. si o) Alpes
- L
- am consideremius ad latus posidos
- frngamusque redactos in Globum. sed sciendum
- magni corporis centro non satis admoveri
- posse corpus, quin ab eo perum trahatur, necupe antuasum
- est tum
- retrorsum. Itaque puto otjectionum en valere
- sin corpus
- isus responsionem vatere
- sit valde ex eguum distanti magnitodiner non pose
- ecompensari
- si punctum moveatur dubters motibus
- metu composito ex duobus, quorum quilibet
- derreseat habeat celeritates aequalibus spatii
- de
- elementis eadem proportione decrescentes
- adeoque in progressione Geometrica, videndum
- an motus compositus sit etiam in
- progressione me Geometrica
- Videndum etiam quid fiat in caso tali
- si corpus A simul incidat in corpris B, et C
- er tunc ob incursum in B, rltandat
- ejus velocitas progrediendi in recta EB et par–
- telis in ratione A- B. an
- velocitos progrediendi in recta et
- parallelis, diminuetur
- in rat
- et
- = C
- ad A+ B; quomodo ergo has diminutiones
- componemus, inter se; et quem motum dubimu
- toti. Noque enim fertur corpus A motu composito
- in cD, et in EB. sed motu in EB, qui includit,
- motum in cD. An ergo Cono
- resolvemus motum in EB in duos
- unum in EF seu DC, alterum in FB
- motus in
- lardabitur in ration
- Decot Esut
- sibus
- lt
- olitar
- sipen sl in ratione A- B- C ad AtB+
- simu in ratione
- E
- A
- ad AF
- ferentia
- C: A+C
- 1t
- quae est
- =C: A+
- datem A+ B: A + B et A- B ad A+ B
- differentiae autem sunt AtC, et 2B: A+B, quae
- 8
- e
- in vero
- o B; et in ratione
- simul retroagatur
- inter celeritatem
- et quae est in le
- in unum additae faciunt 2C. A+B + 2B. A+C,: A+C∞A+I
- quae est celeritas retroactionis quae detracta a celeritate
- residna AA + AB+ AC+BC - EAA 2BC - 2BC - 2AB - 2BC; 41 B. 11
- unde aliu
- se Et sares
- prima A+C. AFB. HtC AIB seu I. dabit celeritate
- itium igitur eligi debet
- seu AA AB - AC = 3BC: AA + AB + AC f B
- volantatis,
- eratum
- Eodem modo volctas movet corpus
- ut proces et vota aliquid efficiunt in vita; nempe
- identit ut causae ideales ute causa ideales quae inctio
- praevisa initio rerum in mente divina ad
- decernenda quae fiunt valuerunt, addatur
- adeoque nunc consentum successum habent
- ob harmoniamproestabilitam.
- Addatur
- qua
- caci
- apud Barclajum in Argenide differtatio qu
- e
- cum
- Sacerdos fortunae Antiatis Aisidam docet.
- Sl quacez alicubi tr. de statu religionis beatorum vota in coolo imperis
- Quia vens qui praevidit quid dplaturi essent
- et ve locit
- ea
- mobile dinetionem habens BA retentum
- Si potitus suspensu sit funibus CA, DA
- constat ex puncto quocunque B sumto in verticali AB agantur in AG
- Ex puncto quocunque directrics B ducaptur in AC sparalleta ipsi Ad, et
- in Ad parallela ipsi AC; eruntque cnats tensiones funium AC, Ad ut
- recta AL, AM. Ex B in AC Ad ogantur normales BG BH
- ajo eas esse reciprocas ipsis AL, AM. sunt enim triangula ABL, AB
- tungatur LM, quae bisecabit AB in N. sunt ergo enim triangula
- ABL, et BAM aequalia. Ergo BG in AL, aego BH in AM.
- Ergo AL: AM:: BH: BG. Itaque tensione chordarum
- sunt recipro AC, AD, (quae sunt ut AL, AM) sunt reciproce
- ut (BG, BH) sinus angulorum (BAC, BAH) quos faciunt
- chordae (AC, AD) ad directricem AB.
- Modus Datis chor fui chordis quotiunque sustine
- (AC, AE, AF) sustinentibus idem mobile (A,) directionem et velocitater
- habens datam AB; invenire cujusque chordae tensiorieationem
- sint ex. gr. furchordae tres, quarum una AC ad unum latus directricis
- lubita cadens modo cadens inter has duas AE, AF. Et ponatur mobile A
- sustineri chordis AC, Ad. E et per praecedentem hordae AC tendetur ut
- AL tensio ad chordam Ad, eritut complendo parallelogrammum
- AM, BL chordae AC tensio ad tensconem dindae Ad erit ut AL ad AM.
- Rursus mobile A, directione vis mobilis, et vit quam sus
- conalus mobilis absolulus, conatus quam sustinet AC, conatus et quem Ad
- sunt ut AB, AL, AM. jam porro ponatur mobile A directi conatum
- habens AM, sust ineri hordis AF, Ad completis paralle logrammod
- AN Mp per puncta Np in rectis AE, AF sumta. ipsae rectae chordarum
- A2, AF, sustentationes erunt ut AN, AP. Ergo hordia
- AC, AE, AF, sustentant bs mobilis A conatum AB, sustentabunt
- _ respective ejusdem conatus ut AL, AN, Ap. idemque procederet si
- chordae essent plures.
- video remr sic non esse determinatam
- e de auite a e epore
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 40r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0079?run=74