Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 49r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.76.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
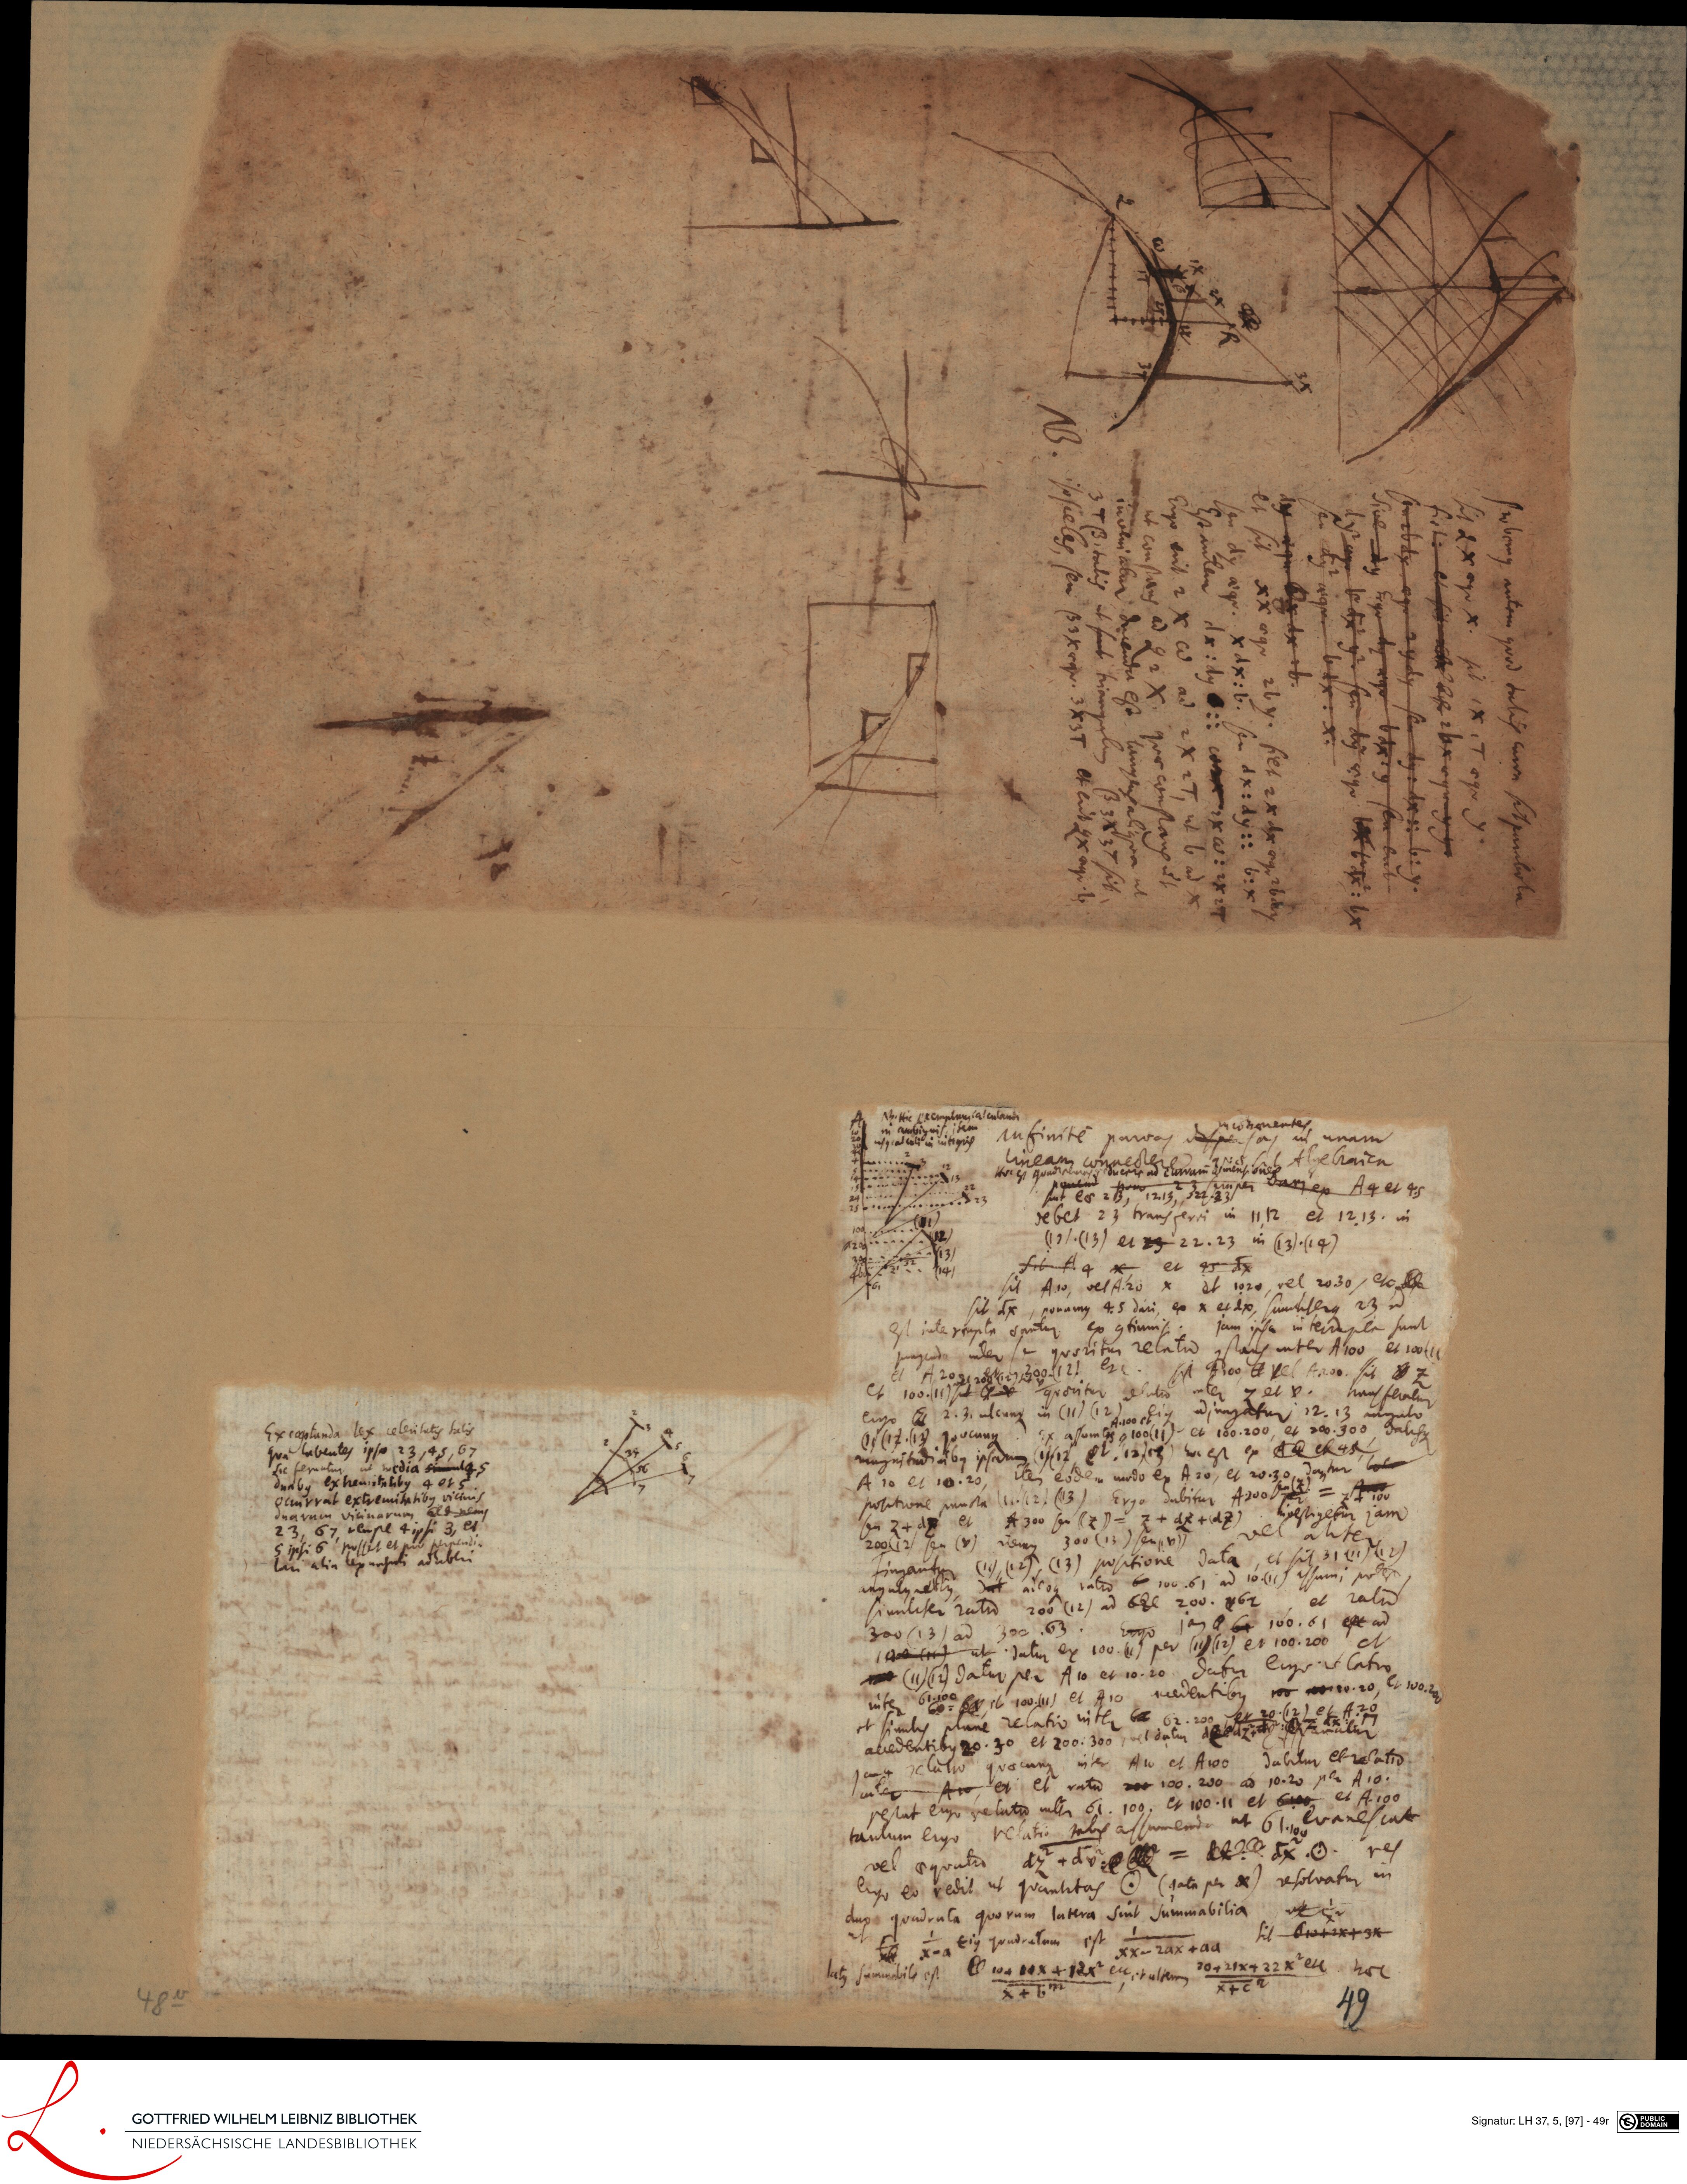
The same scan as fol. 48v (00068534:0096), where its text is given.
The machine reads it as
- Ex coptanda les celeulits lats
- qua labentes ipso 23,
- et
- dia umus
- eccurrat extremitatibus vicinis
- e
- 1nemi
- erpe tipsi 3, et
- Eauli tt e stiteri
- duabus extremitatibus
- ad
- d
- X2
- te
- a e
- Nh. Hic exemplum a culandi
- infinite parvas ds
- nit
- 25.. 23
- u
- in
- omanentes,
- lineam connecten qi sat Algebraica
- i
- ea B q isper dari ex A4 et 45
- debet 23 transferri in H12 et 12.13. in
- 1131. (13) et 23 22. 23 in (3). (14)
- sit A4 X et ∞ Fx
- sit A1, vel A20 X et 1020, vel 2030, et
- sit Ex, ponamus 45 dari, ex X et dx, similiterque 23 id
- est inte rrapta sautur ex continuis. jam ipsa interrapea sunt
- jungenda inter se quoritur relatio constans inter A100, et 10(11
- A2022081 1 1 300 127 et c. sit 4300 Vel A. 200. sit _Z
- et 100. (11) sit quoritur cotulio inter Z et V. hansferneur
- ergo (2. 3. ulcunque in (11) (12) eiq adjungatur 12. 13 anguli
- (17 (17. (13 quocunque. Ex assum ts 100(11) et 100. 200, et 200. 300 dalisu
- magnitudinibus ipsarm (y(iZ, et. 12 ) 13) hoc est ex A ek 45
- A 10 et 10. 20, item eodem modo ex A20, et 20. 30
- positione puncta (1.. (2, (13) Ergo dubitur A300 per = 10d
- seu Z+ dx et A300 seu lZ) = Z + dx + 1d7)
- 200( 3) seu (∞) nemus 300 (13) seu pv)
- vel alite
- Jingantur (19, (2) (13) positione data et sit 31 ∞1) (12)
- angulus nellus da adeoque ratio 100. 61 ad 16 (11) assum; potest,
- similiter ratio 200 (12) ad 6EC 200. 462, et ratio
- 300(13) ad 300. 63. Ergo Jan 100. 61 ess ad
- 14 (1) ut datur ex 100. (1) per (1) (12) et 100. 200 et
- (11) (2) datur per A10 et 10. 20. datur ergo relatio
- inter 61 ( et 100 (u) et 410 nedentibus r0o . 20, et 100. 2
- et simulis plane relatio inter 62. 200
- e tulli
- Icug rclatio quaecunque inter AW et A10o dabitur et relatio
- inter Aro, et et ratio 100. 200 ad 10. 20 per A10.
- restat ergo relatio intr 61. 100, et 100. 11 et et A 100
- tantum ergo relatio talis assumenda ut 61 evanes cat
- vel aequatu aque rdv. = x 0. res
- ergo eo redit ut quantitas (data per X) resolvatur in
- dux quadrata quorum latera sint summabilia, e
- xx= 2aX +aa sit BtoL IXt 3X
- litus sumbili est on 202 + Pex etce rattum 204 2ux 22 X etc haec
- a + bm
- 2
- 1
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 49r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0097?run=74