Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 76v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.94.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
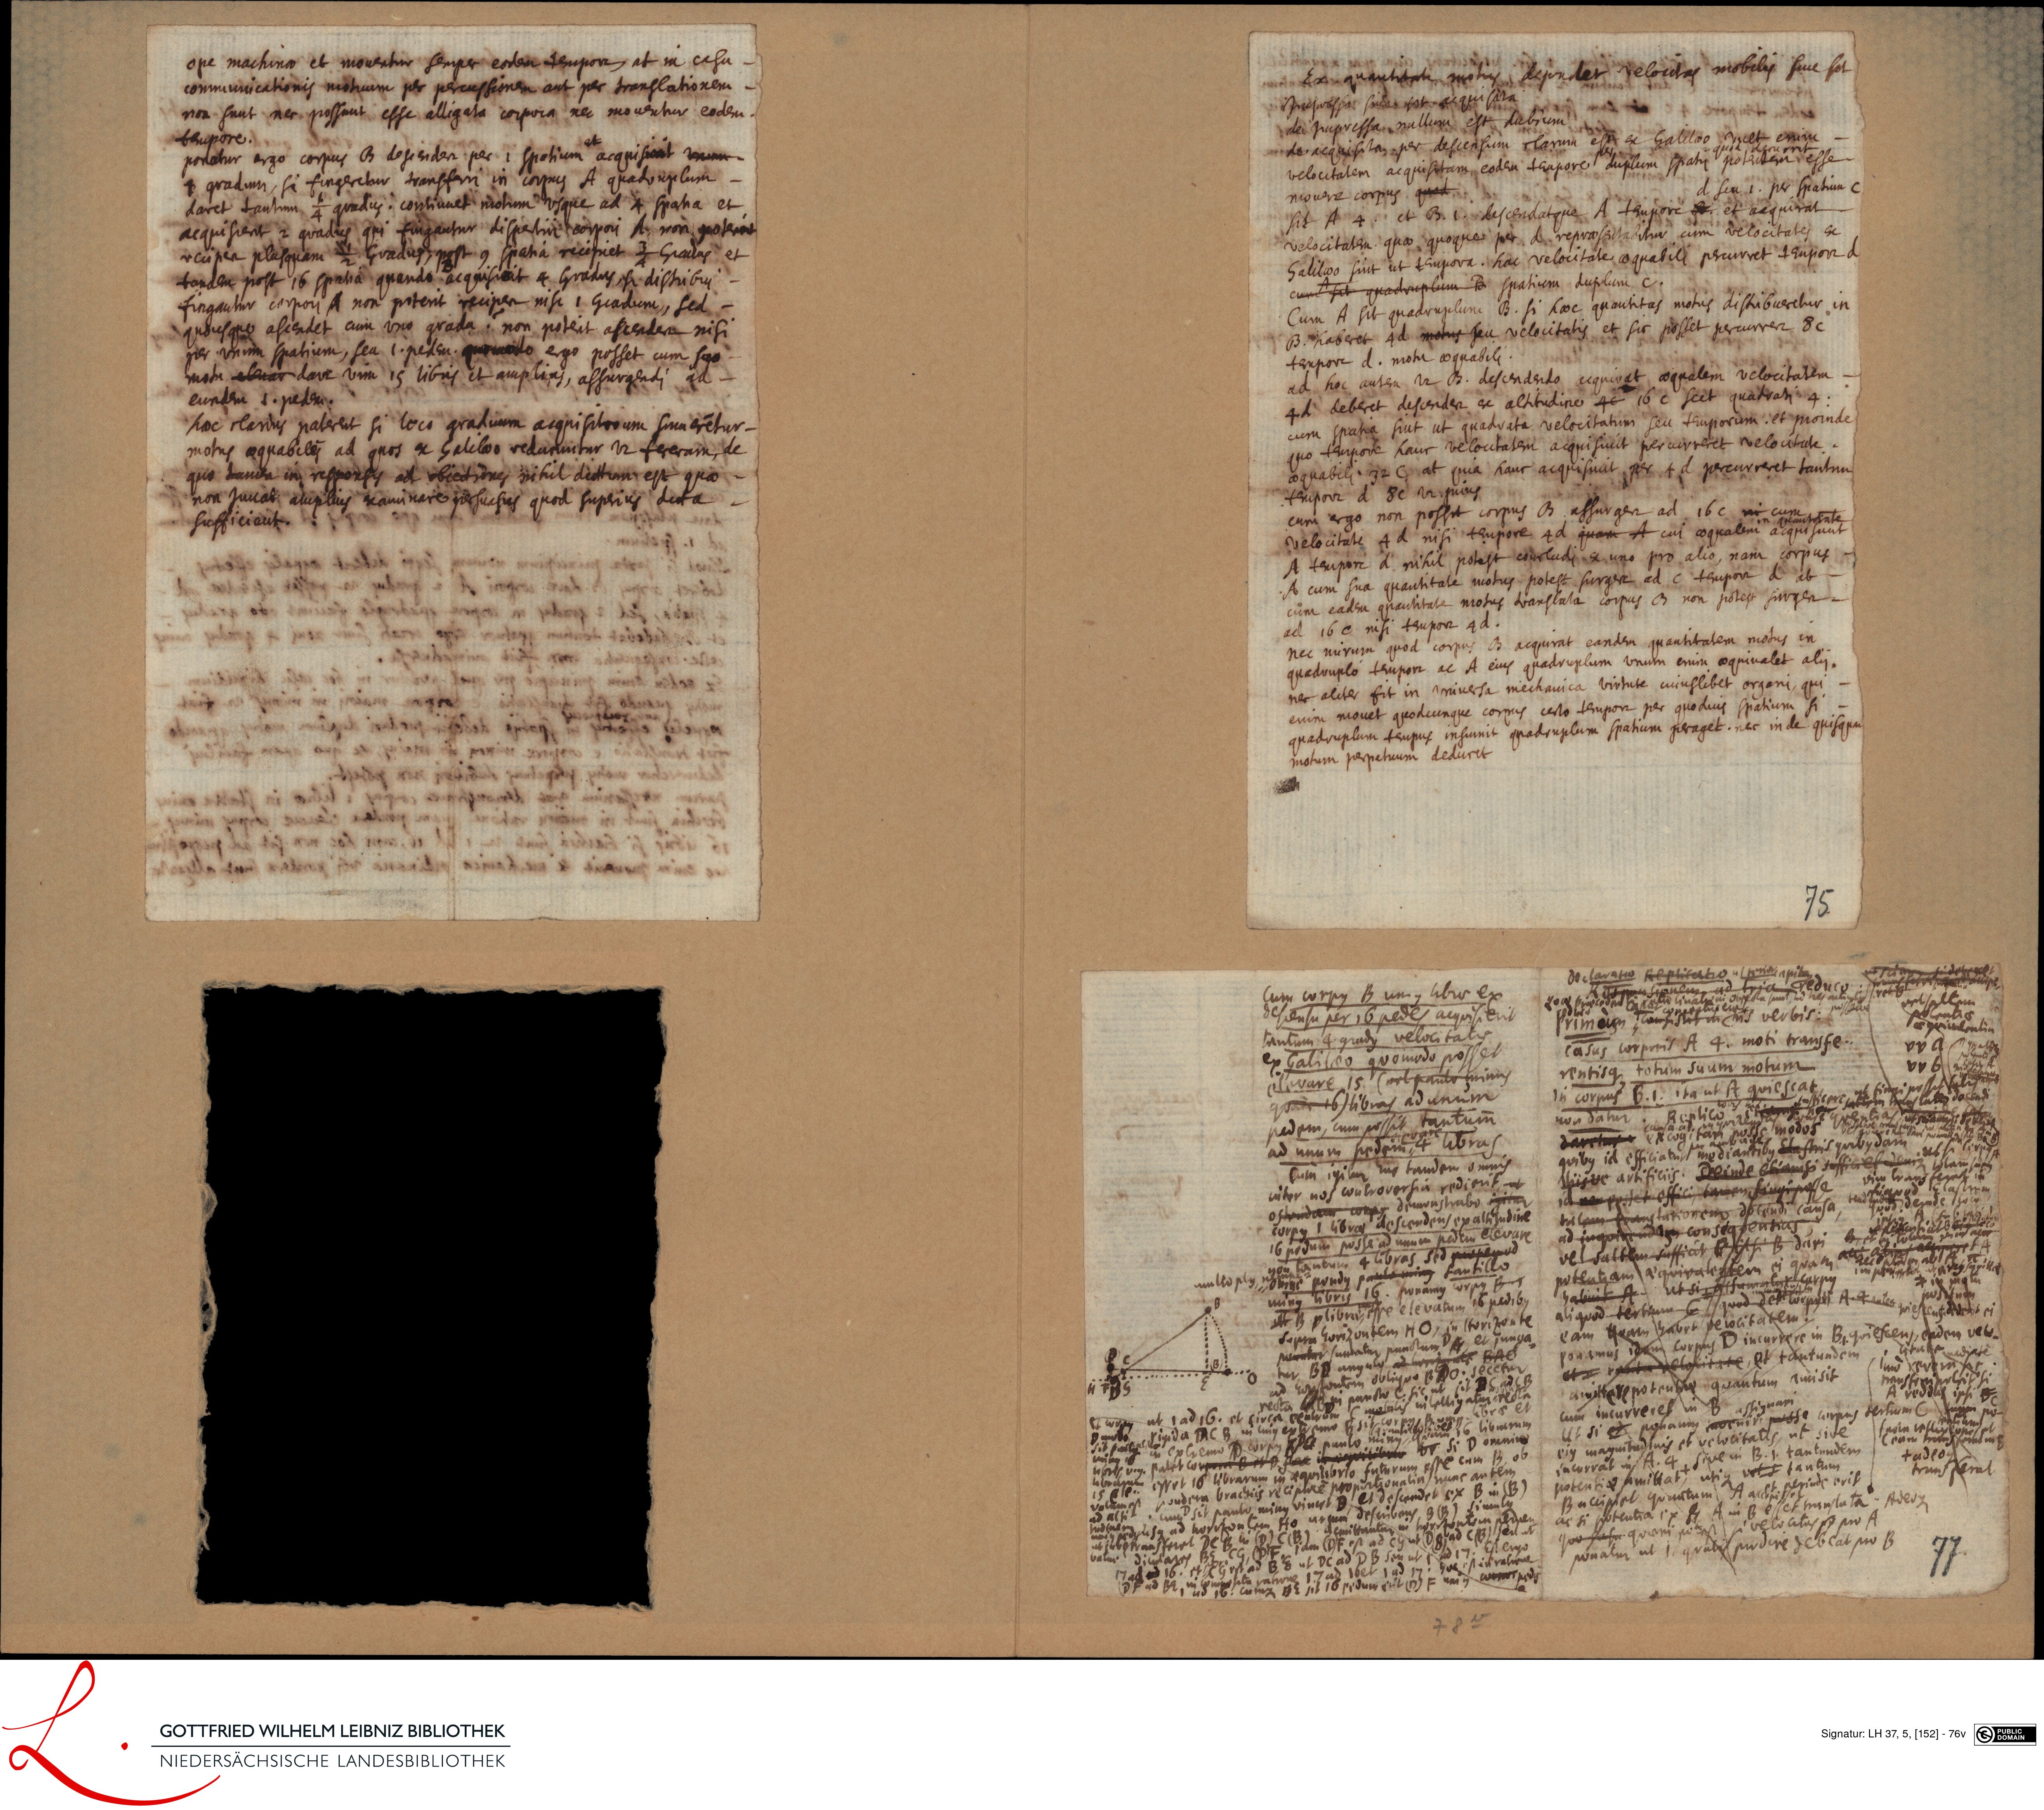
One image of two folio pages side by side, registered by the library under both labels (also fol. 77r); this page is its left half.
The machine reads it as
- ope machina et moventur semper eodem tempore, at in casu
- communicationis motuum per percussionem aut per translationem
- non sunt nec possunt esse alligata corpora nec moventur eodem.
- bempore.
- ponatur ergo corpus B degienden pec 1 spotium acquisint
- quadum, si fingerctur transfrri in corpus A quadouplum
- daret tantum quadus: continuet motum osque ad 4 spatia et
- acquisient 2 quadus qui fingantur dispetiu corpori A non poterid
- recipea plasquam Euadus, post o spatia recipiiet Z Gradlas et
- tandem post 16 spatia quando acquisient a Gradus, si distribui
- fingautur corpori A non potent recipea nisi 1 Gradum, sed
- quousquo ascendet cum vno quada: non poteit ascendem nisi
- per onum spatium, sea 1. pedm. omoo ergo posset cum suo
- motu abua dave vim 15 libuis et amplius, assurgendi ad
- eundem 1. pedem.
- motus aequabiler ad quos X Galiloo redaruntur V2 fereram, de
- quo tandn in respontis ad obcedidnes nihil dicrmr est qua
- non suaal, atupluis naminere poesucsus quod superus deta
- sufficient.
- hac rearius paternt si loco graduum acqpisitorum sumeretur-
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 76v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0152?run=74