Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 135r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.93.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
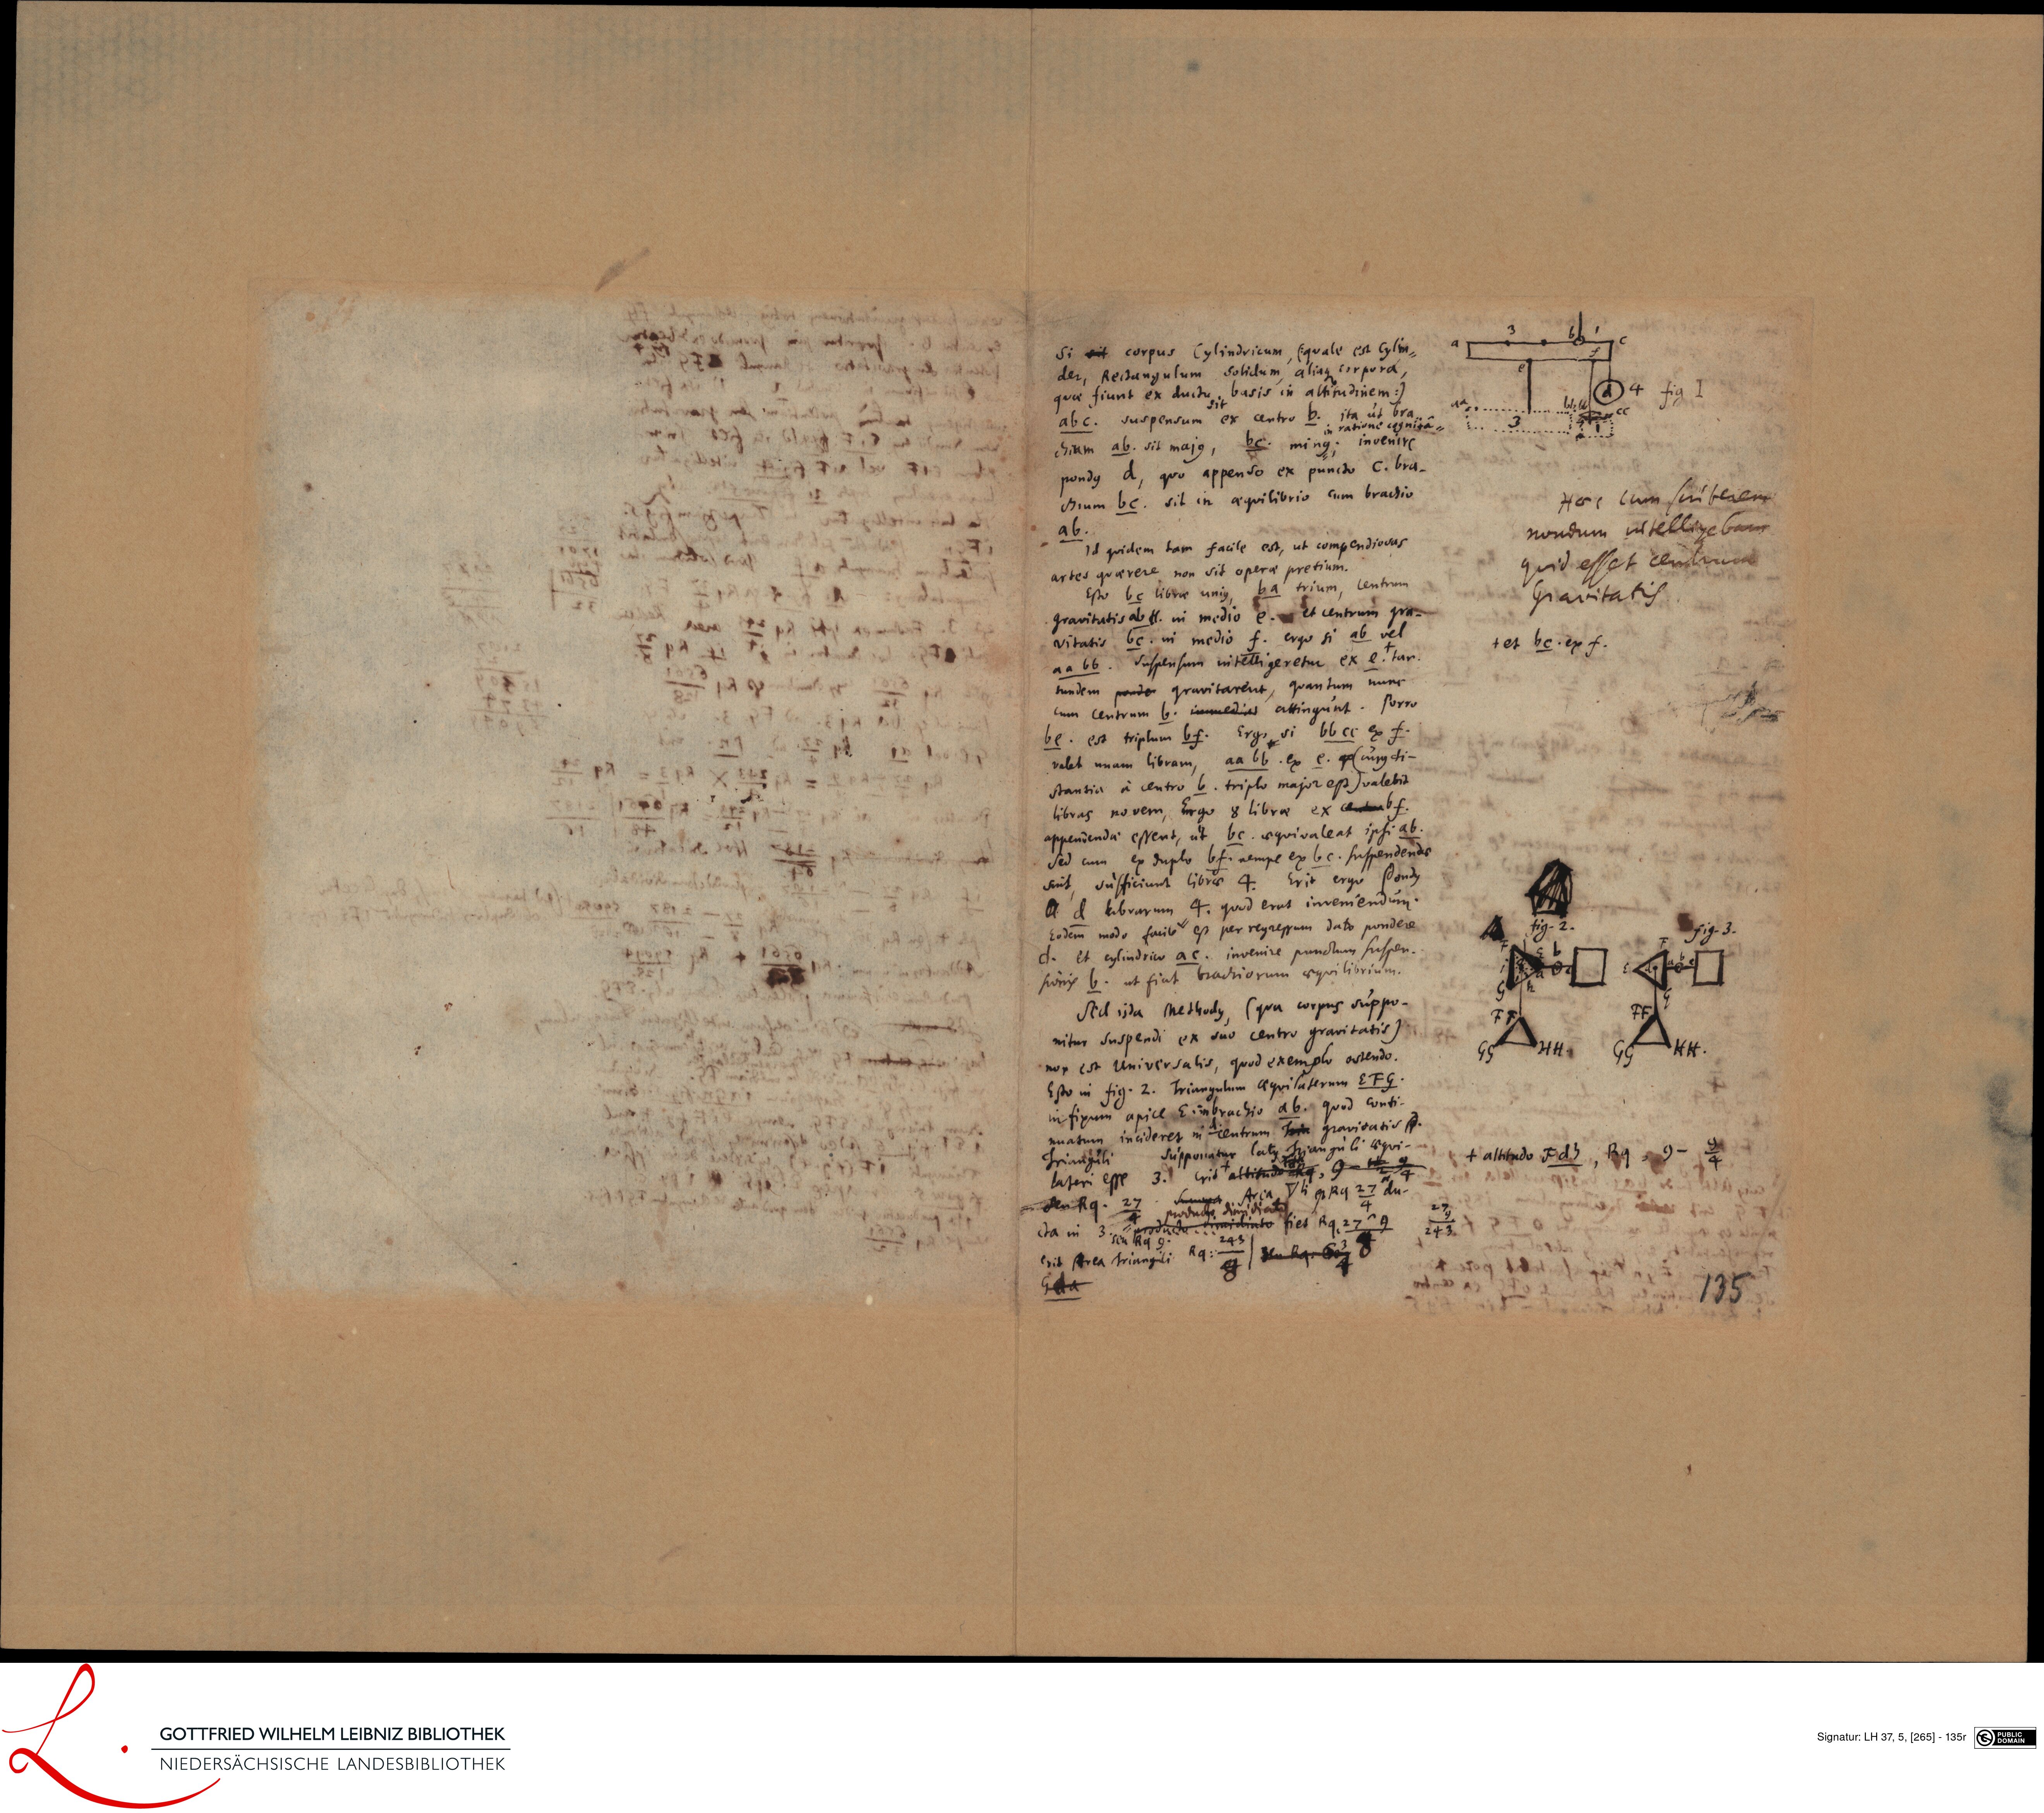
One image of two folio pages side by side, registered by the library under both labels (also fol. 136v); this page is its right half.
The machine reads it as
- + fig L
- Haec cum scriberem
- nondum inteligebam
- quid esset cenetem
- Gravitatis
- Si sit corpus Cylindricum, (quale est cylim
- der, Rectangulum solidum, aliaque corpora,
- quae fiunt ex ductu basis in altitudinem:)
- abc. suspensum ex centro b. ita
- ratione cognita ....
- chium ab. sit majus, bc. minus; invenire
- pondus d, quo appenso ex puncto C. bra-
- cium bc. sit in aequilibrio cum brachio
- ab.
- Id quidem tam facile est, ut compendionas
- artes quaerere non sit operae pretium.
- Esto bc librae unius, ba trium, lentrum
- gravitatis ab H. in medio e. et centrum gra-
- vitatis bc. in medio f. ergo si ab vel
- aa bb. Suspensum intelligeretur ex e tan.
- tundem ponde gravitarent, quantum nunc
- cum centrum b. immedia attingunt. Porro
- be. est triplum bf. Ergo si bb cc ex f.
- valet unam libram, aa bb. ex e. (curus ti-
- stantia a centro b. triplo major est) valebit
- libras novem, Ergo 8 librae ex centabf.
- appendendae essent, ut bc. aequivaleat ipsi ab.
- Sed cum ex duplo bf. nempe ex b c. suspendendae
- sint, sufficiunt librae 4. Erit ergo pondus
- d librarum 4. quod erut ineniendum.
- Eodem modo facile est per regressum dato pondere
- d. et cylindrico ac. invenire punctum suspen.
- sionis b. ut fiat brachiorum aequilibrium.
- Sed iida Methodus, (qua corpus suppo-
- nitur suspendi ex suo centro gravitatis)
- non est Universalis, quod exemplo ostendo.
- Esto in fig. 2. Triangulum aequilaterum EFG.
- in fixum apice E mbrachio ab. quod conti–
- nuatum incideret ncentrum Tria gravitatis A.
- Trianguli supponatur latus Trianguli aequi-
- lateri esse 3. crit altitud 93
- seu R9. 27. s
- cta in 3. , eu 4
- moducto
- 143
- diato
- erit Area triangli 24. ren eq. 4 d
- Eda
- tet be. exf.
- +attudo F dh, R1 -
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 135r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0265?run=74