Phoronomia, Sive De Viribus Et Motibus Corporum Solidorum Et Fluidorum Libri Duo, fol. 268
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.90.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
The machine reads it as
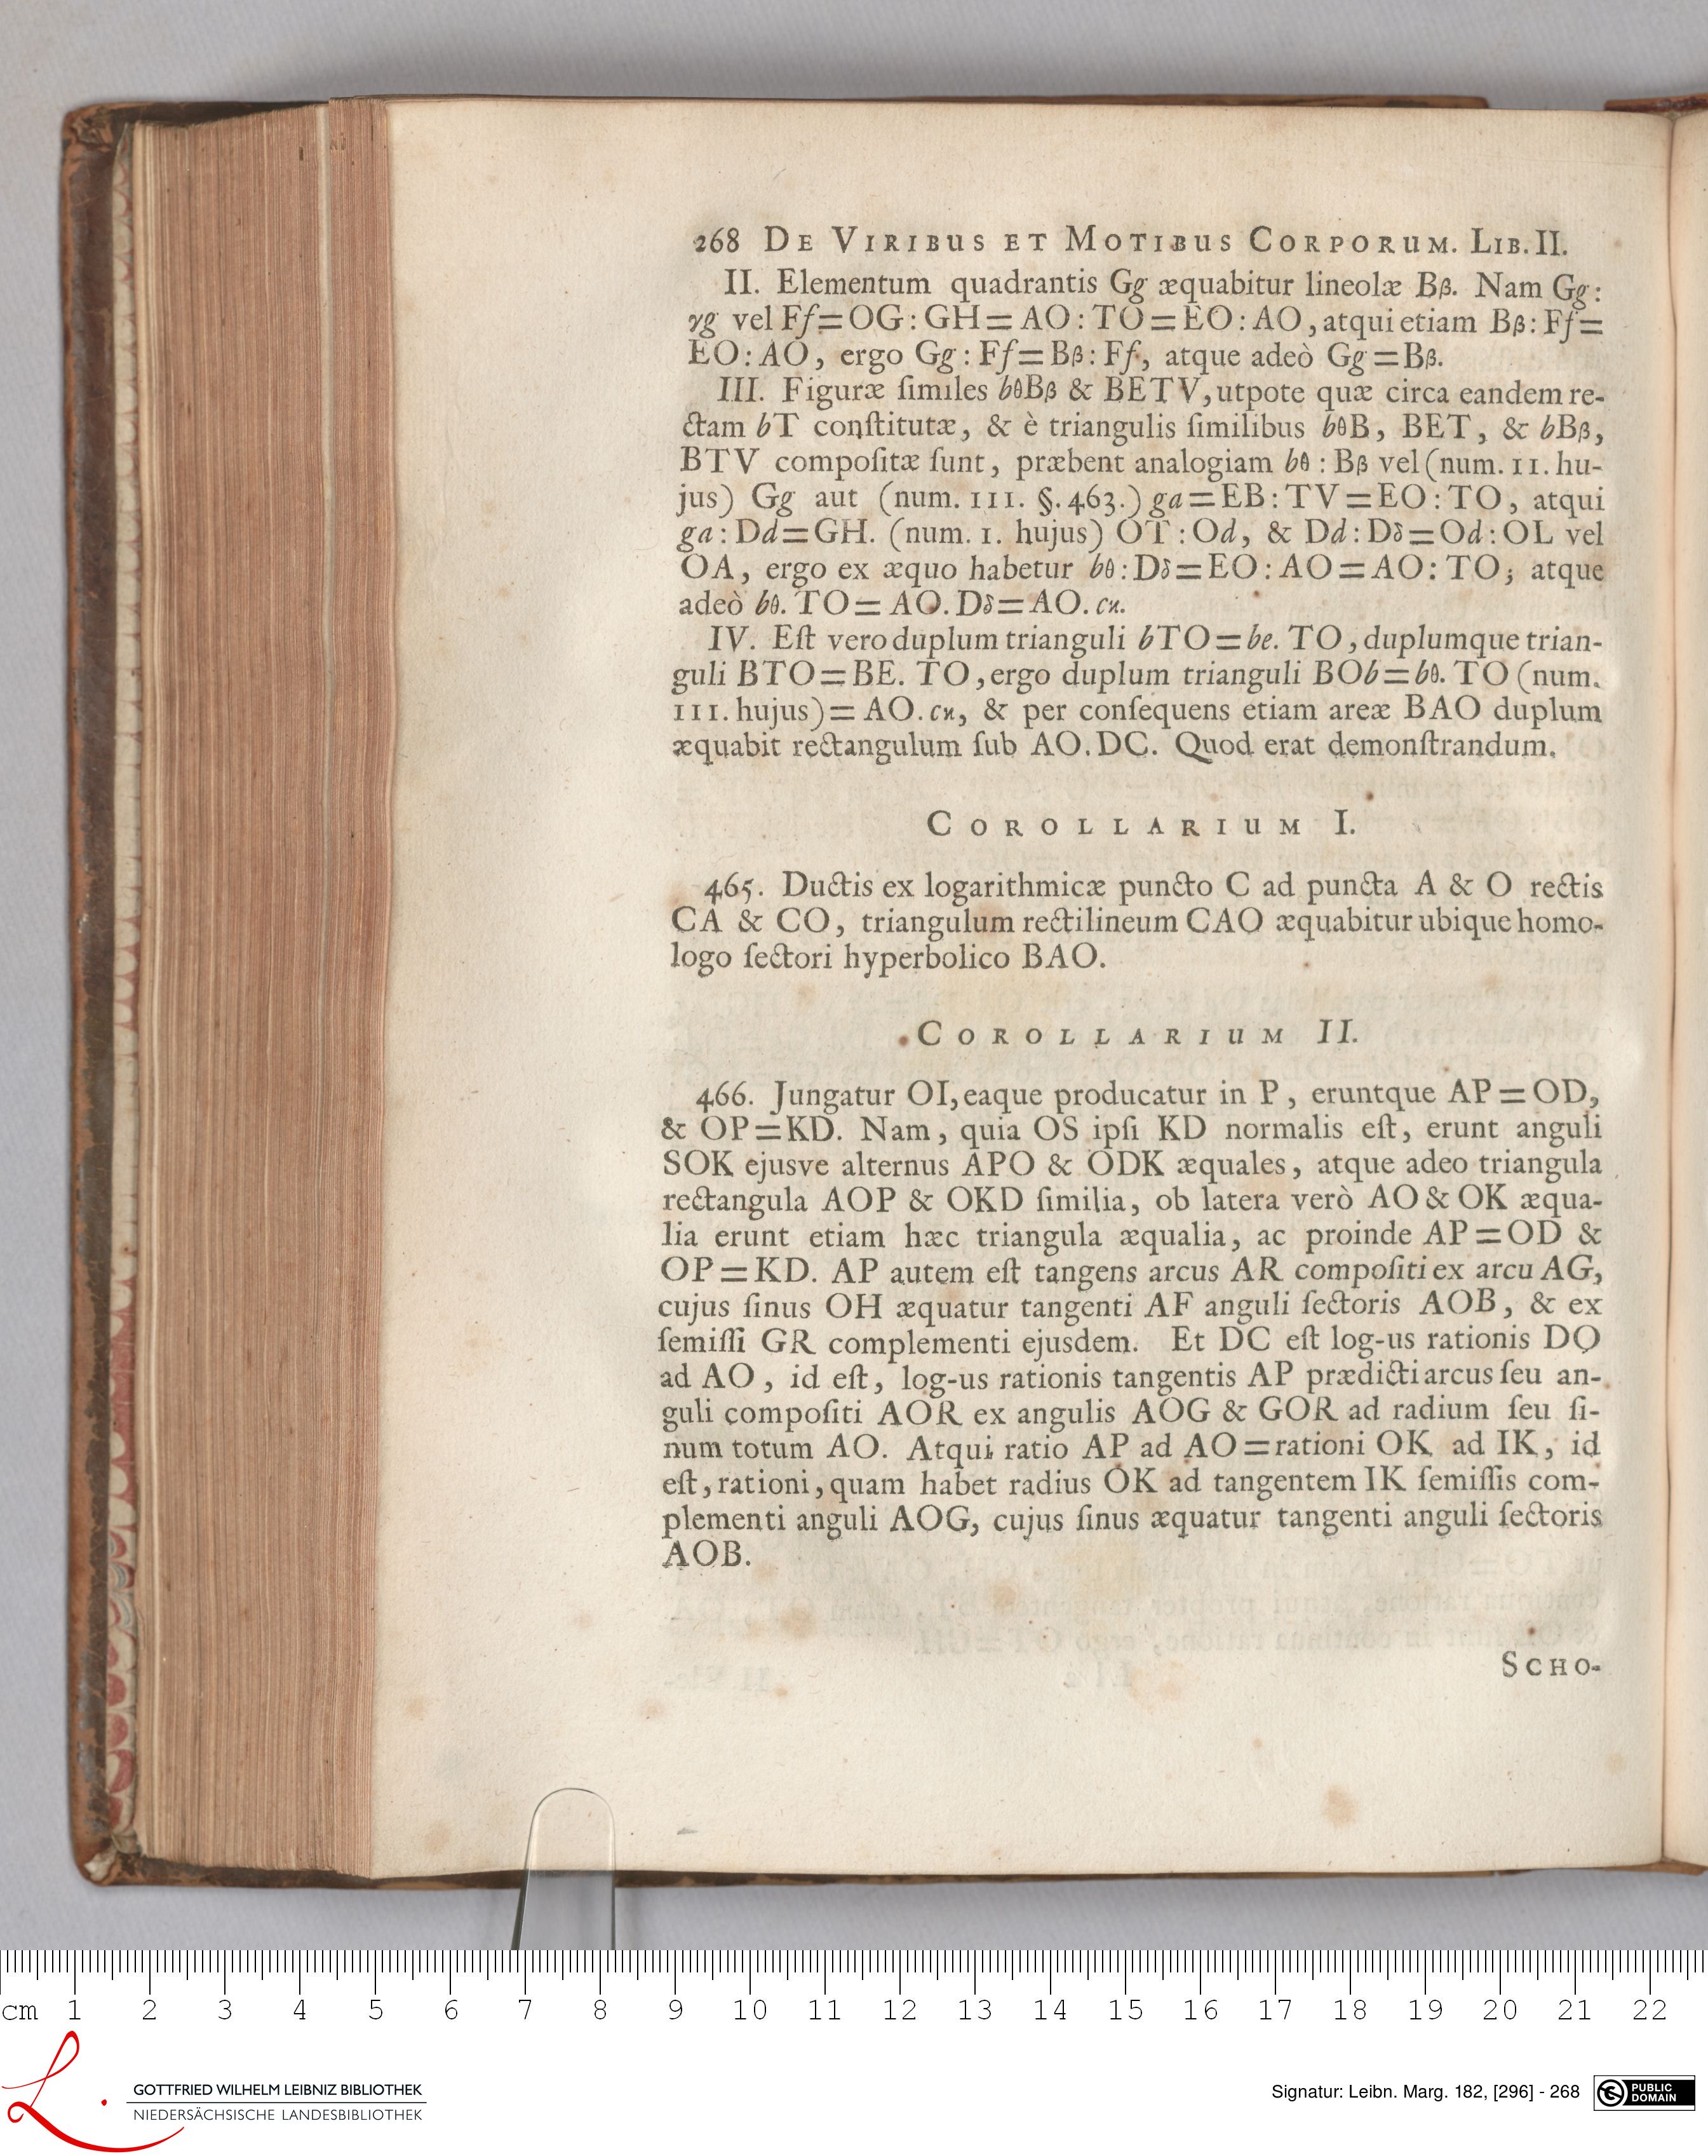
- 268 DE V EREBUS EF MOTTBUS CORPORUM. L IB. II.
- TI. Elementum quadrantis 8 aequabitur lincolae BB. Nam 6e:
- re velEf =OC: CII = AO: TO = H O: AO, acquicciam BB: Ff =
- HO: AO, ergO GB: Ff = BB: Ff, atque adco 6E = BB.
- TIT. Figurxe similes boBB et BETV, utpote qua circa candemre.
- etam bT constituta, ec e triangulis similibus b0B, BEI, e bBB,
- BTV compositae Cunc, praebent analogiam bo: BB vel (nuM. TF. Bu-
- jus) C8 aut (nuM. TIT. 5. 463.) ea =EB: TV =EO: TO, atqui
- sa: Dd = GFI. (nUM. T. hujuS) OI: Od, et Dd: Dd =Od: OL. vel
- OA, erSO ex aequo habetur bo: Dd =EO: AO = AO: TO; atque
- 2d00 b0. IO = AO. Dd = AO. Cn.
- IV. Est vero duplum trianguli BTO =be. TO, duplumque trian-
- suli BTO =BF. FO, ergo duplum triansuli BOb = b0. TO (num.
- FTI. hujus) = AO. cn, et per consequens eriam arexe B AO duplum
- xquabit rectansulum sub AO. DC. Quod erat demonstrandum.
- C OR OL L A R F U M I.
- 465. Ductis ex logarithmicae puncto C ad puncta A et O rectis
- CA ex CO, triangulum rectilineum C AO aequabitur ubique homo-
- 10g0 sectori hyperbolico BAO.
- C OR OL E A R F U M TI.
- 466. Tungatur OI, eaque prOdUCatUE IN P, CTUNEque AP = OD,
- ec OP =HD. NTam, quia OS ipE RD normalis cA, crunt anguli
- SOR ejusre alternUS APO _ ODR aequales, atque adeo triangula
- rectangula AOF SE ORD Similia, Ob laECFA VETO AO SEOR xqua-
- lia erunt etiam hxec triangula aequalia, ac proinde AP =OD et
- OP = HD. AP autem CA FANSCNS AECUS AR compolIEI CX arCU AC,
- CujuS TInUS OFI aequatuE tangenti AF anruli sectOrIS AOB, _ CX
- Temissi CR complementi ejusdemt. RF DC eAt l0g-uS ratiOniS DO
- ad AO, id est, l0g- us rationis tangentis AP praedictiarcus seu an-
- suli compoliti AOR ex angulis AOG _ GOR ad radium scu (i-
- NUM EOTUM AO. AEqui ratiO AP ad AO = rationi OR ad TK, id
- est, rationi, quam habet radius OK ad tansentem TI Cemislis com-
- plementi anguli AOC, cujus sinus aequatur tangenti anguli sectoris
- AOB.
- dC1.
Cite
Phoronomia, Sive De Viribus Et Motibus Corporum Solidorum Et Fluidorum Libri Duo, fol. 268. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/1066518432:0296?run=74