Leibniz-Handschriften zur Mathematik LH 35, 5, 11, fol. 3r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.90.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
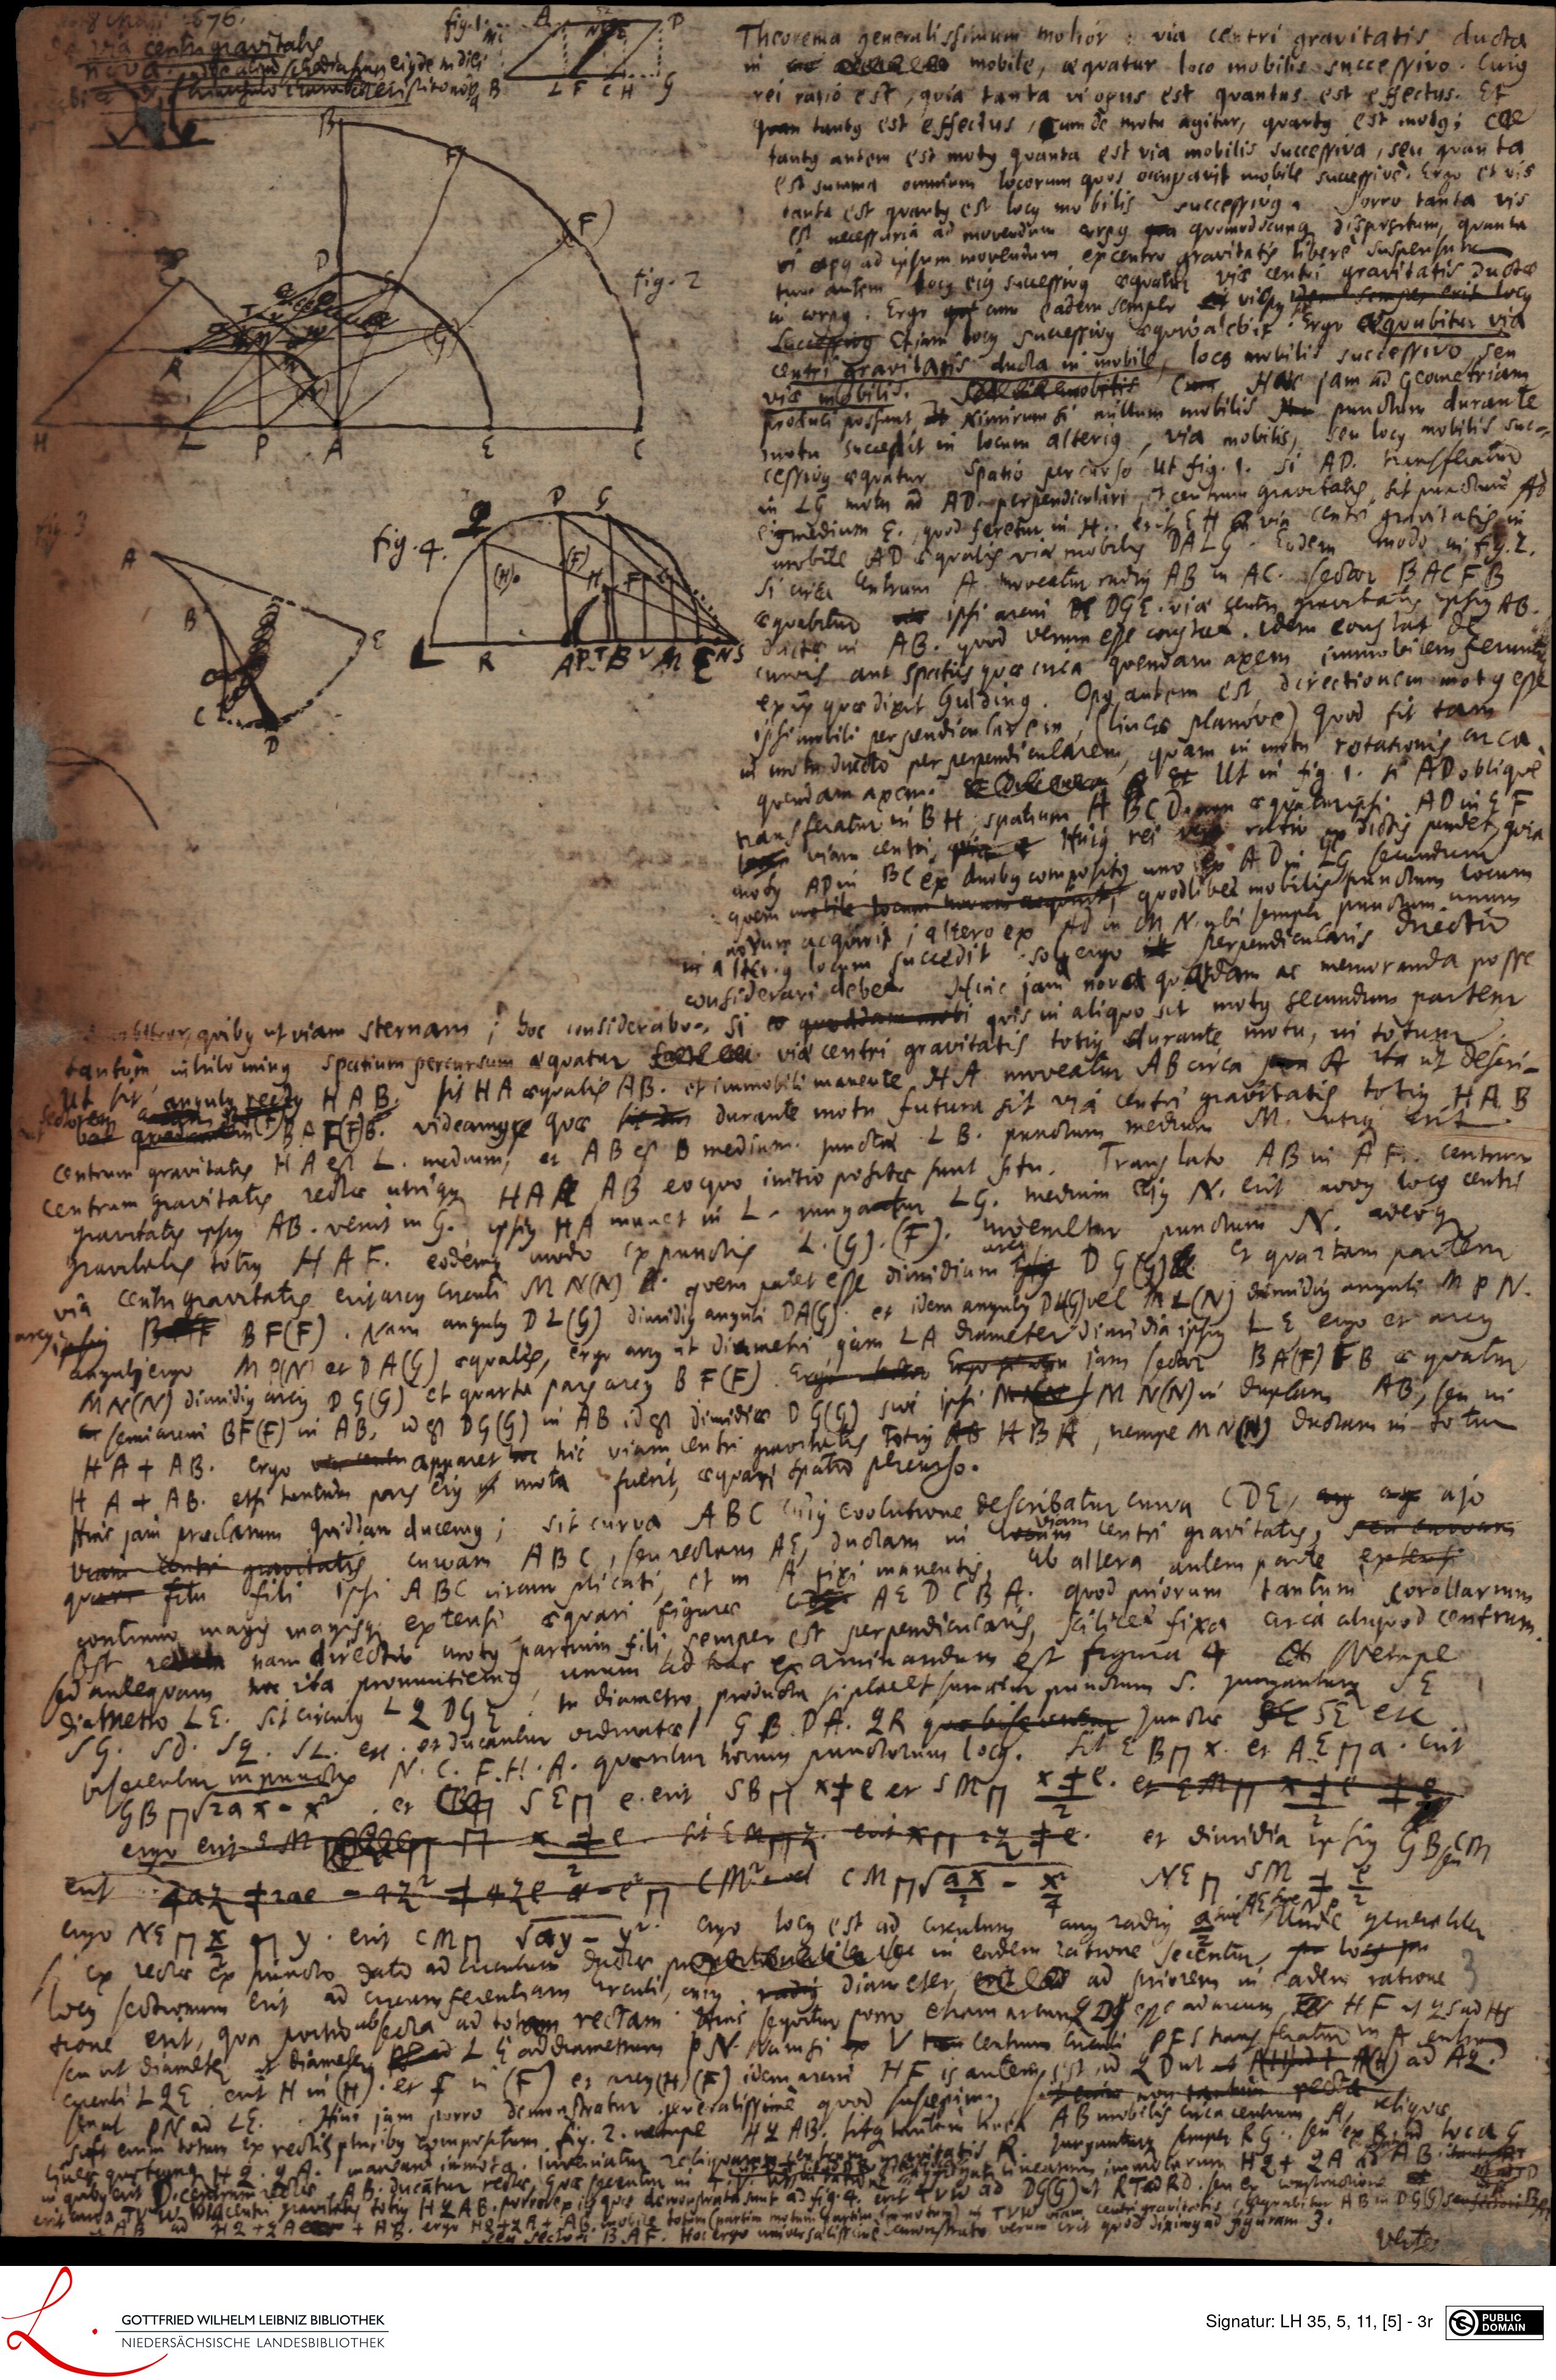
The machine reads it as
- Theorema generalissimum molior: via centri gravitatis ducta
- in mobile, aequatur loco mobilis successivo. Cujus
- rei ratio est, quia tanta vopus est quantus est effectus. Et
- quan tantus est effectus, cum de motu agitur, quantus est motus;
- tantus autem est motus quanta est via mobilis successiva, seu quanta
- est summa omnium locorum quos occpavit mobile successive. Ergo et vis
- tanta est quantus est locus mobilis successivus. Porro tanta vis
- est necessaria ad movendum corpus qua quomodocunque dispositum, quanta
- vi apus ad ipsum movendum excentro gravitatis libere suspensum
- tunc autem locus ejus successivus aequatur viae centri gravitatis ductae
- in corpus. Ergo qui cum eadem semper t vidu, idem semper erit locus
- succexsivus Etiam locus successivus aequioalebit. Ergo aequabitur via
- centri gravitaris ducta in mobile, loco mobilis successivo, seu
- viae mobilis. Sed obitis Cum Ade jam ad Geometriam
- produci possunt, ut Nimirum si nullum mobilis punctum durante
- motu succesit in locum alterius, via mobitis, seu locus mobilis suc–
- cessivus aequatur spatio percurso Ut fig. 1. si AD. transferatur
- in LG motu ad AD. perpendiculari, et centrum gravitatis, sit punctum A
- ejusmedium E. quod feretur in H. erit EH via centri gravitatis in
- mobile AD aqualis viae mobilis DALG. Eodem modo in fig. Z
- si cirta Entrum A Moveatur radius AB in AC. sector BACFB
- aequabitur ipsi arcui D DGE. viae centri gravitatis ipsius AB.
- ductae in AB. quod verua esse constat. Idem eoustat de
- curvis aut spatus quae cica quendam axem immobilem ferunti
- exius quae dixit Guldinus. Opus autem est directionem motus esse
- ipsi mobili perpendicularein, (lineae planove) quod fit tam
- in motu directo per perpendicularem, quam in motu rotationis crca
- quendam axem. dEt Ut in fig. 1. si AD oblique
- transferatur in BH; spatium ABC Dann aequaturipsi AD in EF
- viam centri, quia Hujus rei vere ratio in dictis pundet, quia
- motus AD in BC ex duobus compositus uno iex A D in ZG secundum
- quem mobile locum novum acquint, quodlibet mobilis punctum locum
- norum acquirit; altero ex Ad in M N. ubi semper punctum unum
- in alteriu locum succedit. Solergo perpendicularis directio
- considerari debet Hinc jam novat quaedam ac memoranda posse
- bior, quibus ut viam sternam; hoc considerabo si quaddam obi quis in aliquo sit motus secundum partem
- tantum inhilominus spatium percursum aequatur facte viae centri gravitatis totius durante motu, in totum
- Ut sit angulus rectus AAB. sit HA aequalis AB. et immobili manente HA moveatur AB circa p A ita ut descri–
- bat quadnem BA F(16. vidcamusre quae si durante motu futum sit via centri gravitatis totius HA B
- cotorem ad
- n
- centrum gravitatis HA est L. medium, et AB est B medium. juncta LB. punctum medium M. utique ert
- centrum gravitatis rectae utriqque HAA, AB eo quo initio positae sunt situ. Translato AB in AF centrum
- gravitatis ipsius AB. venit in G. ipsius HA manet in L. mugaatur LG. medium Ejus N. erit aovus locus centri
- gravitatis totius HAF. eodemue modo ex punctis L. (G). (F). invenietur punctum N. aveoque
- an
- via centrigravitatis erijurcus circuli M N(N) A. quem patet esse dimidium DGF) et quartam partem
- prgipsius BF BF(F). Nam angulus DZ (G) dinridius anguli DA(G). et idem angulus DHGvel A= (N) dumidius anguli M P N.
- anguli ergo MO(NI et D A (G) aequalis, ergo arius ut diametri jam LA diameter dimidia ipsius LE ergo et arcus
- MN(N) dimidius crcus DG(G) et quarta pars arcus BF(F). Ergo ucto Ergo s n jam sector BA(Y) FB ae quatur
- semiarmi BF(F) in AB, id est DG(G) in AB id est dimidiae DG(G) sivi ipsi M+ ()M N (A) in duplam AB, seu in
- HA + AB. ergo v cn apparet hoc hic viam centri gravitatis Totius AB HBA, nempe MN() ductam in totum
- H A + AB. etsi tantum pars ejus is mota fuerit, aequari spatio percurso.
- Hinc jam praclarum quiddam ducemus; sit curva ABC cujus evolutione describatur curva CDE, aag ajo
- viam contri gravitatis curvam ABC, seu rectam AE, ductam in locum centri gravitatis, seu cuvvam
- quam fitu fili ipsi ABC ciram plicati, et in A fixi manentis, ab altera autem parte extensi
- continuo magis magisque extensi aequari figurae CD AE D CBA. quod priorum tantum corollarium
- est redeta nam directio motus partium fili, semper est perpendicularis, scilicet fixa circa aliquod centrum
- sed antequam hoc ita pronuntiemus unum ad hac examinandum est figura 4
- Nempe
- diMetro LE. sit circulus LZ DGZ. In diametro, producta si placet sumaetur punctum S. jungantuq SE
- SG. Sd. Sg. SL. ex. et ducantur ordinatae) GB. DA. ZR quae bise untur junctae BCSE etc
- ipsecentur in punctis N. C. F. H. A. quaeritur horum punctorum locus. sit EBp X. et AE+a. eut
- GBF2a X - X. et SEY e. erir SB,(x + C et SM X + C. et EM X +e f ex
- ergo erit eM X + e sit EApZ erit X(, 1Z4 e.
- erit
- aZue +2ac 4Z 4 4Z _ e p, CM vel CM p SaX - X
- et dimidia ipsius GB, CM
- NNEp SM
- Exet
- ergo NEB X y. erit CMB say- gr ergo locus est ad circulum cuus radius a Unde generaliter
- ex rectae ex puncto dato ad circulum ductae propertiontila sec in endem ratione secentur, locu p
- locus sectionum erit ad circumferentiam circuli, cujus, radiis diam eter, ad priorem in eadem ratione
- tione erit, qua portio nosecta ad totam rectam. Hinc sequitur poro etiam arcuntD ese aducum HF ut ys ad HC
- seu ut diamete ut diameter ad L E addiametrum PN. Namsi x V certrum ciculi PFs trans feratur in A entrum
- circuli LQE, erit H in (H). et f in (F) et arcy (H) (F) idem arciui HF is autem, est ad ZD ut Atid t A(H) ad AZ.
- seunt pN ad CE. Hinc jam porro demonstratur geveralissime quod suscepimu,s sit enim non tantum recta
- su erum totum ex rectis pluribus compositum fig. 2. nempe AZ AB. sitque tantam linea AB mobilis circacentrum A reliquae
- linea quotiunque Ht g. gA. maneunt inmota. Inveniatur reliquarm centa
- i
- paritatis R jungunturque semper RG. seu ex R, ad locaG
- dgatilinearum immotarum H9+ 3A _ B B. itantu
- erit caa W Btacentri gravitatis totius HZ AB. porror ex ib quae demonstrata sunt ad fig. 4. erit vi ad DG(G) ut RTad Rd. seu ex constructione
- e
- verte
- in quibus erit D. cenerum rectae, AB. ducatur rectae, quae secentur in
- iro imn salitiue eronstuto herum cra quse eia t d s m 3
- na centra gravitatis
- nava
- ec aliuo schedi
- diei
- u
- et 676.
- sic fhimno rambcheristito
Cite
Leibniz-Handschriften zur Mathematik LH 35, 5, 11, fol. 3r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 73). https://leibnizlegible.com/page/00068029:0005?run=73