Leibniz-Handschriften zur Mathematik LH 35, 11, 18A, fol. 382
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.93.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
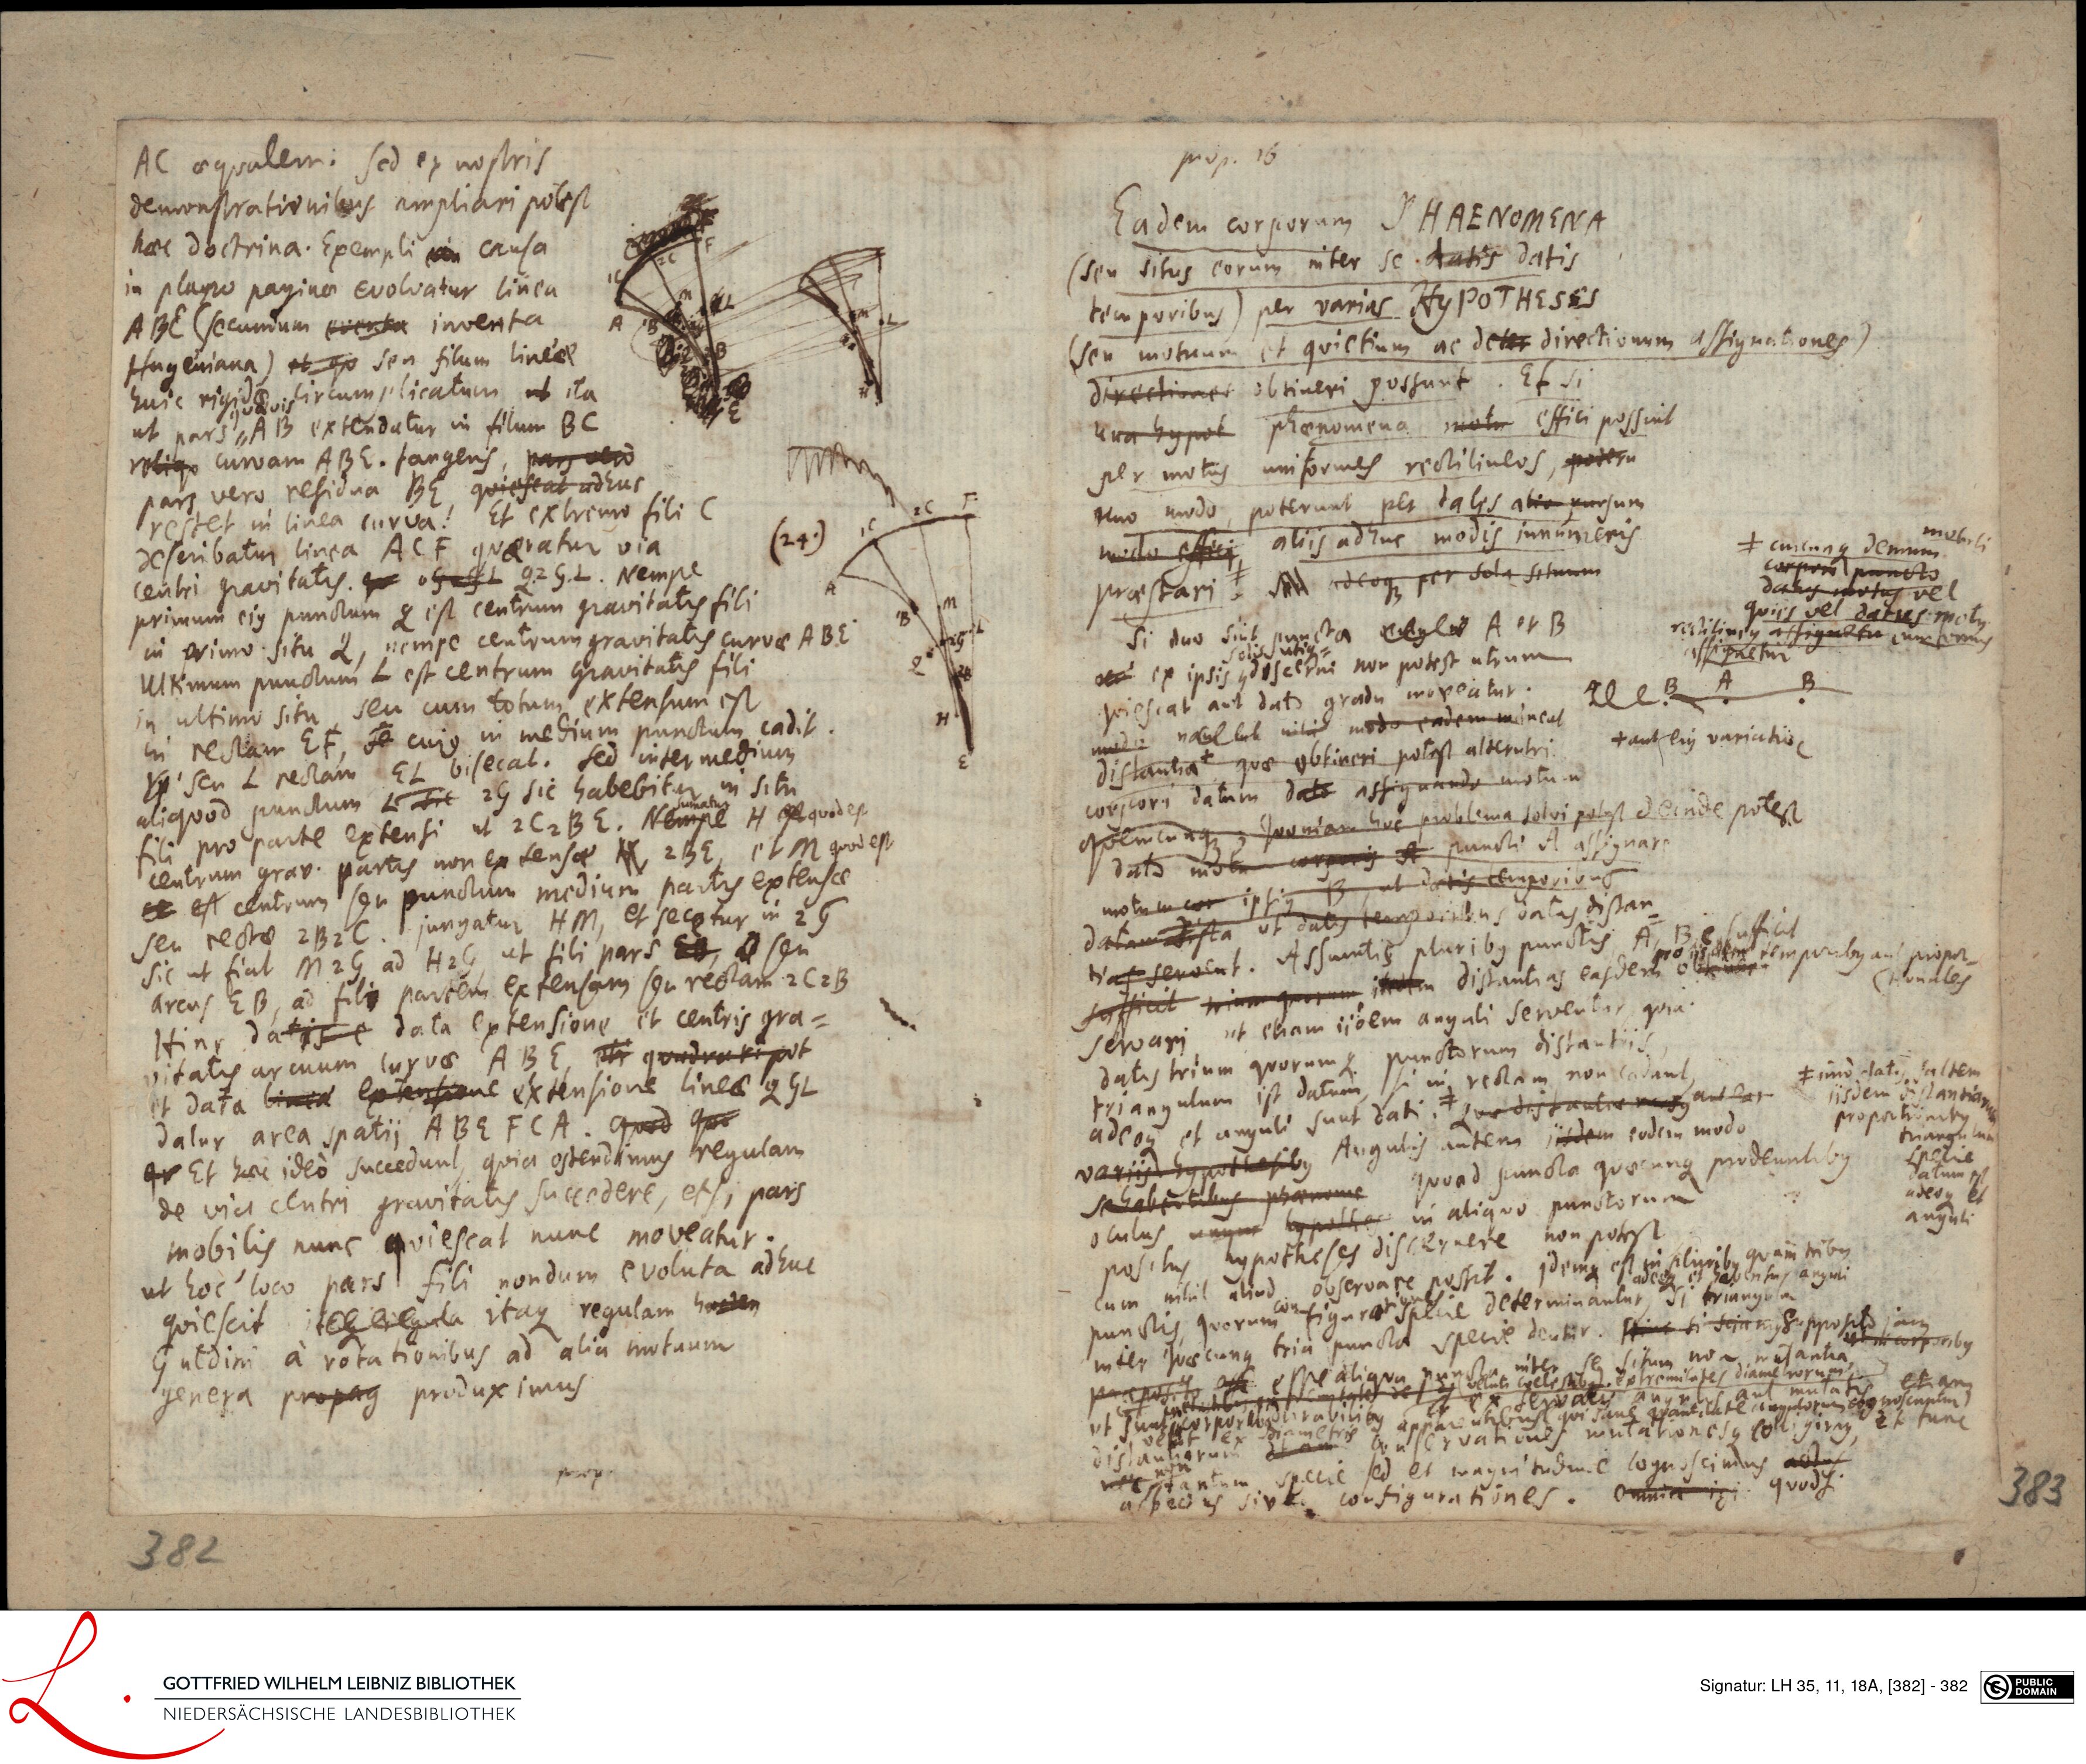
The machine reads it as
- AC aequalem: sed ex nostris
- demonstrationibus ampliari potest
- haec doctrina. Exempli causa
- in plagio paginae evolvatur linea
- ABC (secundum venta inventa
- psugeniana) et qu seu filum linea
- huic rigidae circumplicatum ut ita
- ut pars AB extendatur in filum BC
- reigo curvam ABE. tangens, par vero
- pars vero residua BG quiescat adhuc
- restet in linea curva. Et extremo fili C
- describatur linea ACF quaeratur via
- centri gravitatis. ogL 92G. L. Nempe
- primum ejus punctum q est centrum gravitatis fili
- in rimo situ L, nempe centrum gravitatis curvae AB
- Ultimum punctum L est centrum gravitatis fili
- in ultimo situ seu cum totum extensum est
- in rectam EF, se cujus in medium punctum cadit.
- s seu L rectam Et bisecat. Sed intermedium
- aliquod punctum Lc 2G sic habebitur, in situ
- sumatur
- sili pro parte extensi ut 2C2BE. Nempe H quod est
- P.s.
- centrum grav. partis non ex tensae H, 2BE, et M quod est
- estcentrum seu punctum medium partis extensae
- seu rectae 2B2C. jungatur HM, et secetur in 2G
- sic ut fiat M2G ad H2C ut sili pars E, seu
- arcus EB, ad fili parcem extensam seu rectam 2C2B
- Hinc datis e data extensione et centris gra-
- vitatis arcuum curvae ABE. et quadrari pot
- et data binea extensione extensione lineae qeGL
- datur area spatii ABE FCA. Quod quo
- qu Et haec ideo succedunt, quia ostendimus regulam
- de via centri gravitatis succedere, ets; pars
- mobilis nunc quiescat nunc moveatur.
- ut hoc loco pars fili nondum evoluta adhuc
- quiescit iteque egula itaque regulam hosten
- Guldin a rotationibus ad alia motuum
- genera propa produximus
- prop. 16
- Eadem corporum PAAENOMENA
- (seu situs eorum inter se datis datis
- temporibus) per varias HyBoTHESis
- seu motuum et quietium ac dete directionum assignationes)
- directiones obtineri possunt. Et si
- una hypot phaenomena mot effici possint
- per motus uniformes rectilineos, poteru
- Ano modo poterunt per talis alio pursum
- modo effici, aliis adhuc modis innumeris
- praestari. Sn adeoque per sola situum
- Si duo sint puncta ag A et B
- seli utique
- ex ipsis condescerni non potest utrum
- quiescat aut dato gradu moveatur.
- mod: nanl lut nihi modo eadem mineat
- distantia quae obtineri potest alterutri
- 40
- corporu datum dato assiunando motum
- le
- +aut ejus variatio
- quemcunque, Quoniam hoc problema solvi potest deinde potest
- dato motu corcoris A puncti A assignare
- motum cor ipsiu
- B, ut daetis temporione
- datam dista ut datis tempoinbus datas distan
- tias servent. Assumtis pluribus punctis A, B, C sufficit
- temporibus aut propor
- scfficit trium quorum itedem distantias easdem obten
- servari ut etiam iidem anguli serventur, quia
- datis trium quorumque punctorum distantiis
- triangulum ist datum, si in rectam non cadant
- adeoque et anguli sunt dati. quae distantiae ransus aut a
- variis hypothesibus Angulis autem iisdem eodem modo
- se habentibus phaenome quoad puncta quaecunque prodeuntibus
- oculus unum hypothe in aliquo punctorum
- positus hypotheses discernere non potest
- cum nihil aliud observare possit. Idemque est in pluribus quam tribus
- adeeque et habensus anguli
- punctis, quorum figurae specie determinantur, si triangulam
- inter quaecunque tria puncta specie dentur. Hinc si sciamispposito jam
- ut in corporibus
- pnaeposito ss essie aliqua nunctantt se situm ada majuaria
- e
- ipetatibus pa oemtates de
- detot
- ex
- dia metra
- distantiarum atam
- etiam
- et ex servalis angulis aut mutatis
- neclate ingulorum connoscuntur)
- conservationes mutationesque coligirus et tunc
- etantum specie sed et magnitudine lognoscimus actus
- asbecius sive configurationes. Omnia ini quods
- mobrs
- curcunque demum
- corpori puncto
- datus motus vel
- quies vel datus motus
- issignetur
- suetu cum fermis
- 0
- ionales
- =imo lat., saltem
- iisdem distantia
- proportionibus
- triangulur
- specie
- datum p
- adeoque et
- anguli
Cite
Leibniz-Handschriften zur Mathematik LH 35, 11, 18A, fol. 382. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068191:0382?run=74