Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 48r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.67.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
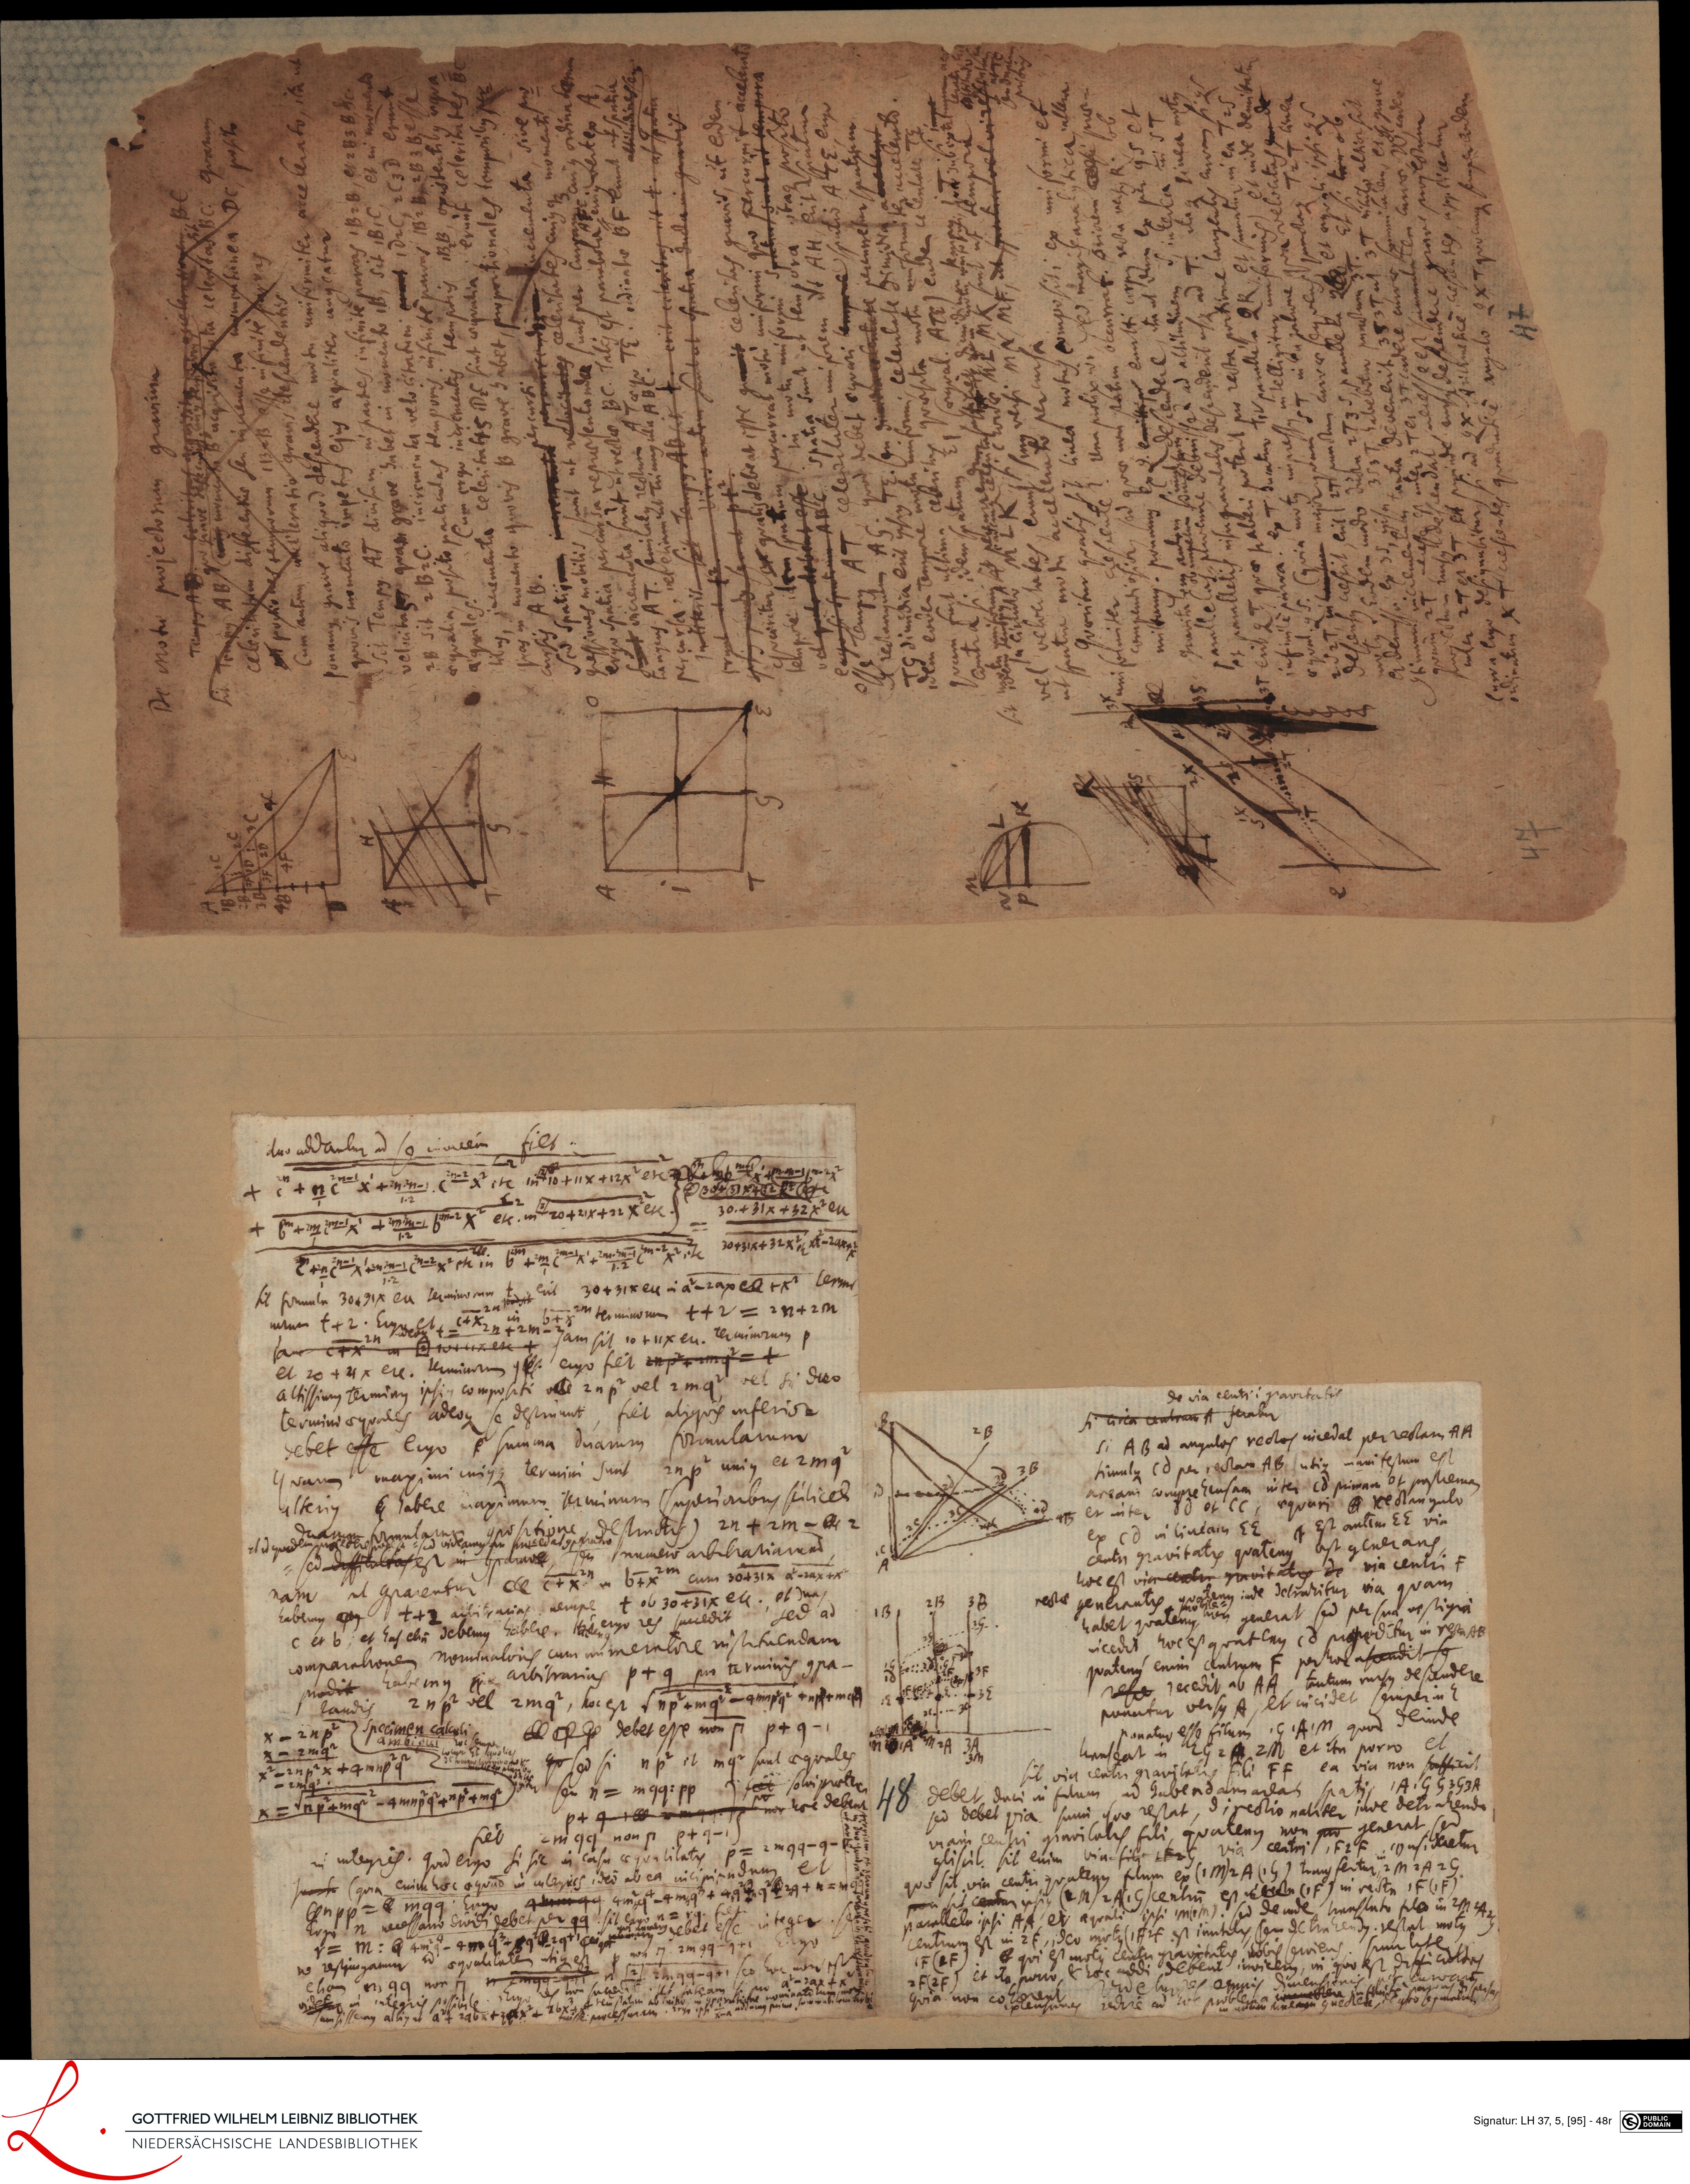
The same scan is also registered as fol. 49v; its text is given once, here.
The machine reads it as
- e
- 2
- 55
- duc
- 2
- 2+
- one d
- -
- e
- ne
- Eu
- 1t.
- 58∞ Y
- 25
- =8:S
- 2d
- 2
- ne
- 3 3 ~
- ed
- i
- 68
- E5
- 9
- ene
- e
- sis suo per
- ine
- 2d
- 22
- 5. d
- 8
- e
- 15L3
- 3
- C15 3
- e
- 2
- d
- 55
- 3X9
- E
- +3
- 2
- s
- Lfho
- e
- 2
- +
- d f. C.
- de
- d
- duo addantur ad so invicem fiet.
- ++ ne x +mon- X etc nio tuxx et uri
- 305x
- + P+ m pr X mm. st X et. in 20+ u+ Xerc.) 30. + 3IX +52Xe
- Ea um X et in B m X uju moga t rorratX, A 2
- sit formula 30.31X ea teminoaum t erit 30 +3IX e a - 2ax CA FX terme
- in terminorm ++2 = 2n + 2M
- urum F+2. Ergu est X 2m jam sit 1otuxer. tercinorum P
- jam C+X in B 1 uXer +
- et 20 +4 x erc. terminorum q ergo fiet inp umq- +
- altissimus terminus ipsius compositi vle 2n p vel 2mq vel si dueo
- termino aequales adeoque se destinunt, fiet aliquis inferior
- debet esse ergo e summa duarum formularum
- Quam maximi cujusque termini sunt rup unius et 2mg
- alterius e habere maximum terminum superioibus scilicet
- diquodduam formula
- sed difficultas est in qarav seu numero arbitrariarun,
- nam ut coparentur C+X in bFXm cum 30+3IX a raxta
- a
- c et b; et has el debemus habere. ergo res succedit Sed ad
- comparationem nominaloris cum numeratore instituendam
- modit habemus arbitrarias p+g pro terminis compa–
- eaudis 2np vel 2mqe, hoc est Tnp amqampas tnrma
- x-inp specimen calerli
- E p. d 2 4. E. - + 3E
- debet esse non p p + 9-1 ses
- inpextamipq sed si npi et mis sunt aequales M. A A 3
- emq
- x-pamque amuiq aupans ot seu n = mgq. pp soui protir
- de via centii gravitatis
- si circa centrum A feratur
- si AB ad angulos rectos incedat per rectam AA
- timulque Cd per rectam AB (utique manitestum est
- aream comprehensam inter cd primam et postrema
- a et inter dd et CC, aequari rectangulo
- ex Cd in lineam EE Est autim EE via
- centri gravitatis quatenus est generans
- hoc est via centri gravitatis de via centri F
- rectae generantis, quodenus inde detrahitur via quam
- habet quatemusnia generat sed per sua vestigia
- incedit hoc est quatenus cd propeditur in restA
- quatenus enim centrum F per hoc ascendit se
- re recedit ab AA, tantum rursus descendere
- ponatur versus A, et incidet semperim E
- ponatur esse filum. G.AM, quod deinde
- transeat in EG2A 2 et itn porro et
- sit via centri gravitatis fili FF ea via non sufficit
- p+ 9 1 vm 4u. p non haec debent H debet duci in filum ad habendamaream spatis 1A. GG2G3
- fiet 2mgg non p p+ 4-1
- in integris. Quid ergo si sic in casu aequalitatus p = 2m94- q-
- (quia enim haec aequad in interies ideo ab ea iicipiandum et
- Cnpp= e maque. Ergo 4un4q am - 4m + a 8. 24 + n-n q
- Eogu n necessano dividi debet per 4a. sit eeim ebd esse integer. e
- Y = M: 4 4m - 4m 4 491 qui
- no restimgaum id aequalitatem utique e
- eliam nrigus non eZm
- odsudisem atu sa
- Eju
- non su
- non B. 2m9g 4+1 E. rgo
- St itm quaqui seo hoc non est
- sed debet via sumi quo restat, directio naliter inde detrahendo
- via
- gliscil. sit enim via fici it via centri 1F2F consideretur
- quo sit via centri quatenus filum ex (1M)2A (1G) tranus fertur 2 M 2A 2G
- on
- centur ipsius (2M 2A.G) centrum est ect CF) in recta 1FCF
- parallela ipsi AA et aquali ipsi mem). sed deinde transluto fileo in 2M A
- centrum est in EF, ideo motus (1F2F est inutilis seu detrahendus. restat motus
- IF (AF
- dobis serviens. similite
- 2F(2F) et ita porro, e hoc addi debe
- irvicem, in quo est difficultas
- omnis dimensienus
- i
- 1B, 2B 3B
- s dsi
- G.
- F
- quia non coherestus mere a ta piroiam can at e e qpitet
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 48r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0095?run=74