Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 102v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.87.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
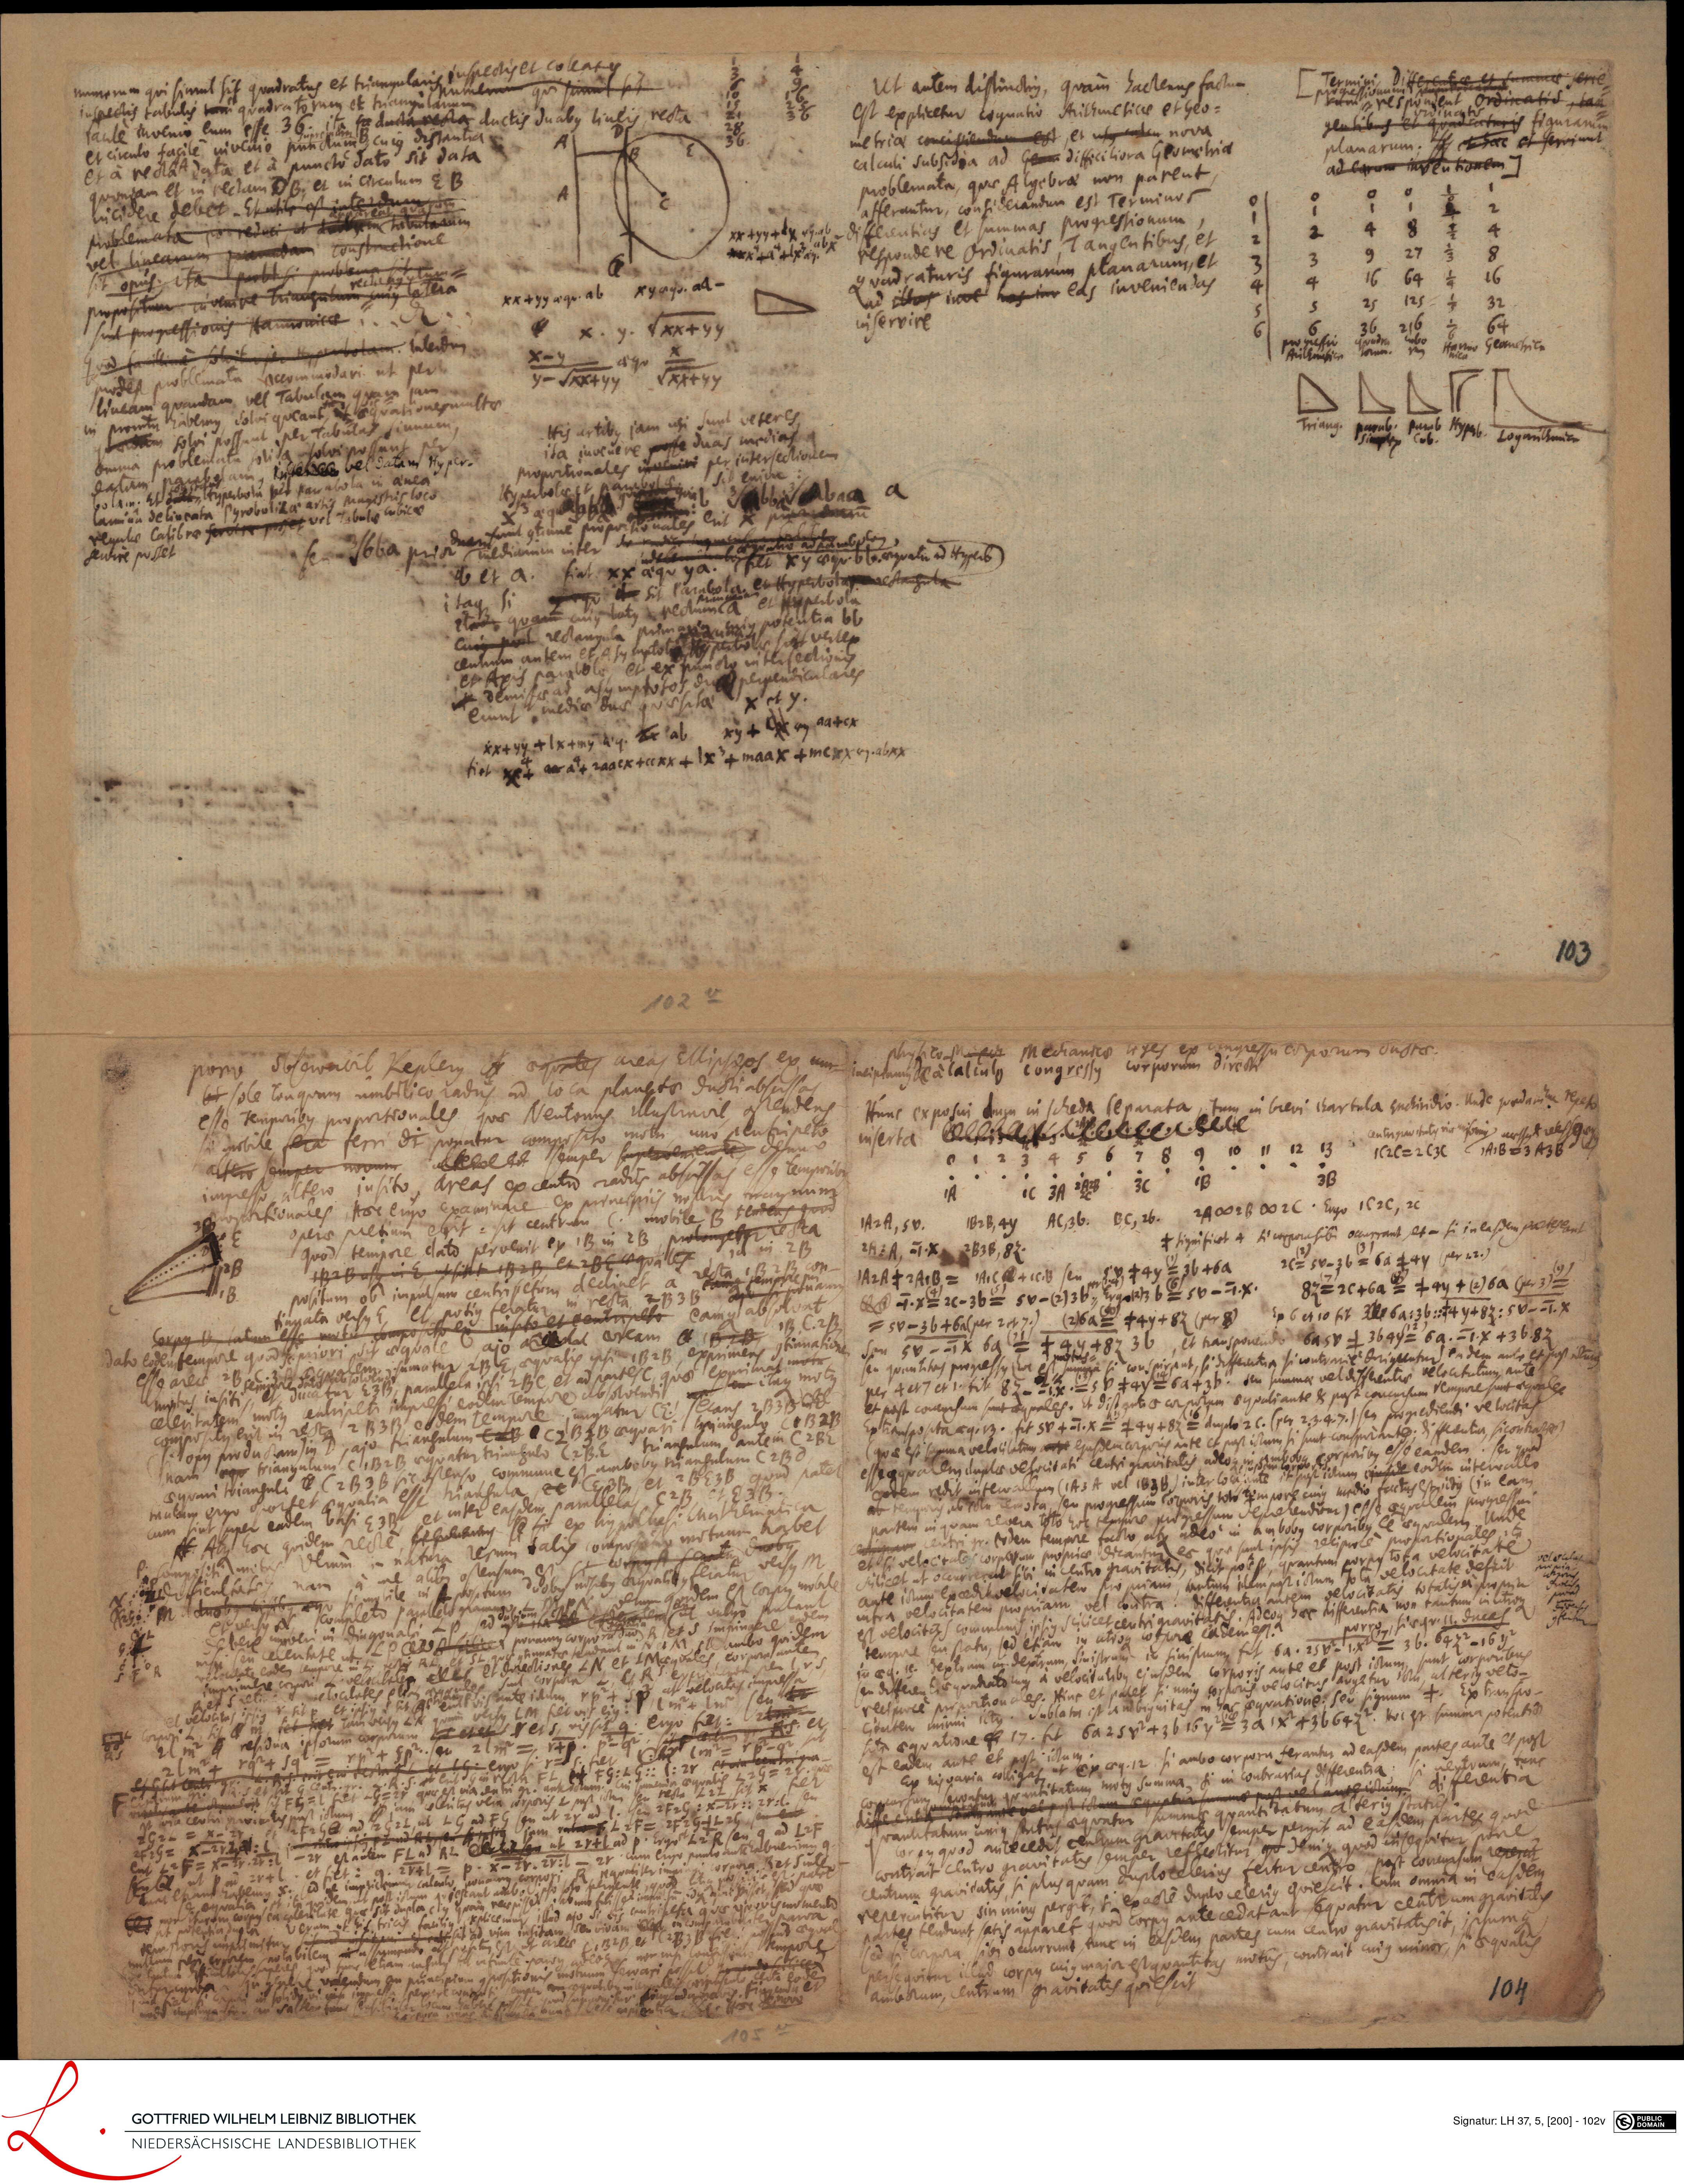
The same scan as fol. 104r (00068534:0203), where its text is given.
The machine reads it as
- Ut autem distinctius, quam ractenus factum
- est explicetur cognatio Aritimeticae et Geo:
- calcum subsidea ad m difficiliora Geometria
- problemata, quae Algebrae non parent
- afferantur, considerandum est Terminos
- ifferentias et summas progressionum
- respondere ordinatis, Tangentibus, et
- quadraturis figurarum planarum, et
- ise r e has iur eas invenientas
- metriae concistiendum est, et usus calcu nova
- numerum qui simul sit quadratus et triamgularisueai et coat
- facile invenio eum esse 3b. Ita fa ducta recta ductis duabus lineis
- inspectis tabulis tum quadratorum et triangula
- et circulo facile invenio punctumus cujus distantia
- et a recta data et a puncto dato sit data
- quoniam et in rectam DB, et in circulum EB
- incivere debet. Et utile est interduanum
- problemata po reduci, ut dublu in tabularum
- vel lineanum quaemndam constructione
- sit opus ita problisi probem
- propositum invenire Triangulu
- sint progressionis Harmonicae. N.
- quod facilime sorvitu per Hyperbolam. Interdum
- podest prodlemat accommodari ut per
- lineam quandam vel Tabulam quam jam
- in prointu habemus solviqueant, ut aequationes multae
- raedam solvi possunt per Tabulas sinnum
- omnia problemata solida solvi
- eatam pa
- am inten
- olam. Et sutu Hyperbolu pet par
- lamina delineata Pyrobolie
- regulae Calibrae fervt por
- senire postet
- pel dutam hyper.
- cubica
- vel labulae ubrica
- erqus Carrys
- His artibus jam usi sunt veteres
- ita invenere posse duas medio
- proportionales invenivi per intersectionem
- Hyperbolae et, papoti qui
- al cotinne proportionales erit
- seu bba pris medianum inter ta mo guent
- et a. fiat XX aequya. pet Ky aequ. blo. aquatu ad Hiperb)
- itaque si ego sit Parabola et Hypervolar. rectangula
- ita quam cujus latus rectum ca et Ayperbolu
- ctangula primaria cujus potentia bb
- esus imptotu s perborio sint vertex
- et Axis parabolo, et ex puncto interfectioni
- demissae ad asu imptotos dice
- rediae duae quaesitae
- extgy + IX+mys aeq. X ab Xy + x an aa + ex
- fint a raaextecax + IX + Ica X + mexX v abax
- ssaba
- perpendiculares
- centrum autem e
- ordinatis, tan
- gentibus et quadraturis figu
- planarum; et haec et serviunt
- ad egrum inventionem
- Hamio Geamchrica
- plus se alalcutus punoandu corporim d:
- ncipiamus de a lalculus congressus corporum directi
- Hunc exposui dum in scheda separata, tum in brevi chartula Enctindio. Hnde quodami a receto
- inserta
- unontoe faris 36
- 6 7 8 9 10 1 12 13 1C2C= 2C7C 1A. 8 3 A3b
- ic 3 ic it
- 12A, 5V. 12B, 4y AC Bb. BC, 2b. 2A∞ 2B∞2C. Ergo 1C2C, 2c
- 2A: A, 21 X 2B38, 87
- + significet + si copora sibi ocurrant, et - si ineasden partestent
- 1A2A + 2A1B = 1. C + cc. B seu 5V, + 4y = 3b +ba 2C= 5v- 2b = 6a 4 4y per 12.)
- 7. r = 2c- 3b = sv - 6) 3b ErgoliB b = sv - 2. X. 8Z= 2C+6a = + 4y + (1) 6a (pr 3) =
- = 5∞ - 3b +6al per 2 t7.) (2)6a = 44y +8Z (per 8) Ex 6 410 fit 6a. 3b: = 4y +8Z: 5V- 1. X
- seu 5V - -1X 6a= + 4y +873b, et transponendo 6a 5V + 3b47 = 6a. = 1. X +3b. 8Z
- seu quantitas progressus ho
- si conspirant, si differcitria si contrarie diriguentur eadem auto et post ilu
- per 4et7 et 1. fit 8Z-2,5b+a6a +b. seu summae vel differentiae delocitutum, an
- et post concursum sunt aequales. Et distartia corporum aequaliante et post concursum tempore sunt aequales
- Extransposita aeq. 13. fit 3P + . X = 4 4y +87 = duplo 2C. (per 2. 3.4.7.) seu progrediendi velocitas
- (quae est summa velolitatum ejusdem corporis ante et past ictum si sunt conspirante; differentia, sicontiare
- esseaequalem luplae vesocitati certri gravitalis adeoq insembine cerpribus ese eandem. ere
- eodem redit intervallum (1A3 A vel 1B3B) inter loci
- is abectu remota, seu progressum corporis toto tempore cujus medio factus est ictus (in eam
- partem in quam revera toto hoc tempore progressum deprehenditur) esse aequalem progres
- ga centri gr. eedem tempore facto, atque adeo in ambobus con
- silicet ut ocuorerct sibi intentia gravitatis, dilit pocest, quantum porpustota velocito
- et si velocitates corpes
- an, tantum idem postictum Tola
- intra velocitatem propriam vel contra. differentia autem
- ag
- est velocitas communis ipsius scilicet centrigravitat
- tempore seu statu, sed etiam in
- In aeq. 18. dextram in dextrum,
- velocitate defait
- haec hiscentia non tantum culitu
- istrum it sinistrum, fit 6a. 25V- 1 X = 3b. 60
- seu differentiae quadratocum a velocitatibus ejusdem corporis ante et post ictum
- ujus cospuris velocitas aogetarnuat corpoeto
- ex. Sublata est anbignitas in has aequatione; seu
- recipioce proportiona
- um 4. Ex transpo-
- ta aequatione f 17. fit 6a25V + 3b 16y= 3a 1X 43b647. Hoc est summa potentio
- citatem minu
- est eadem aute e
- Ex hisvania colligat
- oocarsum servatur
- aeq. 12. si aubo corporu ferantur ad easdem partes aute et post
- litatum motus summa si in conbrarias differentia
- aequatur summae post vel ante ictum
- ratum alter
- diffeentae sa
- vantitatum unius status aequatur
- differentia
- orpus quod aucecedit centrum gravitatis semper pergit ad easdem
- eflectitur, qudenique quod in sequitur
- centrum gravitatis, si plus quam duplocelerius fertur centro post concursum reperat
- contrait centro gravitatis semper
- repercatitur sinminus pergit, si exacte duplocelerius quiescit. Cum omnia in easdem
- partes tendunt satis apparet quod corpus ante cedat aut sequatur centrum gravitalis
- sed si corpora sibi occurrunt, tunc in easdem partes cum centro gravitatis it, ipsumque
- persequitur illud corpus cujus major est quantitas motus, contrait cujus minor, si aequalis
- potu citeum pruiries pastit
- poro observevit Replerus aequates areas Ellipseos ex um
- sole tonquam umbilico radus ad loca planetae ducti abscis
- esse temporibus proportionales quae Neutonis illustravit ostendens
- si mobile fera ferri di ponatur composito motu, uno penfripeto
- altero semper novum ul semper superveniente, denu
- impresso altero insito, areas ex centro radiis abscissas esse temporni
- lonales, Haec ergo examinare ex principiis noteris magnum
- operae pretium ebit. sit centrum C. mobile tendens
- quod tempore dato pervenit ex 1B in 2B, prolonget
- Corpus Be latum esse
- 1B2B usque in E, ut sitit 1B2B, et 2BC aequa les
- tam ob impulsum centripetum d
- ita versus E, et potius feratur
- peso eamqus absorvat
- motu composito ex insito et een
- ajo a oream _1B
- dato eoantempore quod sepriori sit aequa
- esse areae 2Benie asumatur LBG aequalis ipsi 1B2B, exprim
- EZB, parallela ipsi 2BC, et ad partes C, quae ex
- centripeti impressi eodem tempore absorver
- 2B3B, eodem Tempore
- o bensundus D, ajo
- ungatur CE
- friangulum C=B e CZBZB ∞
- nam eq triangulum C, B2B aequatur trinngulo C2B.E
- sari triangula C2B3B,
- ostenso, commune
- rangulum autem C2BC
- lia esse tiangula, CC (EDB, et
- BE3B, quod pate
- hoec quidem recte figuernts sesi ex hiypothasi Mathematica
- Arso: M duob
- in natura rerum talis compositio motuum habet
- alibus ostensum
- recepon
- s slicet pon
- residua ipsorum corporum
- nisibus arqualibus ferat
- et directiones LN et Me
- itebistante idum
- sec vit ejusI
- eis
- asteu te 15 ens
- sntleunt Ese
- corpusst sca
- ecto arule rumdutiue
- eui in diagoua
- velocitus istiu illibeus
- EG= X i
- Secans 2B3 CE
- mbobus triangulum C2BC
- cum sint super eadem basi G3p et inter easdem parallelas
- tautum ergo opo
- t n
- trriangulo
- Ceritus vera corpor
- t2L, ut LG
- em est corpus mobi
- et viu centrigra
- a ede
- ed bae ipridiu ca
- e itcius agleditum
- mtlum per coptrem, nolabilem i ali
- auce
- ipre tet spdi
- plr btuta au
- intpragba In Ggenere volendum en principium compositionis motmum servari possit ndosilice
- lato
- net nsratem in adentum etlia ei n t ita
- Ed
- summae serie
- nosioqatione cosetu
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 102v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0200?run=74