Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 111r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.87.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
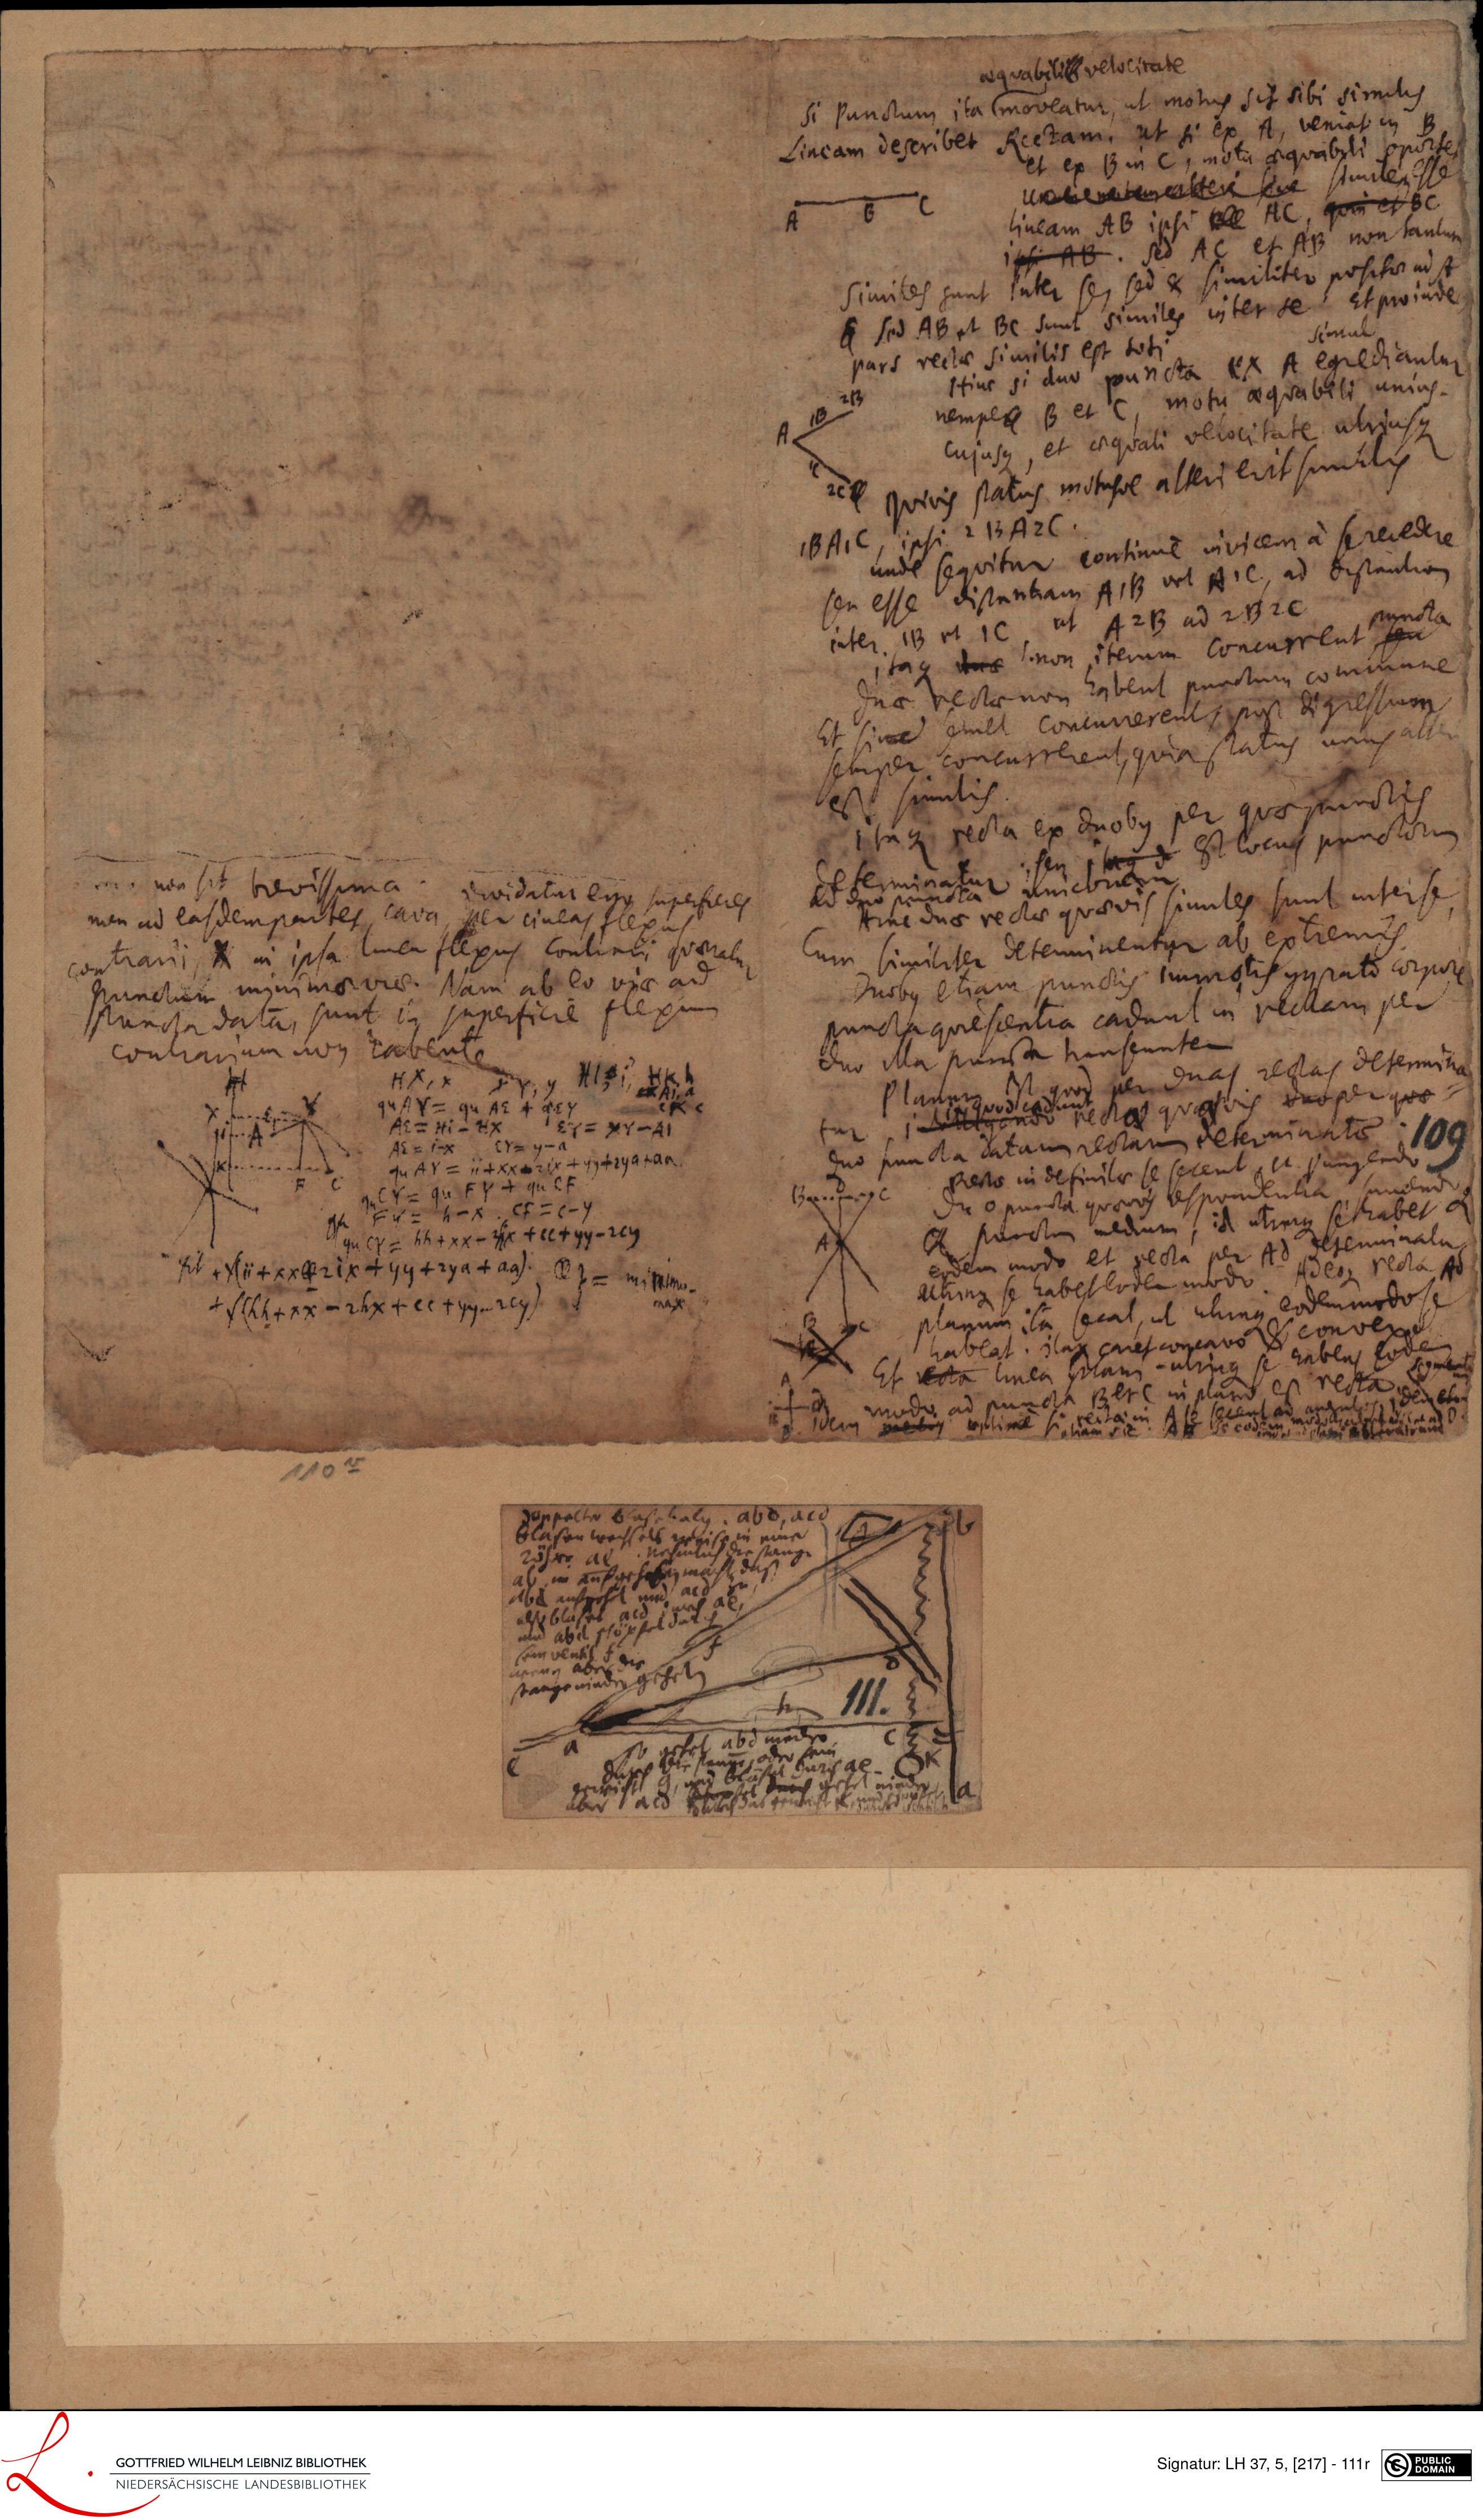
The same scan as fol. 109r (00068534:0213), where its text is given.
The machine reads it as
- non sit brevissima.
- invidatur egus superficies
- men ad easdem partes, lava, per cineas flexi
- contrarii, X in ipsa linem flexus continui quaeratu
- punctium minimarviae. Nam ab eo viae ad
- puncta data sunt in superficie flexim
- HX, X gex y AISi, H h
- qu AY = qu AE + acy
- Xc
- AE = Iti = HX E = XY - AI
- E= inx
- qu AV = i +Xx L 2 ix +y9 +2yataa
- FY +
- A F y = h - x. CF = c -y
- qu ex = hh + XX - 2sx + cc + yy -2c
- pax
- contrarium non habente
- fit +Ha + XXEIX GG Frya + aa). Y = minimo-
- =shl + pX = 2Ex + CC + py. rCy)
- aequabili velocitate
- si Punctum ita moveatur, ut motus sit sibi similis
- Lineam describet Rectam. ut si ex A, veniat in B
- et ex B in C, motu aequabili oportes
- uneenutem alteri sive simile esse
- lineam AB ipsi AC, quin et BC
- ipsi AB. sed AC et AB non tantum
- similes sunt inter se, sed et similiter posita ad At
- _ sed AB et BC sunt similes inter se Et proinde
- simul
- pars rectae similis est toti
- 2B
- Hinc si duo puncta ex A egrediantur
- nempe B et C, motu aequabili unius.
- cujusque et aequali verocitate utriusque
- rel quivis status motusoe alteri erit similis
- 1BAIC iusi 21 A2C.
- unde sequitur continue invicem a se recedere
- seu esse distantiam A1B vel AiC, ad distantian
- puncta
- inter 1B et 1C ut A2B ad 2B2C
- itaque duae non iterum concurrent seu
- duae rectae non habent punctum commune
- Et sime semet concurrerent, post digressum
- semper concurrerent, quia status unus alter
- est similis
- itaque recta ex duobus per quae punctis
- seu itaque d est locus punctorum
- terminatur unicoriam
- Hinc duae rectae quaevis similes sunt interset
- ad duo p
- Cum similiter determinentur ab extremis
- duobus etiam punctis immotis gyrato corpore
- puncta quiescentia cadunt in reclam per
- duo illa puncta transeuntem
- n
- Plant Mt quod per duas rectas determina
- ngenoo rectae quavis duo per quae
- duo puncta datam rectarm determinatae OC
- 17a -- C
- Rrectae in definilae se secent e pungendo
- du o puncta quoeriis respondentia sumendo
- et punctum medium, id utruque set habet a
- eodem modo et recta per Ad determinata
- Utrinque se habet eodem modo Adeoque recta Ad
- planum ita secat, ut utrinque eodem modo se
- habeat. itaque caret concavo et convero
- Et reota linea plani ulique se habens ex
- ido ad puncta BerC in plano est recta, demeto
- n
- atitiun
- blasen asel in
- rosar ac
- I
- tango
- suppactio basphacus. abb, ac
- ais
- abd
- aco s rii
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 111r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0217?run=74