Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 141r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.83.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
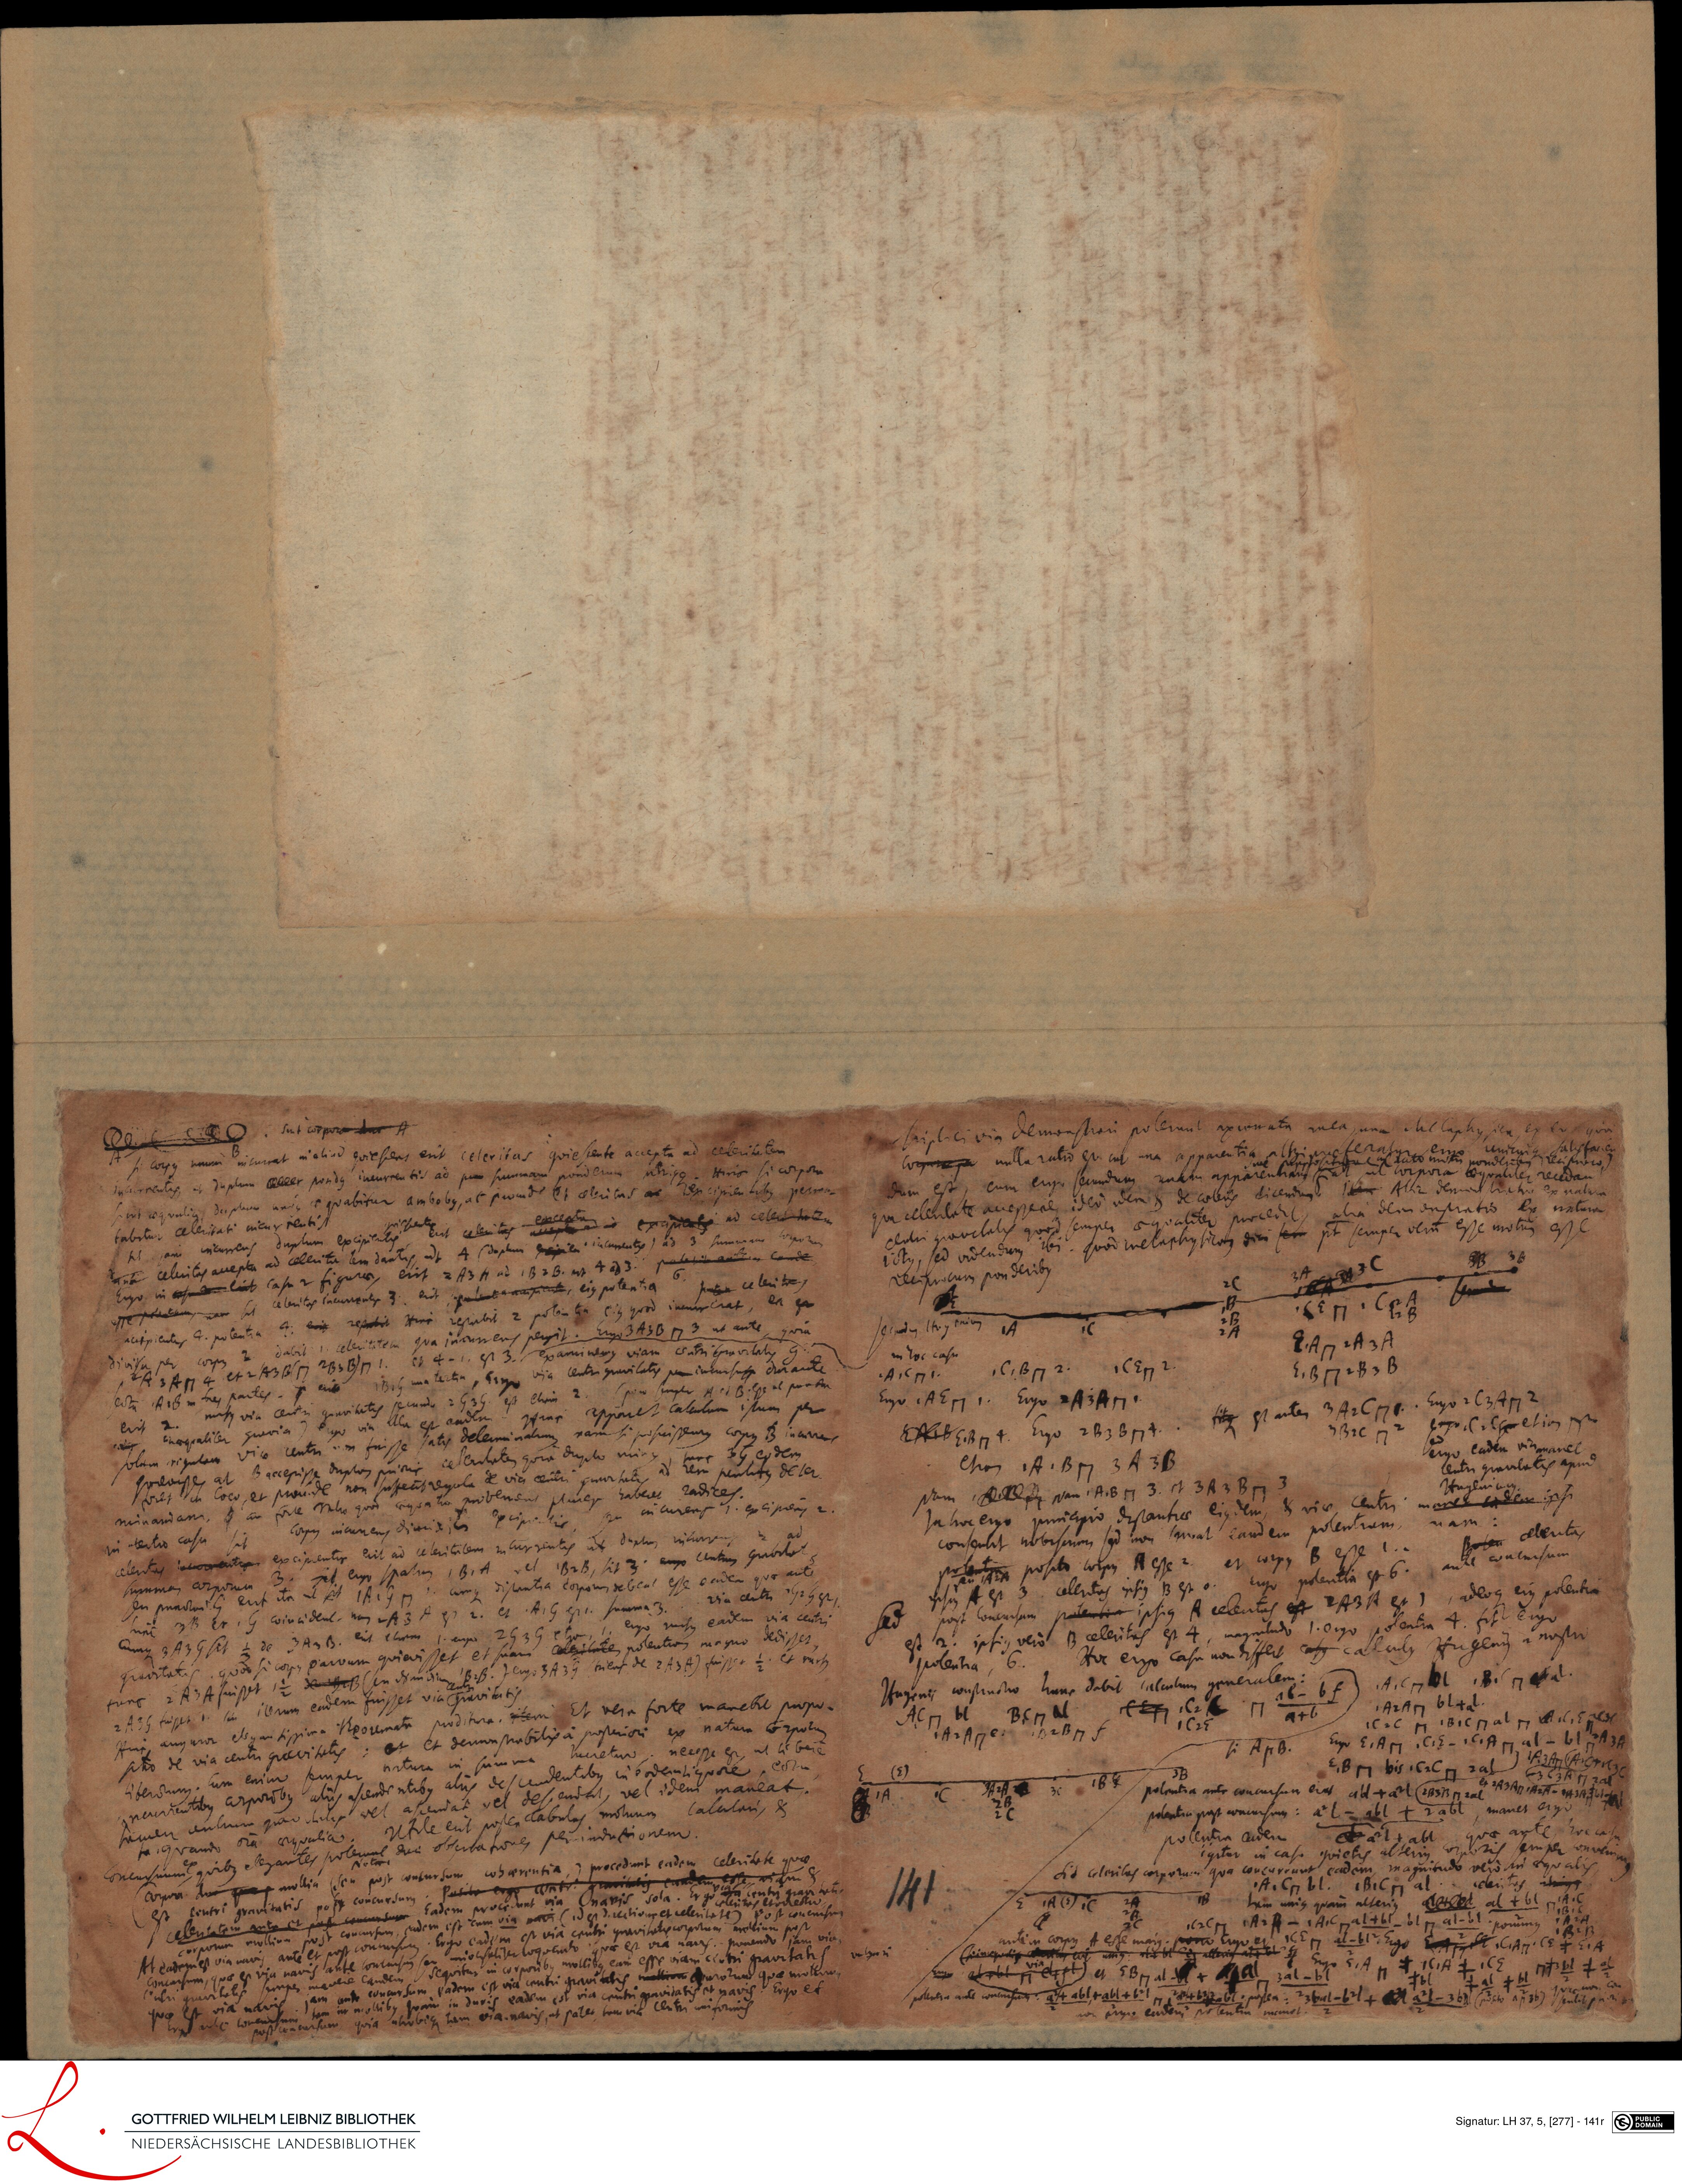
The same scan is also registered as fol. 140v; its text is given once, here.
The machine reads it as
- DCO. sut copora dur A
- si corsus nnum incurrat in aliud quiescent erit celeritas quiescente accepta ad celeritatem
- incurrentis, ut duplum pondus incurrentis ad pum summam ponderum atriqeue. Hinc si corpora
- sicut aequaliq dupluom unius ae quabitur ambobus, ac proinde et aeteritas a rencipientibus perma
- st an incumens duplum excincutus ut ceteritas a i excipients ad celeri tatem
- tabitur celeritati iicur rentist
- tansi celeritas accepta ad celerita lem dantis, ut A (doplim eipien incumentis) ad 3 summan cororum
- Ergo in serit casu 2 figurae, erit 2A3A ad 1B2B. et 4 ad3. patetit antem eonde
- re prantem, nam sit celeritas iacurantis 3. erit patentia amipicnt, ejus potentia pu celeritas
- accipientis 2. potentia 4: erit rescubit Hinc restabit 2 potem tia C:q quod incurrerat, ea e
- A3AB a et A3BB 2B,BB1. et 4- 1. est 3. examinemus viam centri Ggravitatis
- divis
- ectu R1B n tres partes. P erit iBiG matertia Errgo via centri gravitatis pa incursus durant
- erit 2. mitus via centeri gravitatis secundo 2G3G. est elim 2. (poro semper A.1 B. eqe al punctuo
- Enaequaliter gravia) ergo via illa est eadem Hinc apparet calculum istum per
- solam regulem vicoe centrion fuisse satis determinalum, nam si poscissemus corpus B incarrus
- quievisse, at B accepisse duptam prioni celeritatem quia duplo minus
- tunc 2G eodem
- foret in loco, et proinde non suffecit regula d via centri gravitutirs at rem pentitus deter
- minandam. D’an forte ralo quod aequatia probement plures haberet radices.
- in tertio casu sit copus incunens dimrinic xcipolia seu incurens i excipiens 2.
- 3
- celeritas incormenti excipientir erit ad ceteritatem incurrentis ut duplum incurrus
- sit ergo spatum 1B, A vel 1B2B, sit 3. ero centrum Grabitot,
- seu puncturiG erit ita ut sit 1A1Gp cumque distantia corporum debeat esse eadem
- 3
- summam corporum
- aut
- inc 3B et. G coincident non A3A est 2. et A, G ep 1. summa 3. via certu GGest,
- cumque 3 A3G sit L de 3A B. eit ctiem 1. argo 2G3G et
- ergo rursus eadem via centri
- gravitatis. quod si cojus earvum quievisset et suam coleritale potentian magno dedisset
- func 2A3A suisset 1= de B (seu demiciu 1B.B.) ergo 3A3G triens de 2A3 A) fuisset i et rursus
- 2A3G fusset 1. sn iterum eadem fuisset via pravitatis
- cui augura obysantisima Mooremat proditira. item Et vera forte manebil propo-
- ato de via centri graevitatis: et et demmonstrabilis a posteriori ex natum corpotum
- liberctum. Cum enim semper natura in summa Iucretur; necesse est, ut lebere
- peucrientibus corporibus aliis ascendentibus aliis descendentibus in eodemliquore, eoru
- ta quando ora aequalia. Utile erit postentabulas motuum calcilaris et
- Concursuum, quibus elegantes poterunt duc obterratione, per indutionem.
- tum
- copon duo qu mollia (seu post concursum cohaerentia, procedunt eadem celeritate quae
- est contri gravitatis post concursum.
- celeratm mol
- At eadem est via mvis aute et pr
- id
- ucu
- innum smper mad
- quo est via navis
- lo ergo centri gravitulis eandem esse vid
- Eadem procedunt via navis
- adem est cum
- ad
- unisum. Ergo
- vcrsaliter loquendo
- sola
- d. rectione et celerit
- ae e
- a navs
- i lirtii qram tati
- do ja
- uisu
- n
- centri grevititis maltim crurocum quae molemus
- vutran
- concursum eadem est vic
- unis
- ue lopossmntum qua aeu tim oita as e pele tarie carm pu
- udat
- n
- mt
- idem est via centri qua
- sriplici via demonstrari poterunt axiomata mea una Mhelaphysica ex
- cop nulla ratio est cut una apparentia altriar
- sit
- aacoru unicuique salistare
- pora
- dum est, cum ergo secundum unam apparentian
- liter recedam
- qui celeritate accesseae, ideo idem B de coleus dicendum. Itm Alic dena
- centri gravelalis quod semper aequaliter procedit, alia demonstratio en natura
- ictus, sed videndum ibi. quod metaphysicau dici sem pt semper verum esse motum esse
- recipuocum ponderibus
- E. A 2A 3A
- E. B( 2 B3B
- fitque est anter 3A2C(1.. Ergo 2CZA p 2
- 2BC 2 se etion p
- nec
- centri gravitatis apis
- Hugenio
- Ja hoc ergo piincipio distantiae ejusdem, et viae centri maret adem ipsi
- consentit nobiscum, sed non arvat eaudem potentium, nam:
- Boseu celeritas
- ipsus A est 3 celeritas iusus B est 0. ergo polentia est 6. ante concursum
- post concursam potentia ipsius A celeritas est 2A3A et 1, adeoque ejus potentia
- est 2. ipsius vero B celeritas est 4 marnitudo 1. Orgo polentra 4. fit ergo
- Hoc ergo casu non differt calculus Hugenus a nostro
- Ingeni constrnctio hunc dabit calculum generalem: F. A. Cx BL . B. CB e al.
- L 1 a+b
- 1C2
- 1A2AC bl +.
- erc er 1BiCB at Y, iC.E pC
- si ApB. Ergo E. AF . C1 E- 1C. A al - b1 .A,
- E.B e bis. CaC p 2al B A r
- potentia ante concursum erat alt +aet (2Bp. 1AB. Aut. 14
- potentia post concursum: a l = abl + 2 abl manet ergs
- potentia eadem ar+ abt quae ante, hoca
- atur in caso quietis alterius corporis semper conven
- sit celeritas corporum qua concurrunt eadem, magnitudo vero in aequalis
- A. Cp bl. 1BICF al. celeritas utrig
- tam uniue quam alterius al +bl , A.
- icrp A2R = 1A.C, al +b b1 at- b1
- ago ex 1CEF al . bI. Ergo E E.C. A2. CE4 E1 A
- e iista tla a et ab ut tos peis
- secudus 1tu
- 1C,B (72.
- 1CEp2
- EA1BG.B+ +. Ergo 2B3B+, 1..
- etiam 1A. Bp, 3A3B
- Namvan1 A. B H 3. et 3A2B, 3
- dtosia
- Ergo. AEr 1. Ergo 2A3AF.
- potent posito corpus A esse 2 et corpus B esse 1..
- 1B
- potentia, 6.
- ACp bl
- BCB u
- M. ABC.. B2 BN S
- cima
- autem corpus A esse m
- mg: rn
- non arrio eud
- suo al ebl si def) et 5B al + a a E. A p + 1CiA 4 1CE estvt + ab
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 141r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0277?run=74