Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 152v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.83.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
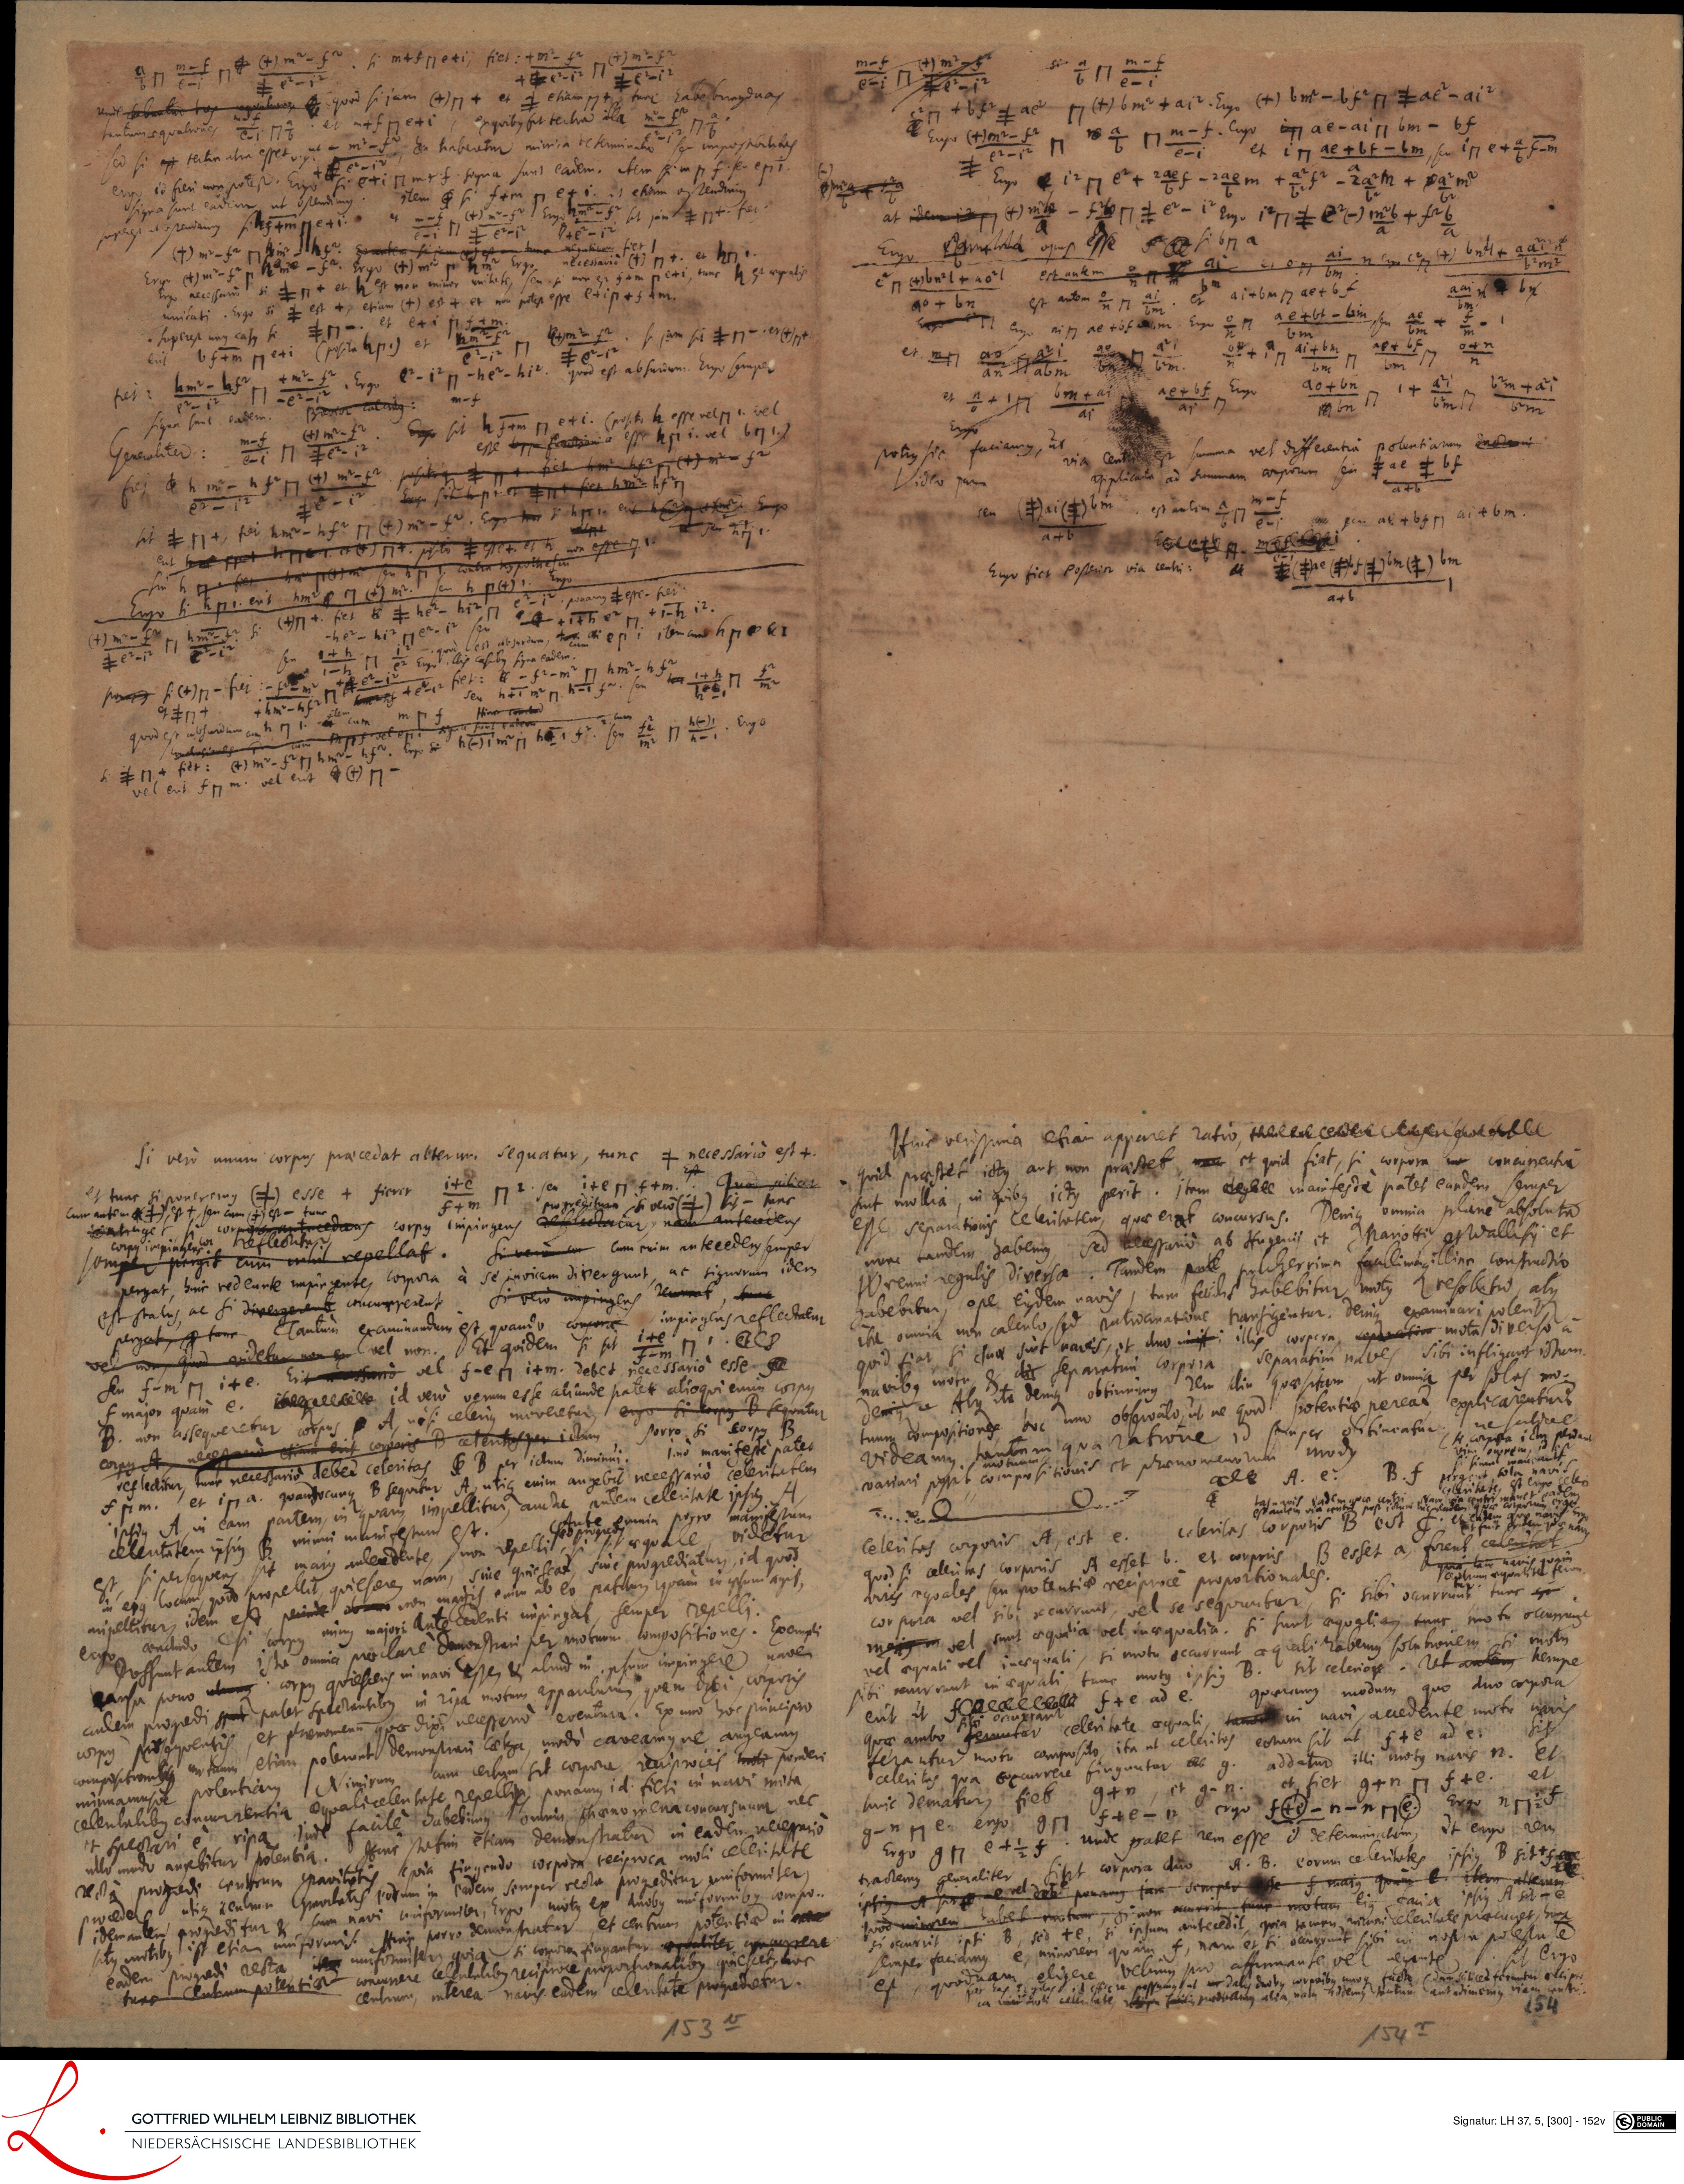
The same scan is also registered as fol. 153v, fol. 154r; its text is given once, here.
The machine reads it as
- a p m - f p A (4) m - G si mAsperi, fiet : + n - a
- +4 e i
- une sbuatuo tos ageilumque quod si jam (4) e + et 4 etiam psti turc habe brnyduas
- tantum equationes 12
- et n+fei, exquibus sit tertia illa n- ss
- sed si est tertia alia esset ut m- Ea habertur minia teterminatio se impossibilibas
- id fieui non potest. Ergo eiHmr f signa sunt eadem. item si mp f. seu epii
- ilem _ si fem g ef i. ut etorm on tendiuim
- signa sunt eadim ut ostendimus.
- rees ut optendamus sits m Be + 1. u -E p, () n s Ergolim S set jon 4 p+. fiet
- 6-
- et-i
- est tunc negutive
- Ergo 4) m - 5 p M ne -f. Ergo 1+) m p h
- Ergo necessario si L + et h est non mini
- Ergo necessa
- g
- eut bfam peti (posita Ep.) et
- et hor
- eri unc h et aepat
- unitati Ergo si Z est +, etiam (4) est + et non potet esse C ip + 5 dm.
- superest unus casus si =+ B -.
- et i
- u
- Gomi. s. si jem si = B. cr
- fiet. hnic- l.st +mi. S Ex e - 12 he- hic. quod est absurium. Ergo semper
- siga sut eadem. pna caecus:
- Gereraliter: mt
- m- f
- .Ex sit h fam B et c. (posito h esse vel p 1. vel
- esse tps fractioni a esse hp 1. vel b r 1.)
- sies d h m = h f p, 14 m- f positique 4 + fiet hm hf2p Ct) n - 52
- te - i
- et - i2
- Ergo sit hpr. et 41t fiet hm- hs r
- sit =H1 +, toi hm = h f 1 (4) m - f. Ergo Ho s hpr 1. erit t C et eett E. go
- eut h Pt n BC 1 et B) 1Y. pisito = esse t. et h
- sin s fiet tae pom, seu h pi 1. contra hyporhie
- Ergo si hp1. erit hn 4 (1) mc. seu h p() 1.
- (4) m - f , hm 5. si (H.
- = e- i
- E.i
- esse 91.
- AepC. pe
- fiet _ = heh- hi A 4- 1 1h
- -he - hir e.
- en Tti1.
- ihn - t
- quod est absurdum h 1 1. cum
- condasiones
- si + , + fiet : 4) m- s 1) h
- hm- h
- s e l seu hor ne r s
- erit fp m. vel erit 4() p
- tiner concu
- eix netim ha 15. se
- MH5 vel e
- +1.t i2
- surdum, i ep i ilemcnd hp ∞ CY
- siu 1 M H1 et Er iclis casibus Ameadem
- por s. Ct) 1- fier . - po n
- e + +
- i
- f2-1
- i E. N
- Ergo
- si
- EH
- 1 +b5 + ac ( (4) bm + ac. Ergo (+) bm = bf 5 + ae - ai2
- Ergo (+) m- f
- - .2 1
- 18 4 F m - f. ergo a e - ai bm - bf
- ei et 1Y ae + bF - Em, seu 1B e + E F. m
- Ergo 12 e + 29e5- 2aem + a f- ZaeM + xa md
- at idem 1 p, 8) ite - s. () + e - 1 Ego 1 ⊓ = 6) im b + fab
- Ergo Amelila opus esse Ssi br a
- C ebae l + aot est autem e a 2t 0 p a n ei c1 (4) bul + aa
- 40 + bn
- est autem i B ad ex aitbm B act bf
- aui e 4 bx
- ergo niBs ae tos m Ergo e _ a e + b - bin seu ac + - 1
- et tabm
- + aitbu ae+ bt o n
- et n + 1 bm tai aet bf Ergo a0 + bn
- potius sic faciamus, ud
- Lideo jum
- 14 bn 11
- 1+ a vimga
- applicata ad simmam corprum seu 4 ac + bf
- seu (F)ai (4) bm est antim EB .
- em
- no seu ab +bg p ai tbm.
- ato Ecete mos.
- Ergo fiet Posserior via cerhi.
- a
- ti fo m 4) I
- re
- Si vero unum corpus praecedat alterum. sequatur, tunc + necessario est +.
- et tunc si poneremus (4) esse + fieret ite 2. seu iteY F+m. Quod scilict
- cum autem 4+), est + seu cum (+) est - tunc
- ontruge
- trefleoti
- S+n
- corpus impingen or
- progreditur si vero (+) sit- tunc
- cedans corpus impingens reflectatur, nam anteredens
- comper pergit cum nihil repellat. Si vero ccum enim anteceder semper
- apergat, hinc redeante impirgente, corpora a se invicem divergunt, ac signorum idem
- est status, ac si divergerent concurrerent. Si vero impingens reumat, unc
- pergat, tunc Tantum exciminandum est quando conporae impiagens reflectatur
- vel non, quod videtur non ex vel non. Et quidem si sit 11. ets
- seu f.m p i+ e. Erit nussurio vel f- e H itm. debet necessario esse
- fmajor quam e. id vero verum esse aliunde patet alioqui enim corpus
- B. non assequeretur corpus A, nisi celerius moveretur, ergo si corpus B sequatur
- corpus A, necessaro etiam erit corparis B cetentas per ictum Porro si corpus B
- reclectitur tunc necessario debet celeritas (B per idum diminui. I.no manifeste patet
- Spm. et ip a. quandocunque B sequitur A, utique enim augebit necessario celeritatem
- ipsiue A in eam partem, in quam impellitur, aucta autem celeritate ipsius A
- celeritatem ipsius B minui manifestum est.
- poeumnia pogro manifestum
- aequale, videtur
- in erus locum, quod propellit, quiesere, nam, sive quieseat, sine progrediaturs,, id quod
- aripellitur, idem est perinde ob nnon magis enim ab eo patiturm, quam in ipsum agit,
- Dossunt autem ista omnia praeclare demonstrari per motum compositiones. Exempli
- causa pono utun corpus quiescens in navi esse, et aliud in atum impingere naver
- cutem progredi spt patet spectantibus in ripa motum appariturumm, quam dibi corporis
- corpus possequentis, et phaenomenum quae dixi necesseno eventura. Ex uno hoc principro
- compositionib motuum etim poterunt demonstrari caeta, modo caveamusne angeamus
- minuamusde potentiam Nimirum cum certum sit corpora recriprocis moli ponderi
- celentalibus concurrentia equalicelentate repellix, ponamus id. fieri in navi mota
- et spectari e ripa. Inde facile habetimus omnia phaenomena concursuum nec
- ullus modo angebitur potentia. Hinc statim etiam demonstratur in eadem nelegnio
- recta progodi centrum gravitatis quia fingendo corpora reciproca moli celeritate
- procedere utique renlium Gravitatis eodum in eadem semper recta progeditur uniformiter,
- idemantem progreditur et cum navi uniformibr, Ergo motus ex duobus uniformibus compo–
- itque motibus ist etiam uniformis. Hinc porro demonstratur, et centrum potentiae in
- ite uniformiter quia si corora fingantur aequaliter concurrere
- turc centrum potentiae concunere celeritalibus reciproce proportionatibus quiescet, hoc
- eadem progredi recta
- centrum, interea navis eadem celeritate progredetur.
- Hinc verissima etiam apparet ratio,
- quid praestet ictus aut non praestet, n et quid fiat, si corpora concunentia
- sut mollia, in quibus ictus perit. Itam g mainfeste patet eandem semper
- esse separationis celeritatem, quae erat concursus. Denique omnia plane absoluta
- nunc tandem habemus, sed nccessario ab Hugenii et Mariotti ettvallisi et
- Nrenni regulis diversa. Tandem pupulcherrima facilimagillina constructio
- habebitur, ope eusdem navis, tum facilis habebitur motus Tresolatio, atque
- ita omnia non calculo, sed ratiocinatione transigentur. Denique examinari poterit
- quid fiat si csuae sint nares, et duo inis: illis corpera sepati mota diverso a
- dic separatim corpora separatim naves sibi infligant ictum
- navibus motu, et
- denique Atque ita denque obtinumus rem alia quaesitam, ut omnia per solos mon
- duum compositiones hoc uno observalo, ut ne quod potentiae pereat explicarentur
- a
- variari possit compositionis et phaenomenorum modus
- ...2
- sa ictus perdant
- in buren
- aee A. e. B. F prgent tola nav
- lasuacis eadem quae certi an ia
- adiuls
- eles
- celeritas corporis A, est e. ccleritas corporis B est f ut em quanm
- quod si ceteritas corporis A esset b. et corpriis B esset a, forent celeritat
- ia tam
- id ferum
- viris aequales seu potentiae reciproce proportionales.
- corpora vel sibi rccurrunt, vel se sequuntur, si sibi occurrunt tunc
- mojus n vel sunt aequaia vel inaequalia. Si sunt aequalia, tunc motu occurrunt
- vel aequali vel inaequali, si motu occurrunt aequali habemus solutionem si motu
- sibi reuirrunt in aequali, tunc motus ipsius B. sit celeriore. Ut ttempe
- erit it sf+e ad e
- quaeramus modum quo duo corpora
- quae ambo feruntar celeritate aequali, tamn in navi, accedente motu navis
- ferantur motu composito, ita ut celeritos eorum sit ut 5+e ad c.
- celeritas qua coccurrere finguntur g. addatur illi motus natis . et
- hnic dematur, fiet G+n, et g. n. et fiet 9+ n 1 5+ e. et
- g-n f e. ergo 95 f + e = 1 ergo f - n - n e. Ergo n +j d
- tractemus generaliter, sisit corpora duo A. B. eorum celeritates ipsius B sit
- ipsius A sir e vel deb ponamus jam semper sse f majus quam C. item altem
- uod minorem habet motum, si non ocurrit tunc motum ejus facia ipsius A sit
- occurrit ipsi B, sed te, si ipsum antecedit, quia tamen minori celeritate praecuget, hunc
- semper faciamus e, minorem quam f, nam et si ocurrunt sibi in nostra potestate
- est, quoduam eligere velimus pro affirmante vel negente
- unus ut
- o m alitu
- 162
- sit
- Ergo gH e + f. Unde patet rem esse i determunatum, et ergo rem
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 152v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0300?run=74