Phoronomia, Sive De Viribus Et Motibus Corporum Solidorum Et Fluidorum Libri Duo, fol. 319
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.88.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
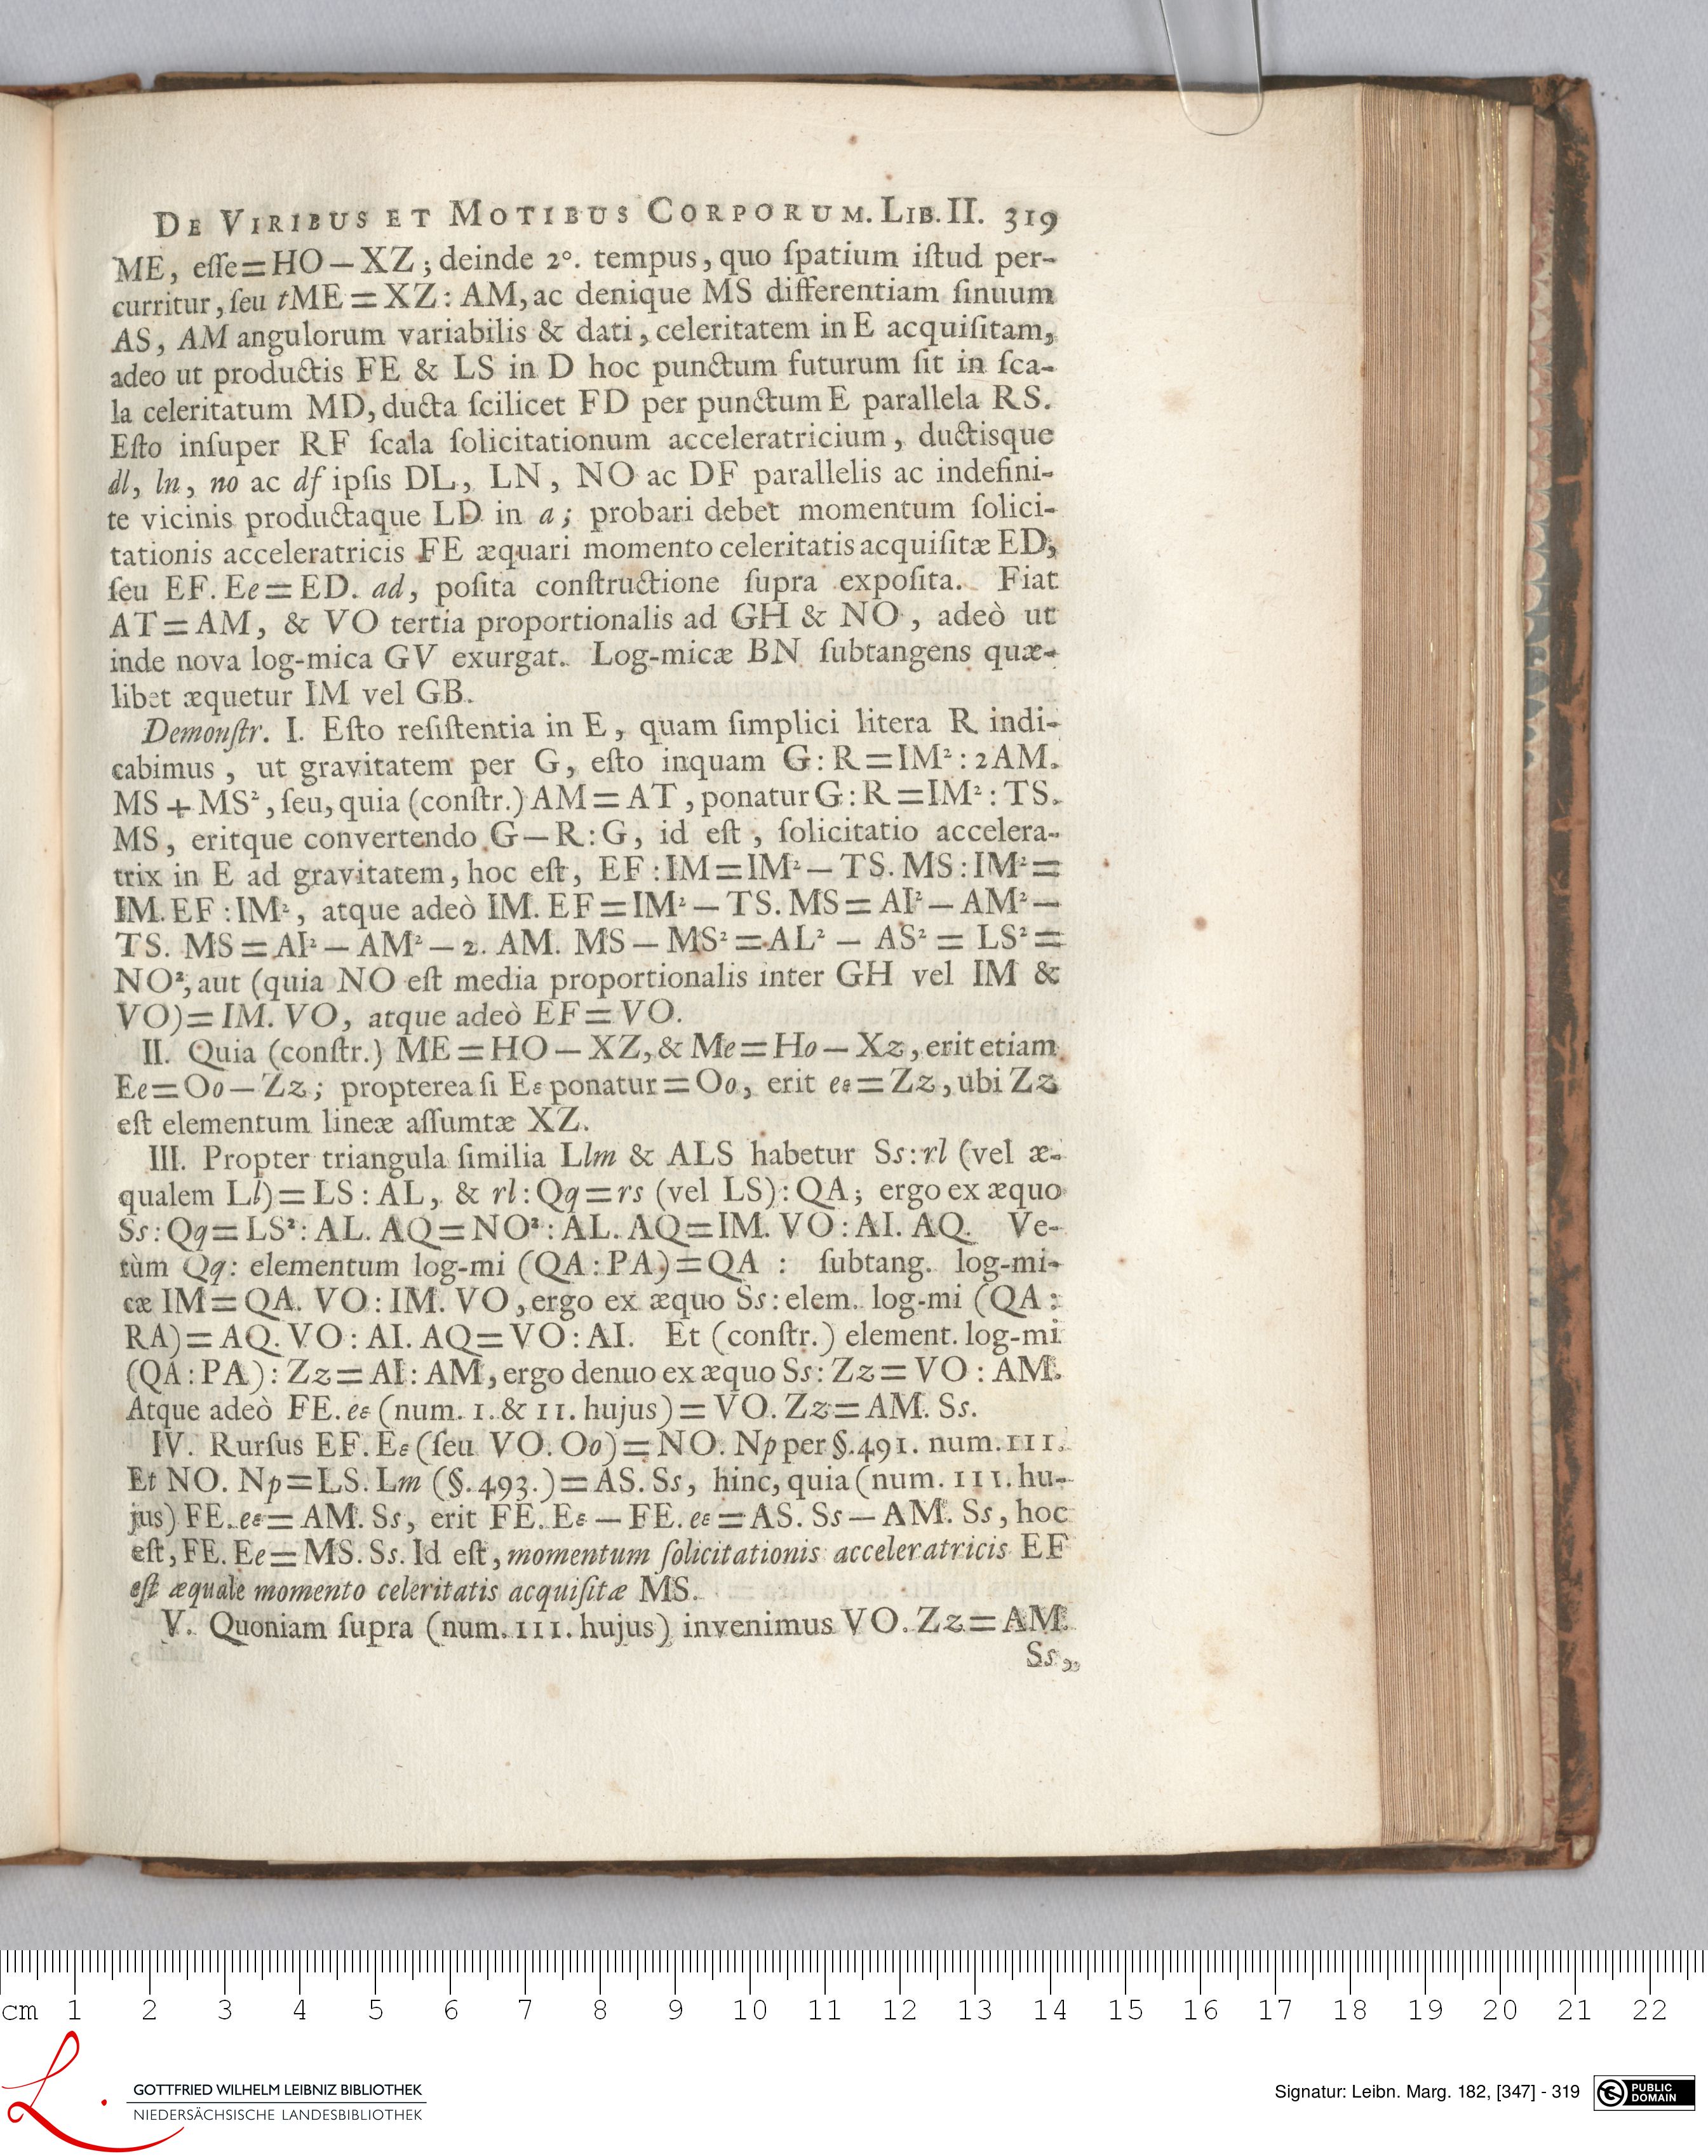
The machine reads it as
- DE YERLBOS ET MIOTEBOS GORPORDM. LTB. II. 379
- ME, esse = HO = XZ; deinde 20. tempus, quo spatium istud per-
- CUITFIEE, SCU TME = XZ: AM, ac denique MS differentiam sinuum
- AS, AM angulorum rariabilis ex dari, celeritatem in P acquilitam,
- adeo ut productis FF ex LS in D hoc punctum Fucurum sic in (ca-
- la celeritatum MD, ducta Scilicet ED per punctum F parallela R5.
- EAto insuper RF Scala Colicitationum acceleratricium, ductisque
- ab In no ac af ipSIS DL, LN, NO ac DE parallelis ac indehini-
- te vicinis produetaque L. D in a; probari debet momentum Colici-
- tationis acceleratricis LR aequari momento celeritatis acquilitae FI,
- PCU FF. PC = FD. ad, Posita constructiOnC SUIPEa exPOSITA. FiaE
- AI = AM, e VO certia proportionalis ad GTI et NO, adeo ue
- inde nora l08. mica CV exurgat. L09.micae BN Tubtangens quae-
- libet aequetur IM rel GB.
- Demonstr. I. Eso resistentia in F, quam simplici litera R indi-
- cabimus, ut graritatem per C, esto inquam C: R =IM: 2AM.
- NS + MSE, Peu, quia (ConAr.) AM = AI, POnaturC: R =IN: IS.
- MS, exitque convertendo Cr -R: C5, id est, Policitatio accelera.
- erix in P ad graritarem, hoc CA, EF: IM =INP -TS. NIS: INP=
- IML. PF: IM, acque adcO IMI. E F =IM =TS. NIS =AP =ANP-
- TS. NIS = AP = ANT - 2. AMI. NIS - NS2 =AI 2 - AS2 =L5.=
- NVO2, aut (quia NO est media proportionalis inter CTTI vel IM &
- VO) =TMT. VO, acque adeo RF =VO.
- II. Ouia (ConAtr.) ME =TIO = XZ, _MC =TTO -XZ, crit etiam
- R e =O0 = LZ; PrOPterCa (I E CPOnatuF =0, erit es = Z, Z, Ubi L. 2
- est elementum linexe aNUmEX ZZ.
- III. Propter triangula similia LIm et AL. S habetur Ss: rt (vel X-
- qualem L6) =VS: AL, _ rI: 9 = r5 (Vel LS): OA; CrGOCZ aquO
- Ss: O9 = LS2: AL. AO = NO: AL. AO =IM. VO: AI. AO. Ve
- eum eg: elementum 108. mi (OA: P A) =OA: Subtang. 108. mi-
- cx IMI = OA. VO: IMI. VO, ergo ex aequo Ss: clem. l09. mi (OA:
- RA) = AO. VO: AI. AO =VO: AI. EE (COnSr.) clement. l09. mi
- (OA: PA): Z2 = AI: AMI, ergO dCnIO CKRquOSS: ZZ =VO: ANI
- AEque adeo FF. ec (MUM. F. _ FF. hujuS) =VO. ZZ =AMI. 55.
- IV. RursuS RF. RC (CCn VO. O0) =NO. Np PeFS. L9Z. NUM. FTL.
- Et NO. Np = L S. Lm (5. 493.) = AS. Ss, hinc, quia (nUm. PFT. HU-
- jus) FF ec = AM. SS, CrIE FF. RC = FF. ec = AS. S5 = ANI. SS, hOc
- EIL, FP. F C =NIS. S5. Id est, momentum solicitationis. acceleratricis. F. L
- est aequale momento celeritatis acquisita NIS.
- V. Ouoniam supra (NuM. LFT. hujus) inrenimus VO. L. Z. =AVI.
- dS.
Cite
Phoronomia, Sive De Viribus Et Motibus Corporum Solidorum Et Fluidorum Libri Duo, fol. 319. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/1066518432:0347?run=74