LBr. 437 · Huygens, fol. 43r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.77.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
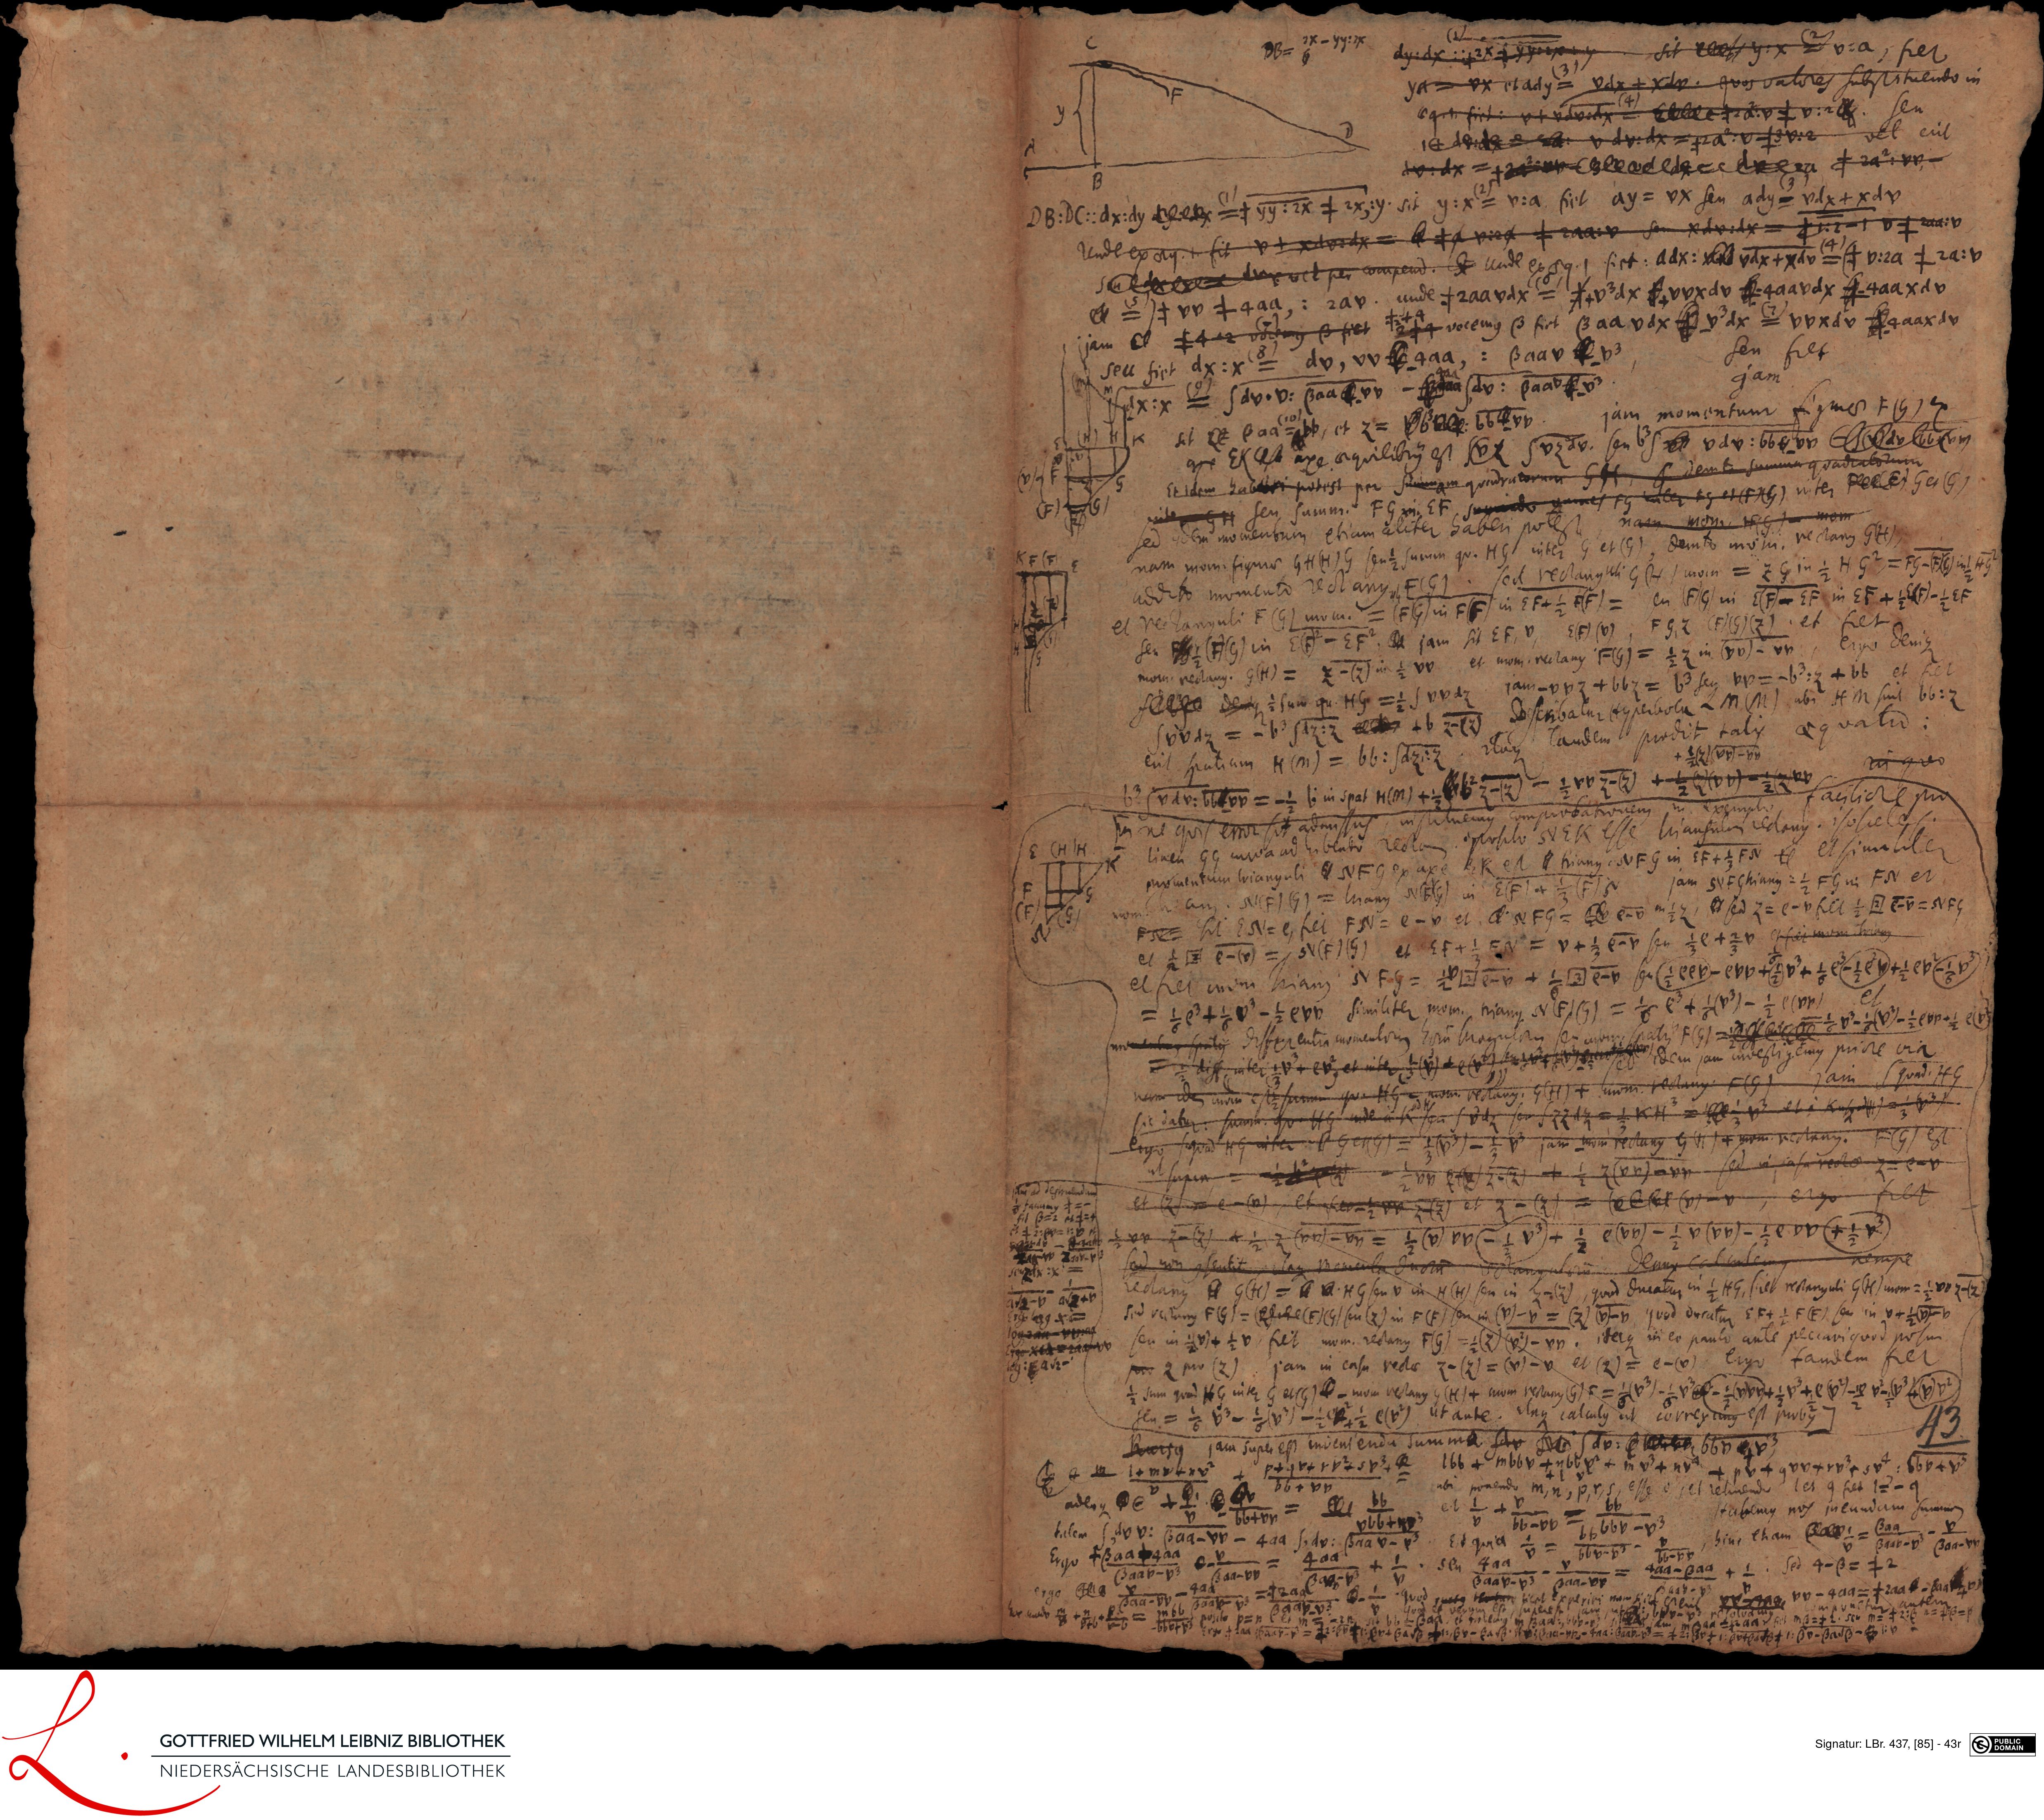
One image of two folio pages side by side, registered by the library under both labels (also fol. 44v); this page is its right half.
The machine reads it as
- Ctm
- dy. dx.: 2X4 7y sit y. x v. a, fiet
- ya = ex et adu = vdx + xv. quos vatores substituendo in
- aequt. fiet: vt vdvo d. v + v: 2 seu
- 14 d8.d e . v dv. dx = pa. v f3v.2 vel erit
- +v. dx = +34ur CBe d ed =c du era 4 2a: wr,
- DB: DC:: dx: dy As et = f yy: 2X 4 2X, y. sit y. x = v: a fiet ay = vx seu ady = vlx + xdv
- Uende ex org. 1. fit v + xdo.dx +a vira + 2aa v si xdvidx - g r. 2 - 1 v + raa. v
- suex e vet per compend. Unde ex sg.1 siet: adx: vax + xav = ( v. 2a + 2a: v
- et =) + vo + 4aa: 2av. unde +2aa vdX = Y, ve dx f, vuxdo . 4a avdx f. 4aa X dv
- seu fiet dx: x du, voftaa,: βaa v Y3
- 1P i +
- (
- ijam e L4 2 voremus B fiet o 4 vocemus B3 fit β aa vax V dx = vexdv aaaxav
- piu ad destro
- facio
- +2. -
- in
- Zure
- seuplx. X=
- asq V at v
- (1g. 9 X. u
- logeaa vera
- seu fiet
- jam
- FX: X Sav. V: paa _ v- (d: Paab .
- H sit E B a a = , et Z = VBB. BbC. jam momentum figmras FIG) ex
- e Ex axe aequilibius est Z 5∞Zav. seu bs vav: bba
- Et idem haberi potest per summam quadratorum GG, s demto sumua quadratorum
- inter GH seu summ. FG in EF, sumindo omnes FG inter FG et (F HG) inter De) G et (G)
- sed idem momentum etiam aliter haberi potest, nam moni 1C) mom
- nam mom figurae GHH) G seut suum qu. HG inter G et (G) demto momi. rectanus GH)
- addito momento rectanus, =1G). sed rectanguli G,B) mom = ZC in HG, = FG- in HG
- et rectanguli F (G) mom. = (F( in FF) in 2F+ L RF) = en FG) in (D= EF in EF + E) - LEF
- seu (B(G) in EF)= EF. _ jam sit EF, D, E() (1), FG,Z (5)(5) (2) et fiet
- mom rectanus. G(H) = Z - (2) in L vD et mom. rectanus F(G) = LZ in (VD)- vn, ergo denique
- fdenq i sum qu. HG. = = s uvaZ jam - vv Z + bbZ = b3 seu bP = - b: Z + bb et set
- sovaque = - b sAZ. Z Lb Z. (2) describatur Hyperbota LM (M) ubi HM sunt bb: Z
- erit spatium H (2) = bb: (aZ. Z. itaque tandem prodit talis aequatio:
- rn quo
- +2() (vV)- vn
- B3 (vav. Bvv = - 2 li in spat M(M) +: B Z- Z) = 2 rv Z. (E + L ((VV) - +s vV
- faciliore pro
- n ne quis enor sit admissus, instituemus comprobationem, in exemplo
- linem GG curva ad hibento rectam oposito SEK esse triansulm rectanus. isosceles.
- promentum trianguli _NFG ex axe EK est _ tianus.NVFG in EF+ LFS et similiter
- nom an. SiF) (G) = Manu sBG) in EF) = (F) s jam SVEChianus: L FGii FN et
- Fs= sit EN - e, fiet FN = e - v et d NFG = G C- D m EZ, _ sed Z= C- v fiet E A E. B = NVFG
- et LF e - (0) =, 5V(F)(G) et EF+ L EN = v + C V seu C + 2v et fiei mom itrrem
- et fret momi hiam N FG = Cn + L (D C v seu ( CeV erB + (V + LC(LCD + eB (1V,
- = L0 + V - L evr similiter mom. tianu s (F) (G) = + + (V) - = e(~Y)
- smoctntum spulis differentra momentora hora bragulorus seu cubim, spati F(G)d EV- (B): eop aL etV
- =dif inter .V + ev, et inter h(V) + es) u idem jam investigemus priore via
- nam idem nom est samum qu. HG= mom rectavus; G(H) F momi rectanus ((G) Jam (quad. HC
- sic datur. suum. qu. HG inde a K seu sDdqe seu f.dZ L. HH = B et i KusgriH) .
- ergo (quad HG inter G et E) = 2(p3) = = V jam um rectanus G H) + mom. rectanus. P. (G) est
- supia i in B( Z. Z) + L Z (BV) un sed in casu rectae q- ev
- et e (1), et fer - V Z (2) et Z - (Z) = (e6 ( () v, ergo fiet
- on Z(2) + Z (on) - vn = L (v) vV = + v) + = e(vv) - L v (VV) - = e DV (+ L P)
- sed non osentit itaque monenta ducrum sctangulerum denno calculemus nempe
- rectanus G(H) = _. HGseu v in H(H) seu in Z-(2), quod ducatur in LHG, siet rectanguli GBC) mom = : vo 2 (2
- sed rectamus F(5) = (8) Ae(C) (E) seu (Z) in F(F) seu in (V) - v = (Z) (B - v quod ducatur EF+ L F() seu in v+ L( B
- sm v seu in V + LV, fiet mom. rectanus FG) = + (2) ()- vn. iteque in eo paulo ante peccaviquod posui
- G.Fat
- Z pro (2). jam in casu rectae Z- (Z) = (Y) - v et (Z) = e - () ergo tandem fiet
- sum quad HG inter G et G) _ - mom rectanus G(H) + mom restum G) F = = (V). L. v- = (BrB+ : V + e V) -x v- V L (V) p
- seu = = V- LIV) - e(V) ut ante. itaque calculus ut correximus est probus
- Rursus jam suplr est inveniendu summa (dv. bbB
- s
- 4 M 1+ mVtro P+ qV+ YBZ SB 1bb + mbbv + ubbx + n v + nv + pb + quo+ rre srt: 6bB +V
- aderque DC + . b+v
- bbton = bb
- vobtr
- rubi ponendo m, n, P, Y, S, esse c et relinendo l et 9 fet 1 = - q
- et L. + V
- bb -vD 1F bbV - ∞3
- tatem (dBv: βaa - vV - 4 aa sodv: BBaa v - P. Et quia =
- Ergo + Baa aa B - 4 aa
- (3aab - p3
- ergo Y
- Baa- vV
- paat p. = ) 2a Ba 1
- ga
- bb
- bbv. B7
- Bac- bV
- Habemus nos ineundam summam
- hinc etiam -Baa
- BaaD- V aa- BI
- +L. seu 4na
- eaav. B3 paa- v = +aa - paa + L. sed 4 - β = + 2
- ud B geo b Bet la pan (4 . v. . Quod spitus tertum siet Experiei montiil
- ee eb ditet om 1la tar 4 t . eri er o . Br. en t e u tar dund a + Bet eitet . B0. prse. X eb
- cin ncb
- b0Baa et talecus
- v
- . P vo- 40a = f 2aa V. pr. H, v
- si
- r us
- E CH 1
- BB - 2 - yy. 1
Cite
LBr. 437 · Huygens, fol. 43r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/DE-611-HS-3595205:0085?run=74