Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 6v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.75.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
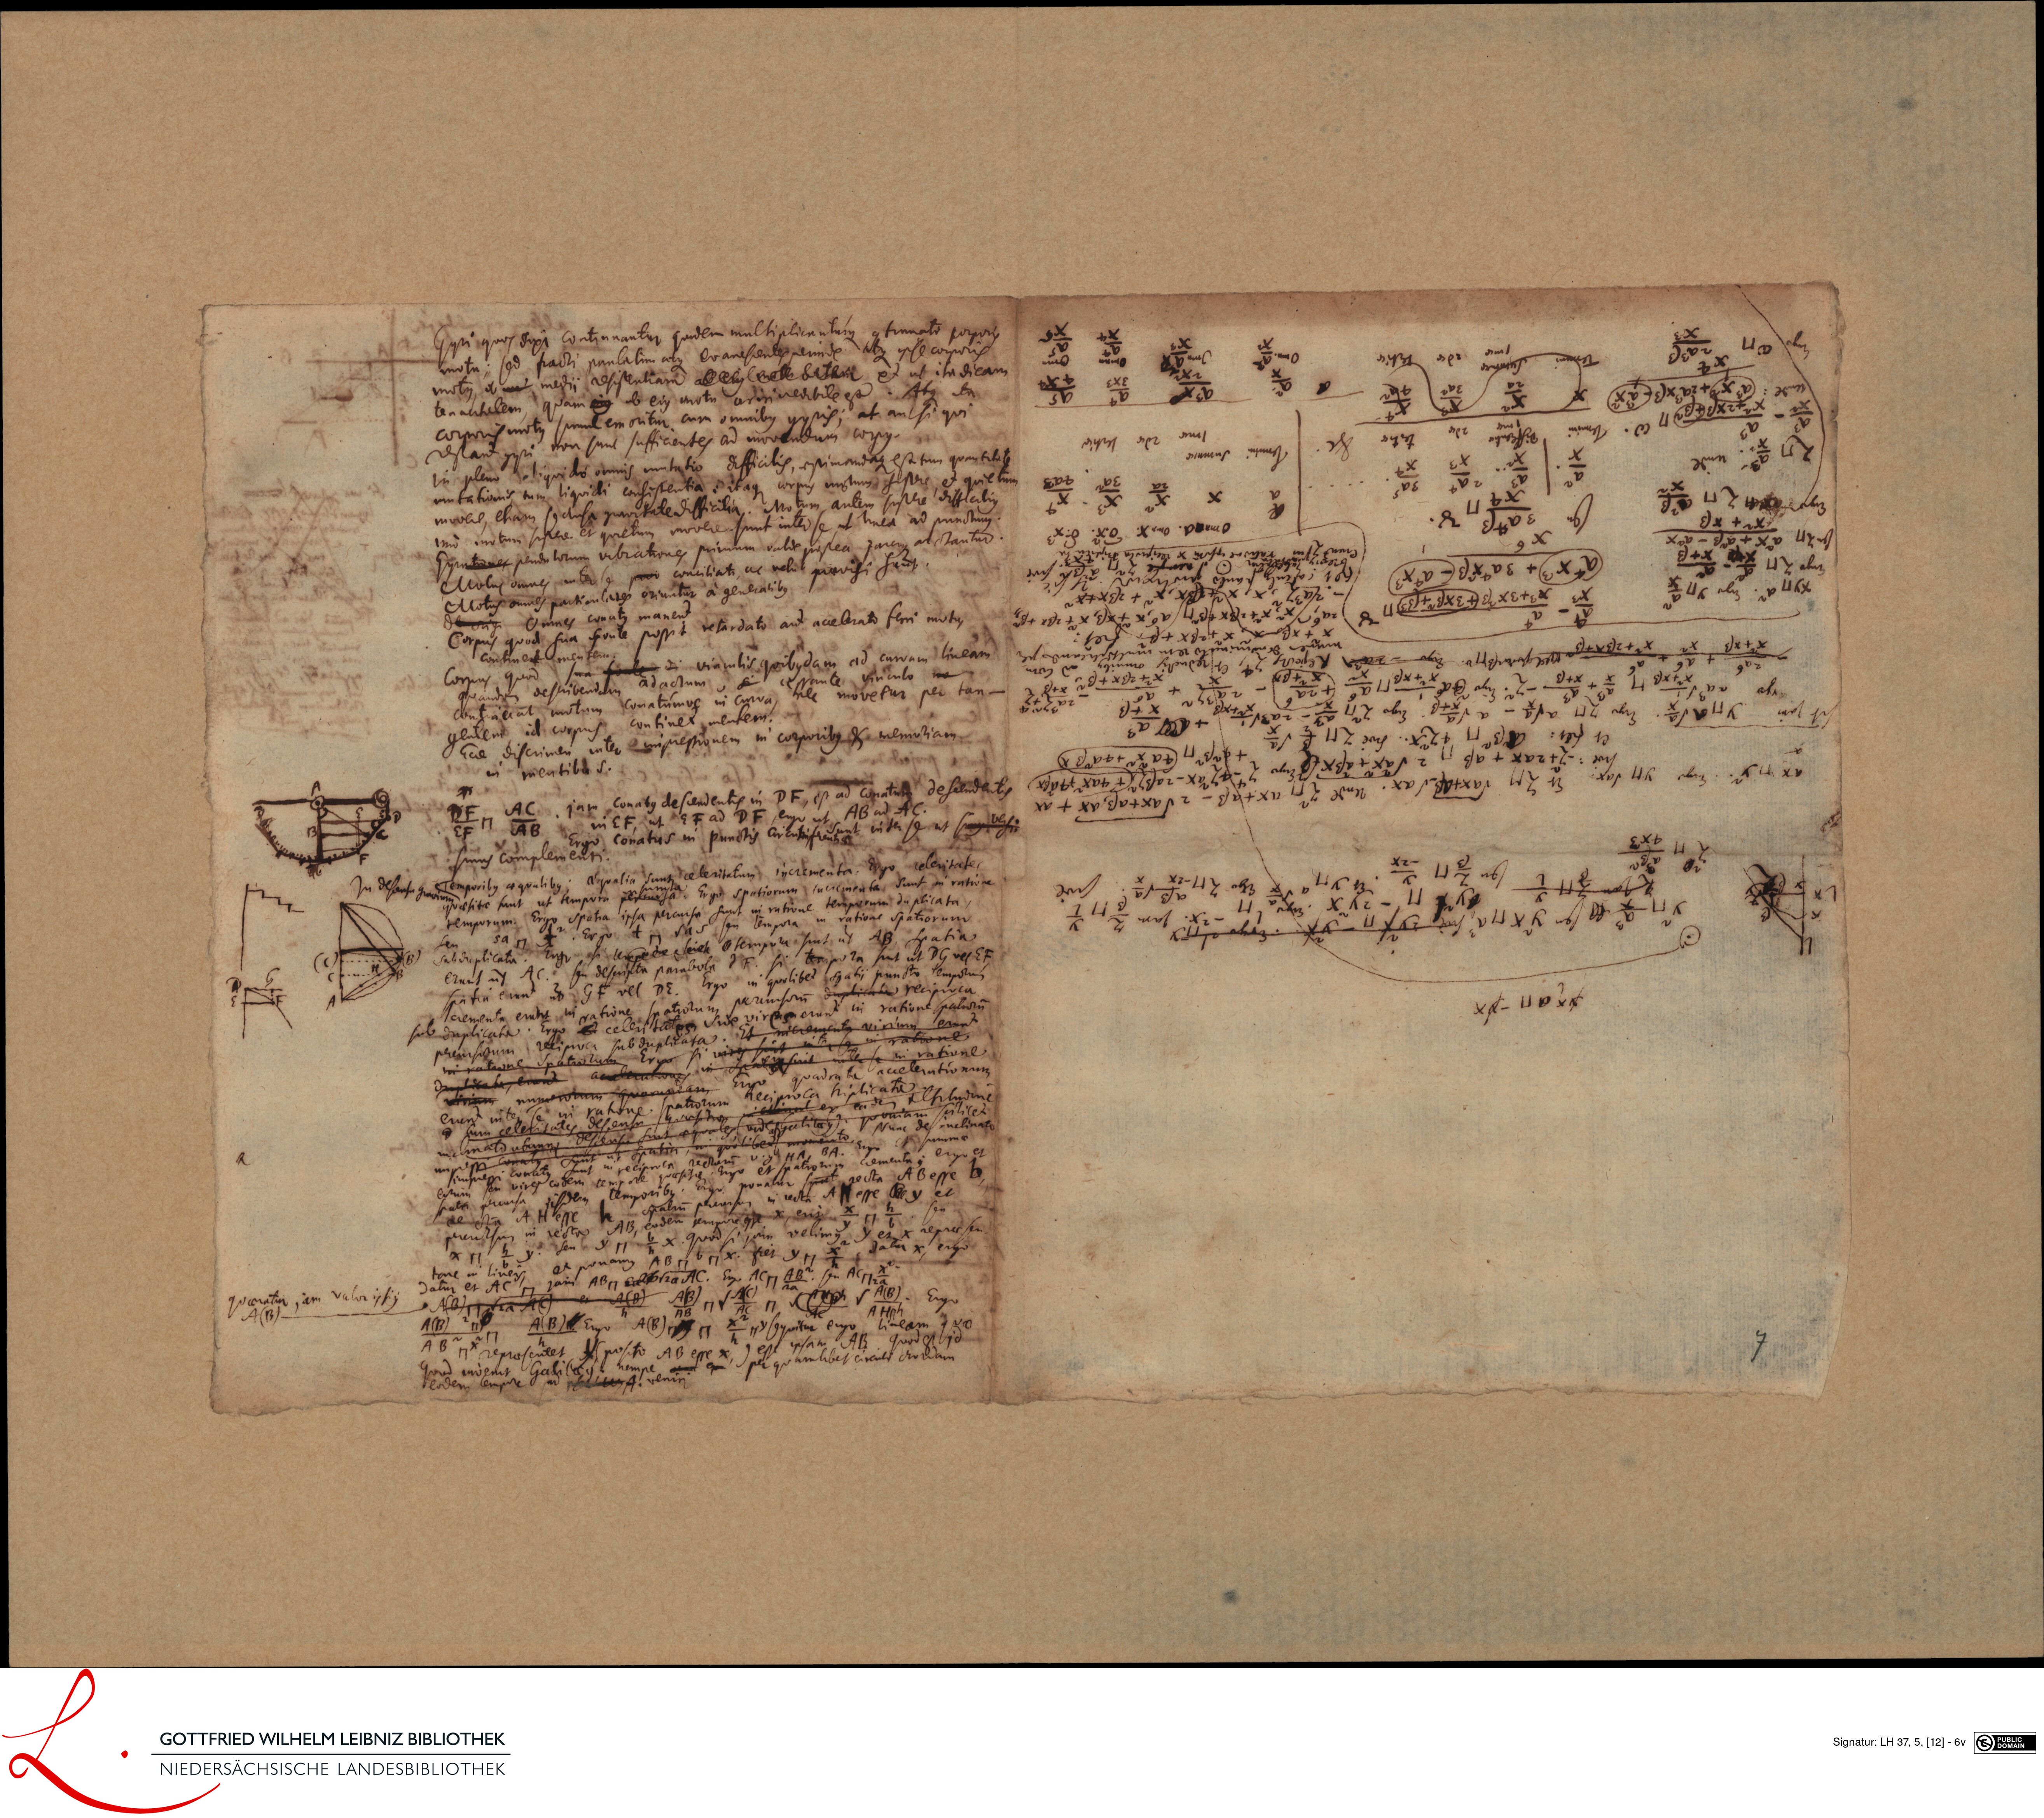
The machine reads it as
- Guyri quos sixi continuantur quidem multiplicuntumue contrnnato pororis
- motu; sed fracti pantatim atque evanescentes perinde ttque ipse corporis
- motus, b medii resistentiam et ut ita dicam
- tenacitatem, quam b ejus motu ardrimedibile est. Atque ita
- corporis motus simul emoritur cum omnibus gyris; at aut si qui
- restant qiri non sunt sufficientes ad movendum corpus.
- In pleno reliquido omnis mutatio difficilis, aestimandaque est tum quantitilis
- mutationis, tum liquidi consistentia: itaque corpus motum sistere, et quietum
- movere, etiam sectusa gravitate difficilia. Motum, autem sistere difficilius
- imo motum sipere et quietum movere sunt inter se ut linea ad punctum.
- Gyrationet pendutorum vibrationes primum valie postea pareius ar ctantur.
- elvtus omnes interse o conciliati, ac velu praevigi sunt.
- Motus omnes particulares oriuntur a generalibus
- de orig Omnes conatus maneut
- Corpus quod sua fponte possit retardato aut accelerato fenri motus
- continent mentem.
- Corpus quod sua fonte di vinculis quibusdam ad curvam lineam
- quandam describendam adactum si cessante vinculo no
- contrnciat motum conatumve in curva, nec movetur per tan-
- gentem id corpus continet mentem.
- Ecae discrimen inter imprestionem in corporibus et memoriam
- in mentibas.
- F,
- emposibus aequalibus; aqualia sunt celeritatum incrementa. Ergo celeritates
- quaesitae sunt ut tempora percusa. Ergo spatiorum sucrementa sunt in ratione
- temporum. Ergo spatia ipsa percursa sunt in ratione temporum duplicata,
- subduplicata. Ergo osi tepede seiettempora sint ut AB, spatia
- erunt ut AC. seu descripta parabola DF. si tempora sint ut DGves EF
- spatia erun ut GF vel DE. Ergo in quolibet spatii puncto temporum
- Scrementa eratit, in catione saptiorum percursorum duplicata reciproca
- sub duplicata. Ergo celeritatu side viremerunt in ratione spatiorum
- Et nicrementa virium erunt
- in ratione spatiorum Err si vires sint inter se in ratione
- duplicata, erunt accelerationes in spat sint inter se in ratione
- mirium numerorum quaundam Ergo
- quaesition
- patia
- eotum seu vires eodem tempole quaesit
- quadrata accelerationum
- elin ex eade
- olibed) un
- v. gh
- BA
- u
- cilicet
- ua des inelinne
- to Ergo
- rgo ponatur sat recta AB esse B
- spatium percursur in recta AH esse V et
- spatei percursa jisdem temporibus
- de ssta AH esse
- AB, eodem tempore isse X, eriu X
- v. seu N H B X. Quod si jam velimus y et
- tare in liner, et ponamys AB, be X. fiet V=
- repraeseu
- datur x ergo
- datur et AC jam ABB AC. Eg ACp, AB. seu ACF
- sedem
- Et
- dad ossit
- 18+ rec L X DL X oV dX.+ X v
- fols d+3
- t une mor en
- mre e
- dum vd. + Xd
- Ergo conatus in punctis circutifintunt inter se ut sinus vessii
- Erguo sas seu tempora in ratione spatiorum
- percursitum reciproca sub duplicata.
- erum inter se in ratione
- sum celeritates descensu
- co
- percrtsum in recta
- XI
- +
- s6). Ergo
- p
- A(B) _ Ergo A(B) e = sequitur ergo lineam quae
- ) esse ipsam AB. Quod est id
- per quamlibet circuli chordam
- de + X
- pimir
- B
- alius d3+ Xop 2 d + Xv2+: vis
- a + av do+ p2=3) + Xu 14 geur. e s txop lZ B3 iA op H4 erg. . l 2
- AC.. jam conatus descendentis in DF, est ad conatum descendentis (WdvH Nt +EdoXE
- I AB inEF, ut EF ad DF, ergo ut AB ad AC.
- simus complementi.
- seu
- s
- m
- uno
- 5x
- s
- d
- oygrrs oer ouo
- Xig XO,
- hep oe
- rgunis
- parad ejngi
- +d+
- fo3 10
- p
- o
- t
- et ussse
- X, DE
- DXED 2. XC
- muss. 3
- divr
- Uo ceu
- un
- t
- t
- X. V
- -d
- allemat
- est B bE
- d+ X vho qu)
- E~ +
- v
- 2 abique
- EW
- v F U7
- 12 atur
- xHc neque vUx
- eta
- dF p ∞ = vsv 1oC ntique. Ep vHK vet que
- HZ dars.. X Et V dV: 1) 1
- esi
- A(B) 2n
- UD XX
- D. vF X∞D H. dub+
- ds
- 1
- Es
- unt
- 17, a3
- X
- aam.
- C1 o etaqu. Vst us v.
- 12 ubs
- NB)ra AC) et A(D) AB)
- AB n repraesentet _(posito AB esse X
- quaeraturjam valor ipsis
- A(B)
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 6v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0012?run=74