Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 70v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.92.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
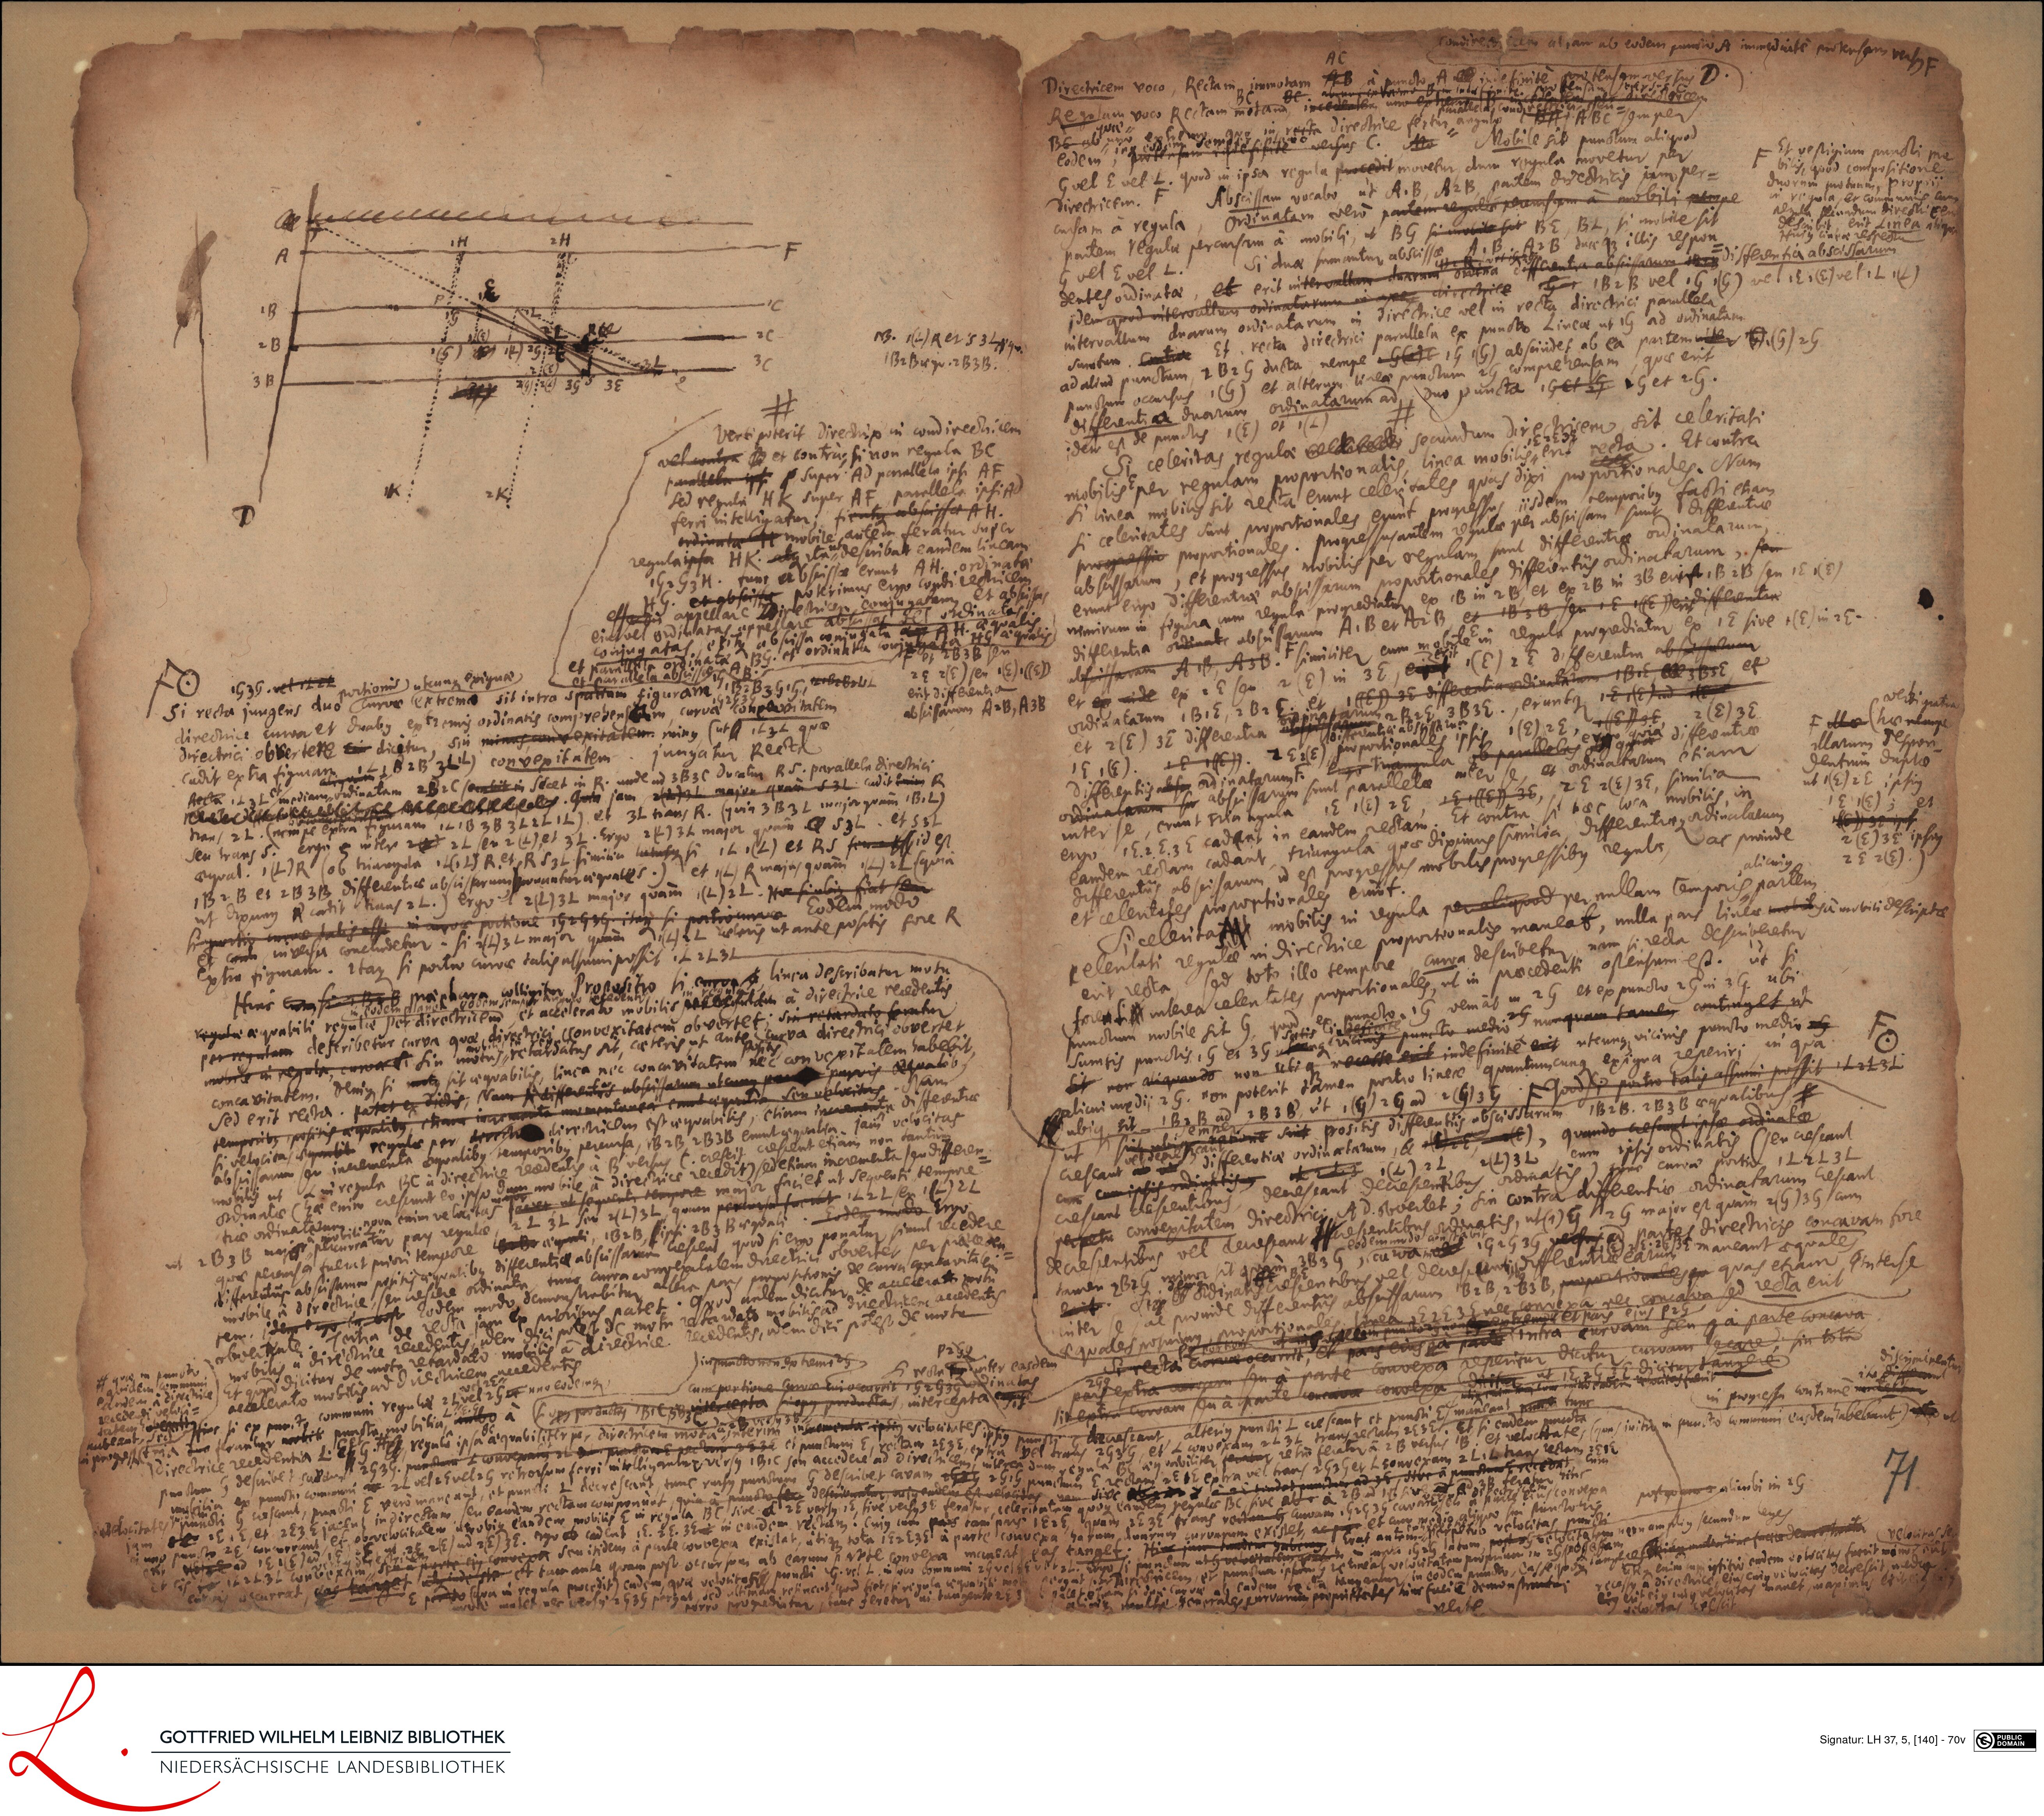
One image of two folio pages side by side, registered by the library under both labels (also fol. 71r); this page is its left half.
The machine reads it as
- H quae dem
- Verti poterit directuix in condirectiicem
- vel contra et contrac si non regula BC
- paralleta ipsi super Ad parallela ipsi AF
- sed regula HK super AF parellela ipsicto
- ferri intelligatur; fientque abscissae AH.
- ordinatae H mobile, autem feratur super
- regula ipsa HK. atque ita describat eandem lineam
- 1G2G2H. tunc abscissae erunt AH. ordinata
- +G. et abscissa poterimus ergo condi rectricem
- ( 1G35. vel r EF ationis utcunque exiguae
- i ordinata compptt
- Si recta jungens duo curvae (extrema sit intra spaltum figuram 1B2B3G15, L
- directrice curva et duabus extremis ordinatis comprehensam, curva cohpavitatem
- directrici obvertere dicitur, sin minus convexitatem. minus (ut iL 3L quae
- cadit extra figuram 1L, B2B 3l ) convexitatem. jungatur Recta
- abscifanum A2B, A3
- Aecta 1L 3 L mediam ordinatam 2B2C sebit in Secet in R. unde ad 3B3C ducatur RS. paralleta directrici
- rte rto bi . Quia jam, etL I majon quam s3L. cadit enim R
- trans 2L. (nem pe extra figuram iL1B3B3L2L1L), et 3L tians R. (quia 3BZL major quam 1B. L)
- seu trans S. ergo 8 inter 2 2L seu 2(L) et 3L. Ergo 2F) 3L major quam 53L. et 5.t
- aequal. 1(L)R (0b triangula 1t (1L) R et RS9L similia latusque si iL .(L) et RS feuid est
- 1B2B et 2B3B differentiae abscisserum ponantur aequales.) et L) R majus quam (L) 2 (quia
- ut dixunus R cadit trans 2L.) ergo 2(1) 3L majos quam 1(L) 2L. Hoc si ubique fiat seu
- et conto, inversa concludetur. Si 13L major quam 1.(+LL caeleris ut ante positis fore R
- Hinc cum siBGB praephara colligitur Propositio si enqoa linea describatur motu
- regulae aequabili regulae per directricem, et accelerato mobilisul a directrice recedentis
- per regulam describetur curva quae directrici cconvexitatem obvertet; sin retardato sentur
- mobile in regula, curva si sin motus, relardatus sit, caeteris ut ante curva directrici obvertet
- concavitatem. Denique si motus sit aequabilis, linea nec concavitatem nec convexitatem habebit
- Sed erit recta. Patet ex dictis, Nam si differentis ubscissarum utcum par purvis aequalibus
- temporibus, positis aequalibus, etiam incrementa momentanea emul aequalia seu velocitas.
- 2E 2(5) seu 1(E) . ((E)
- erit differentia
- singrtio curme lalis issi in curvae portione GrGrG itaq si portioum Eodem modo
- extra figuram. Itaque si portio curvae talis assumi possit . L 2L 3L
- velocitas aequalit regulae per derectre directricem est aequabilis, etiam incuementa differentiae
- abscissarum seu incrementa aequalibus temporibus percursa, 1B2B, 2B3B erunt aequalia. jam velocitas
- nobilis ut L in regula BBC a directrice recedentis a B versus F. crescit
- crescent etiam non tanti
- ordinatae (hae enim crescunt eo ipso dum mobile a directriae recedit, sedetiam incrementa seu differen
- trae ordinatarum nova enim velaitas facet, ut sequenti tempore major faciet ut sequenti tempore
- =L 3L seu (L)3L, quam percursa fuerat 1L2L seu 1(L) 2L
- quae percursa fuerat priori tempore Baequali, 1B2B, (ipsi 2B3Baequali. Eodem modo Ergo
- differentuis abscistarum positis aequalibus differentiae abscissarum crescent, quod si ergo ponatur simul recedere
- ut 2B3B percurratur pars regulae,
- esse appellare directricem conjugatam, et absissa
- ejut vel ordinatas appellare
- conjugatas
- mobile a dprectrice, seu crescere ordinata, tunc curra congexitatem directrici obvertet per praeceden
- tem. oc en bost Eodem modo demonstrabitur altera pars propositionis de curva crtavitale
- tem. igutia de recta jam ex prioribus patet. Quod autem dicitur de accelerat otu
- dici potest de motu ratardato mobilis ad directricem accedentis
- iritur de motu retardato mobilis a directrice. recedentis, idem dici potest de motu
- eirectrice recedentis, idem
- Si rectut inter easdem aequales posuimm proportional
- dro terantur molite puncta mobilia, iulbo a opus productas iBiC B intercepta siopus productas intercepta pars extra curam seu a parte convexa reperitur dicitur curvam secare; sin tota
- impuncto non extremors
- cum portione curvae cui occurrit 1G2GGodinatas
- aedelerato mobilis a
- dnectricem accedentis
- hosei si ex punctus communi regulae 2t, vel 2G uno eodemque
- el vel2G rehrorsum ferri intolligantur versus iBiC seu accedere ad direchicen, interea dum egula e aequabiliter eatu retro feratur a 2B versus 1B. et velocitate, (quas initir in puncto communi eusdem abebant)
- incrementa ipsius velocitates:
- directrice recedentia LEf G. H, regulo ipsa aequabiliterpa, diroctricem mo
- punctum G descride sadam 2G3G. punctum L convexam it d puunctum E pec hur 2E3E et punctum E, rectam reat
- caoscunt, puncti E veromaneant, et puncti L decrescant, tunc rursus punctum G describet cavam 2Gi uu
- uncto sec describuntur, uiusendem est velve
- adclocitates puncti
- in 2 E, et 2E3E)
- F2E) ad 2E)3 E. ergo ab cadent 1E. EE. 3E in eaudem rectam. Cujus cum pars tam pars 1E2E, quam EE gE frans vectam cuvam .G1G3G cavare d fe
- C2E versus 1E, sive versus 3E feratur celerita
- eent indirectum seu eandem rectam componunt, quiaa
- E ob velocitatem utrobique eandem probilis E in regula BC, sive
- utvis securtas, eas teet utque inde ste et tam ante quam post occursum ab earum parte convexa maneat eas tanget. Hinc jum
- n communi 2Gvc
- tollua an segula pocti cadem qua ocdoitatis pundi . valt
- P moote malet nec versus l G3G persa
- N3. 1 (2) A et 53L
- 1B2Baequ. lB3B.
- mobilia ex punctu commmuni
- ncto 2E concurram
- ut VEIE ad 1E1(E)
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 70v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0140?run=74