Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 89r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.89.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
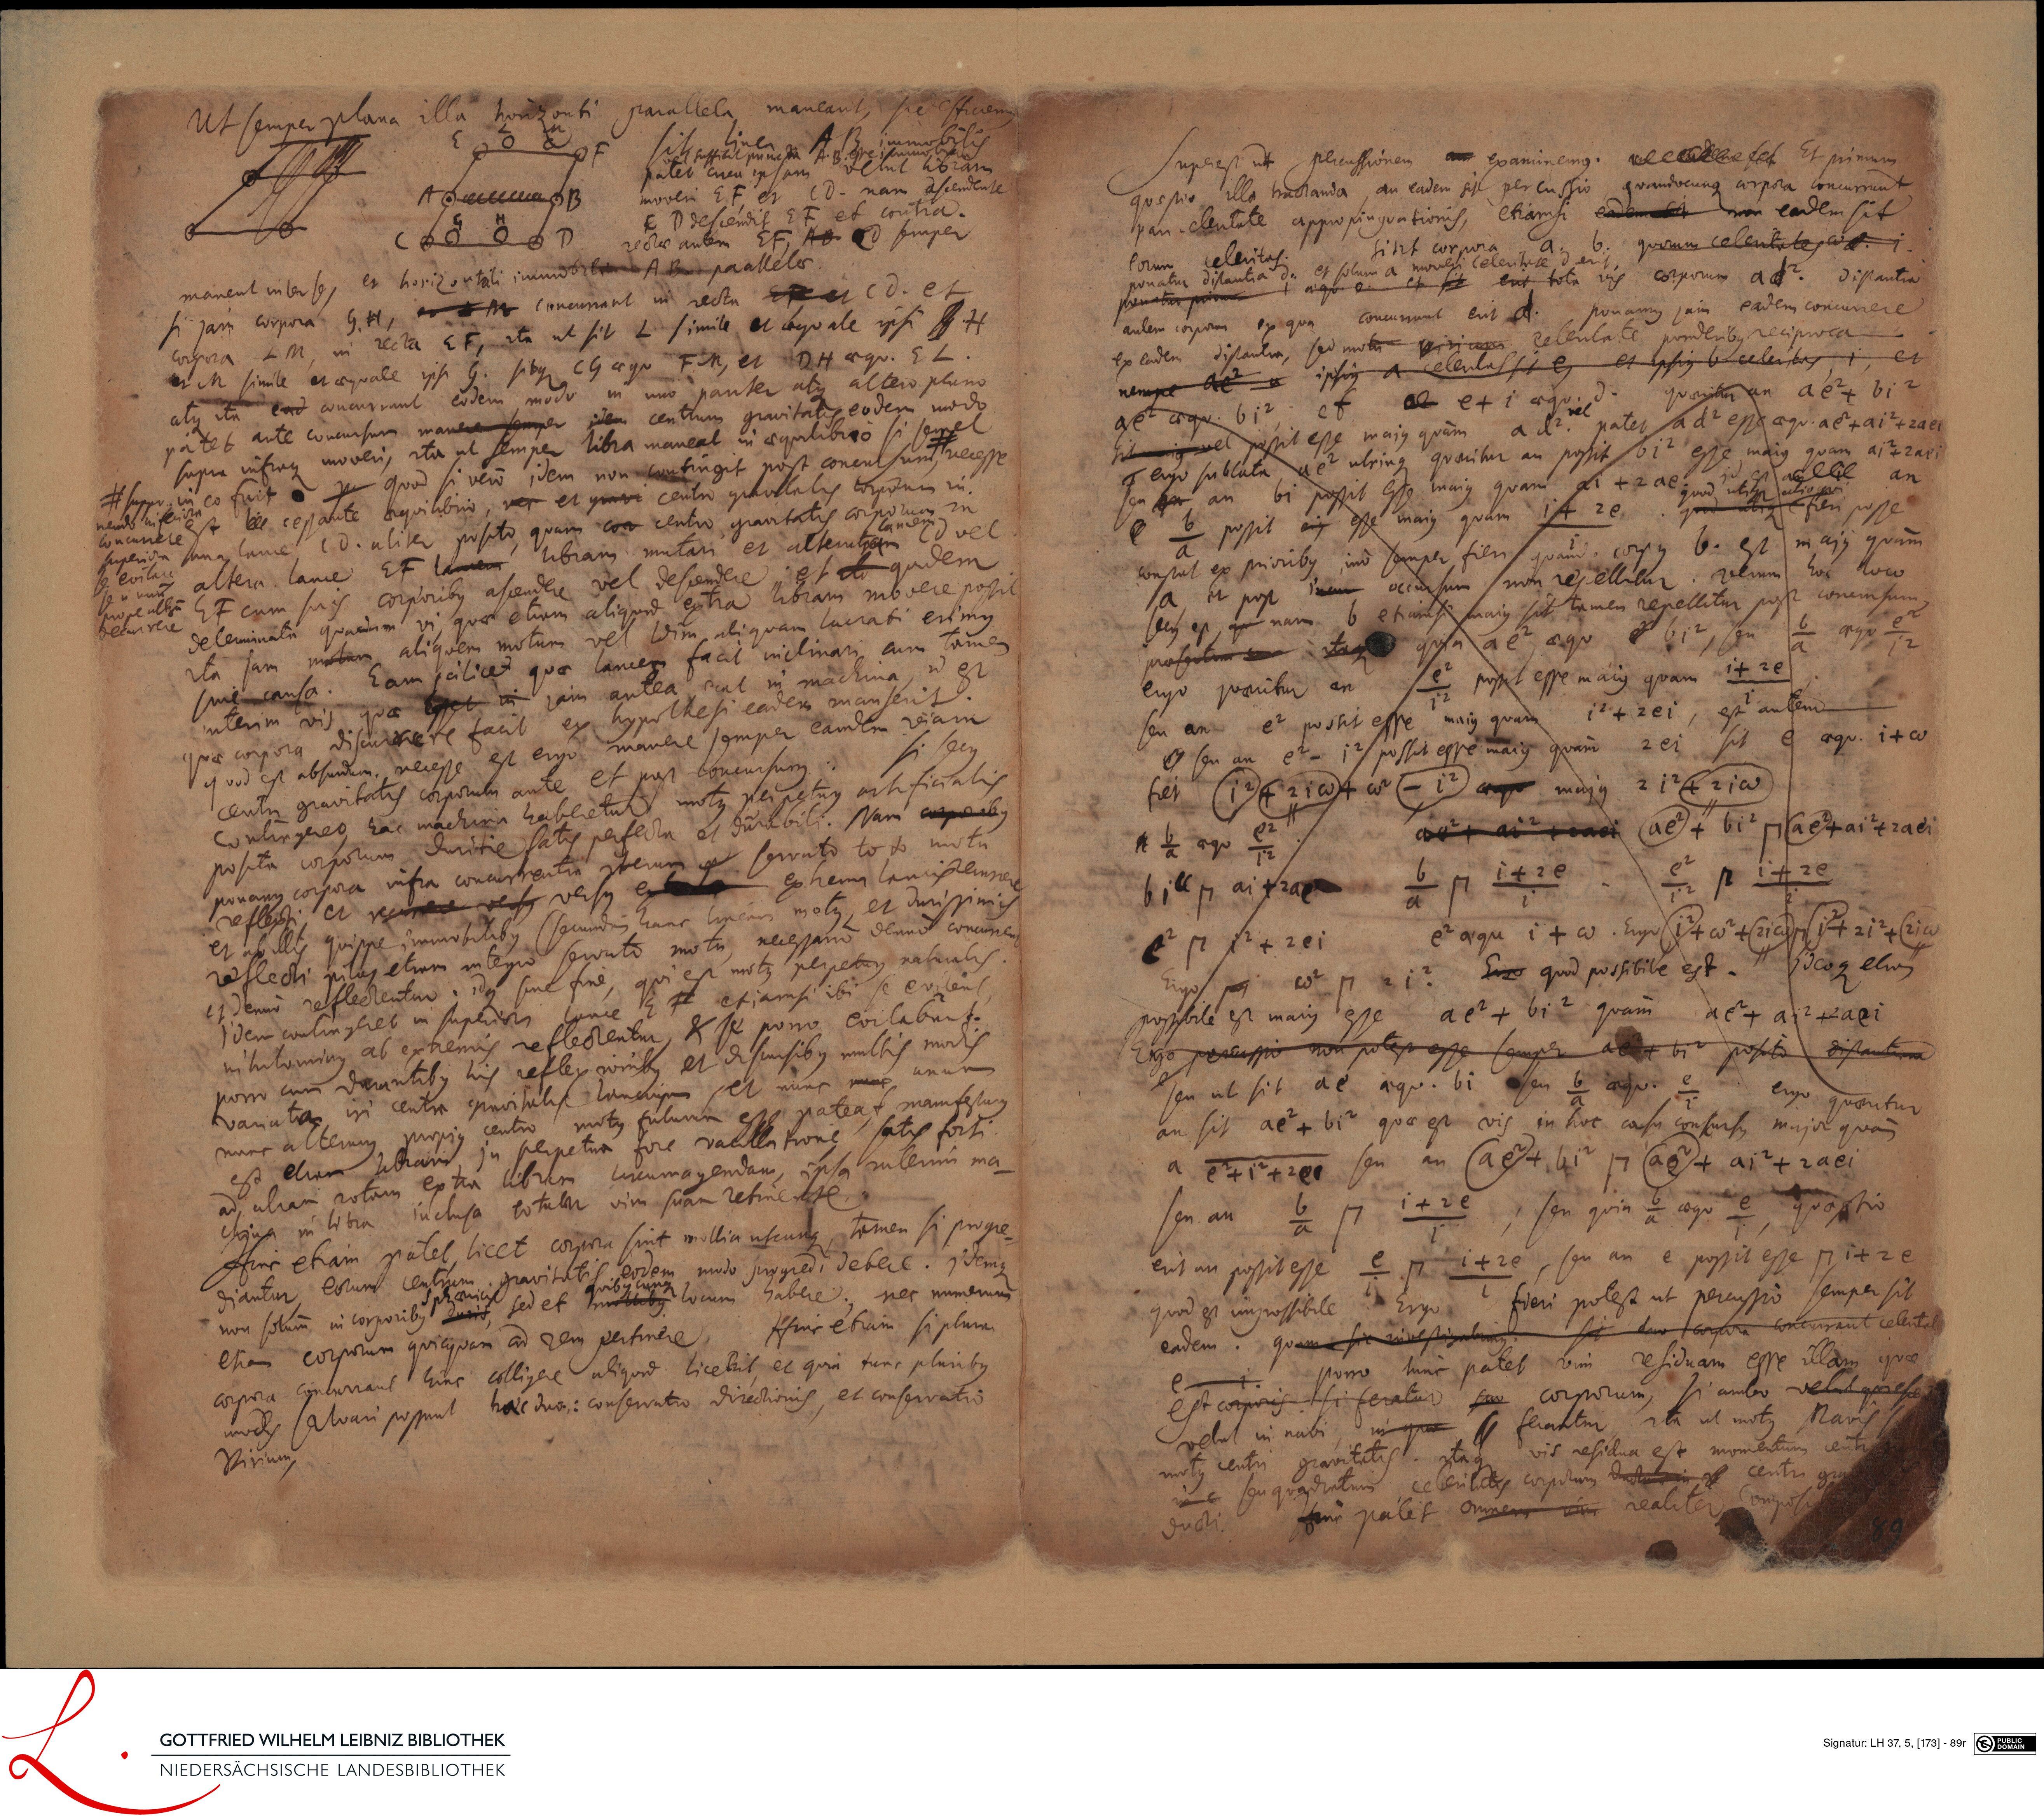
One image of two folio pages side by side, registered by the library under both labels (also fol. 88v); this page is its right half.
The machine reads it as
- superest u percussionem exaninemus.Et primum
- quaestio illa tractanda, an eadem sit percussio, quandocunque corpora concurrunt
- par eleritate appropinquationis, etiamsi eadem non eadem sit
- sitit corpora, a. b. quorum celeritates co. i
- eorum celeritas
- ponatur distantia d. et solum a moveri celeritate D eris
- ponatur primm t aequ. e. et sit erit tota vis corporum ac. distantia
- autem corpou ex qua concurrunt erit A. ponamus jam eadem concurrere
- ex eadem distantia, sed motu virium celeritate ponderibus reciproca
- nempe ae a ipsius a celeritas sit e, et ipsius b celeritas i, et
- ac aequ. bi2 et et i aequ. d. quaeritur an aC+ bi2
- sit ujus vel possit esse majus quam a d. patet a d esse aequ. aC + a 1 + 2ae1
- ergo sublata act utrinque quaritur an possit bi esse majus quam aitrari
- id est age an
- seu an bi possit esse maius quam ai +2ae quod utiue alioqui
- possit aj esse majus quam iAt 2e. quod utique efieri posse
- constat ex prioribus, ino semper fieri quand corpus b. est majus quam
- a et post incum occursum non repellitur. verum
- hoc loco
- secus est, nam b etiamsi majus sit tamen repellitur post concusum
- praseitim itaque quia a e aequ b12,
- ergo quaritur an
- e possit esse majus quam i+ 20
- Agu L.
- seu an et possit esse maius quam i’+ zei, est autem
- e
- e
- 7 seu au e- 12) possit esse maius quam 2 ei sit 4 aequ. 1+ co
- fiet (1) ( 21co as ( 1 ae mujus 214rico
- a aequ.
- il p aifrac
- P 2 + 2 ei
- Ergo cor p
- a ai ai (a)+ bi fi a0+ ai 2ra ei
- p it 20
- r A
- 20
- e’aequi + co. Ergo (1 + co + (rica (i + 2i4 (Eico
- 2i Erquod possibile est. Ideoque etiam
- possibile est maiu esse
- a et + bi2 quam ac + a 2 + aei
- Ergo percassio non potest esse semper ac bi posito distantim
- seu ut sit ae aequ. bi seu b aequ. e
- ergo quaeritur
- an sit ae + bi quae est vis in hoc casu consursus major quam
- a C+ V +20 seu an (ae+, bi 17 (a5 + ai + raei
- seu au b
- a
- 1 + 2 e
- seu quia a aequ e quactio
- erit un possit esse p 1+2e, seu an e possit esse p it 2e
- quod est impossibile. Ergo fieri potest ut percussio semper sit
- eadem. quam sic investigabimus. Sit duo corpora concurrant celeritate
- porro hunc patet vim residuam esse illam quae
- est corporis si feratur suo corporum, si ambo velit quiese
- velut in nabi, in quferantur ita ut motus Mavis
- motus centri gravitatis. Itaque vis residua est momentum centr
- in seu quadratum celeritatis corporum ductum in centri gra
- ducti
- Hinc patet omnem vim realiter compos
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 89r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0173?run=74