Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 140r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.79.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
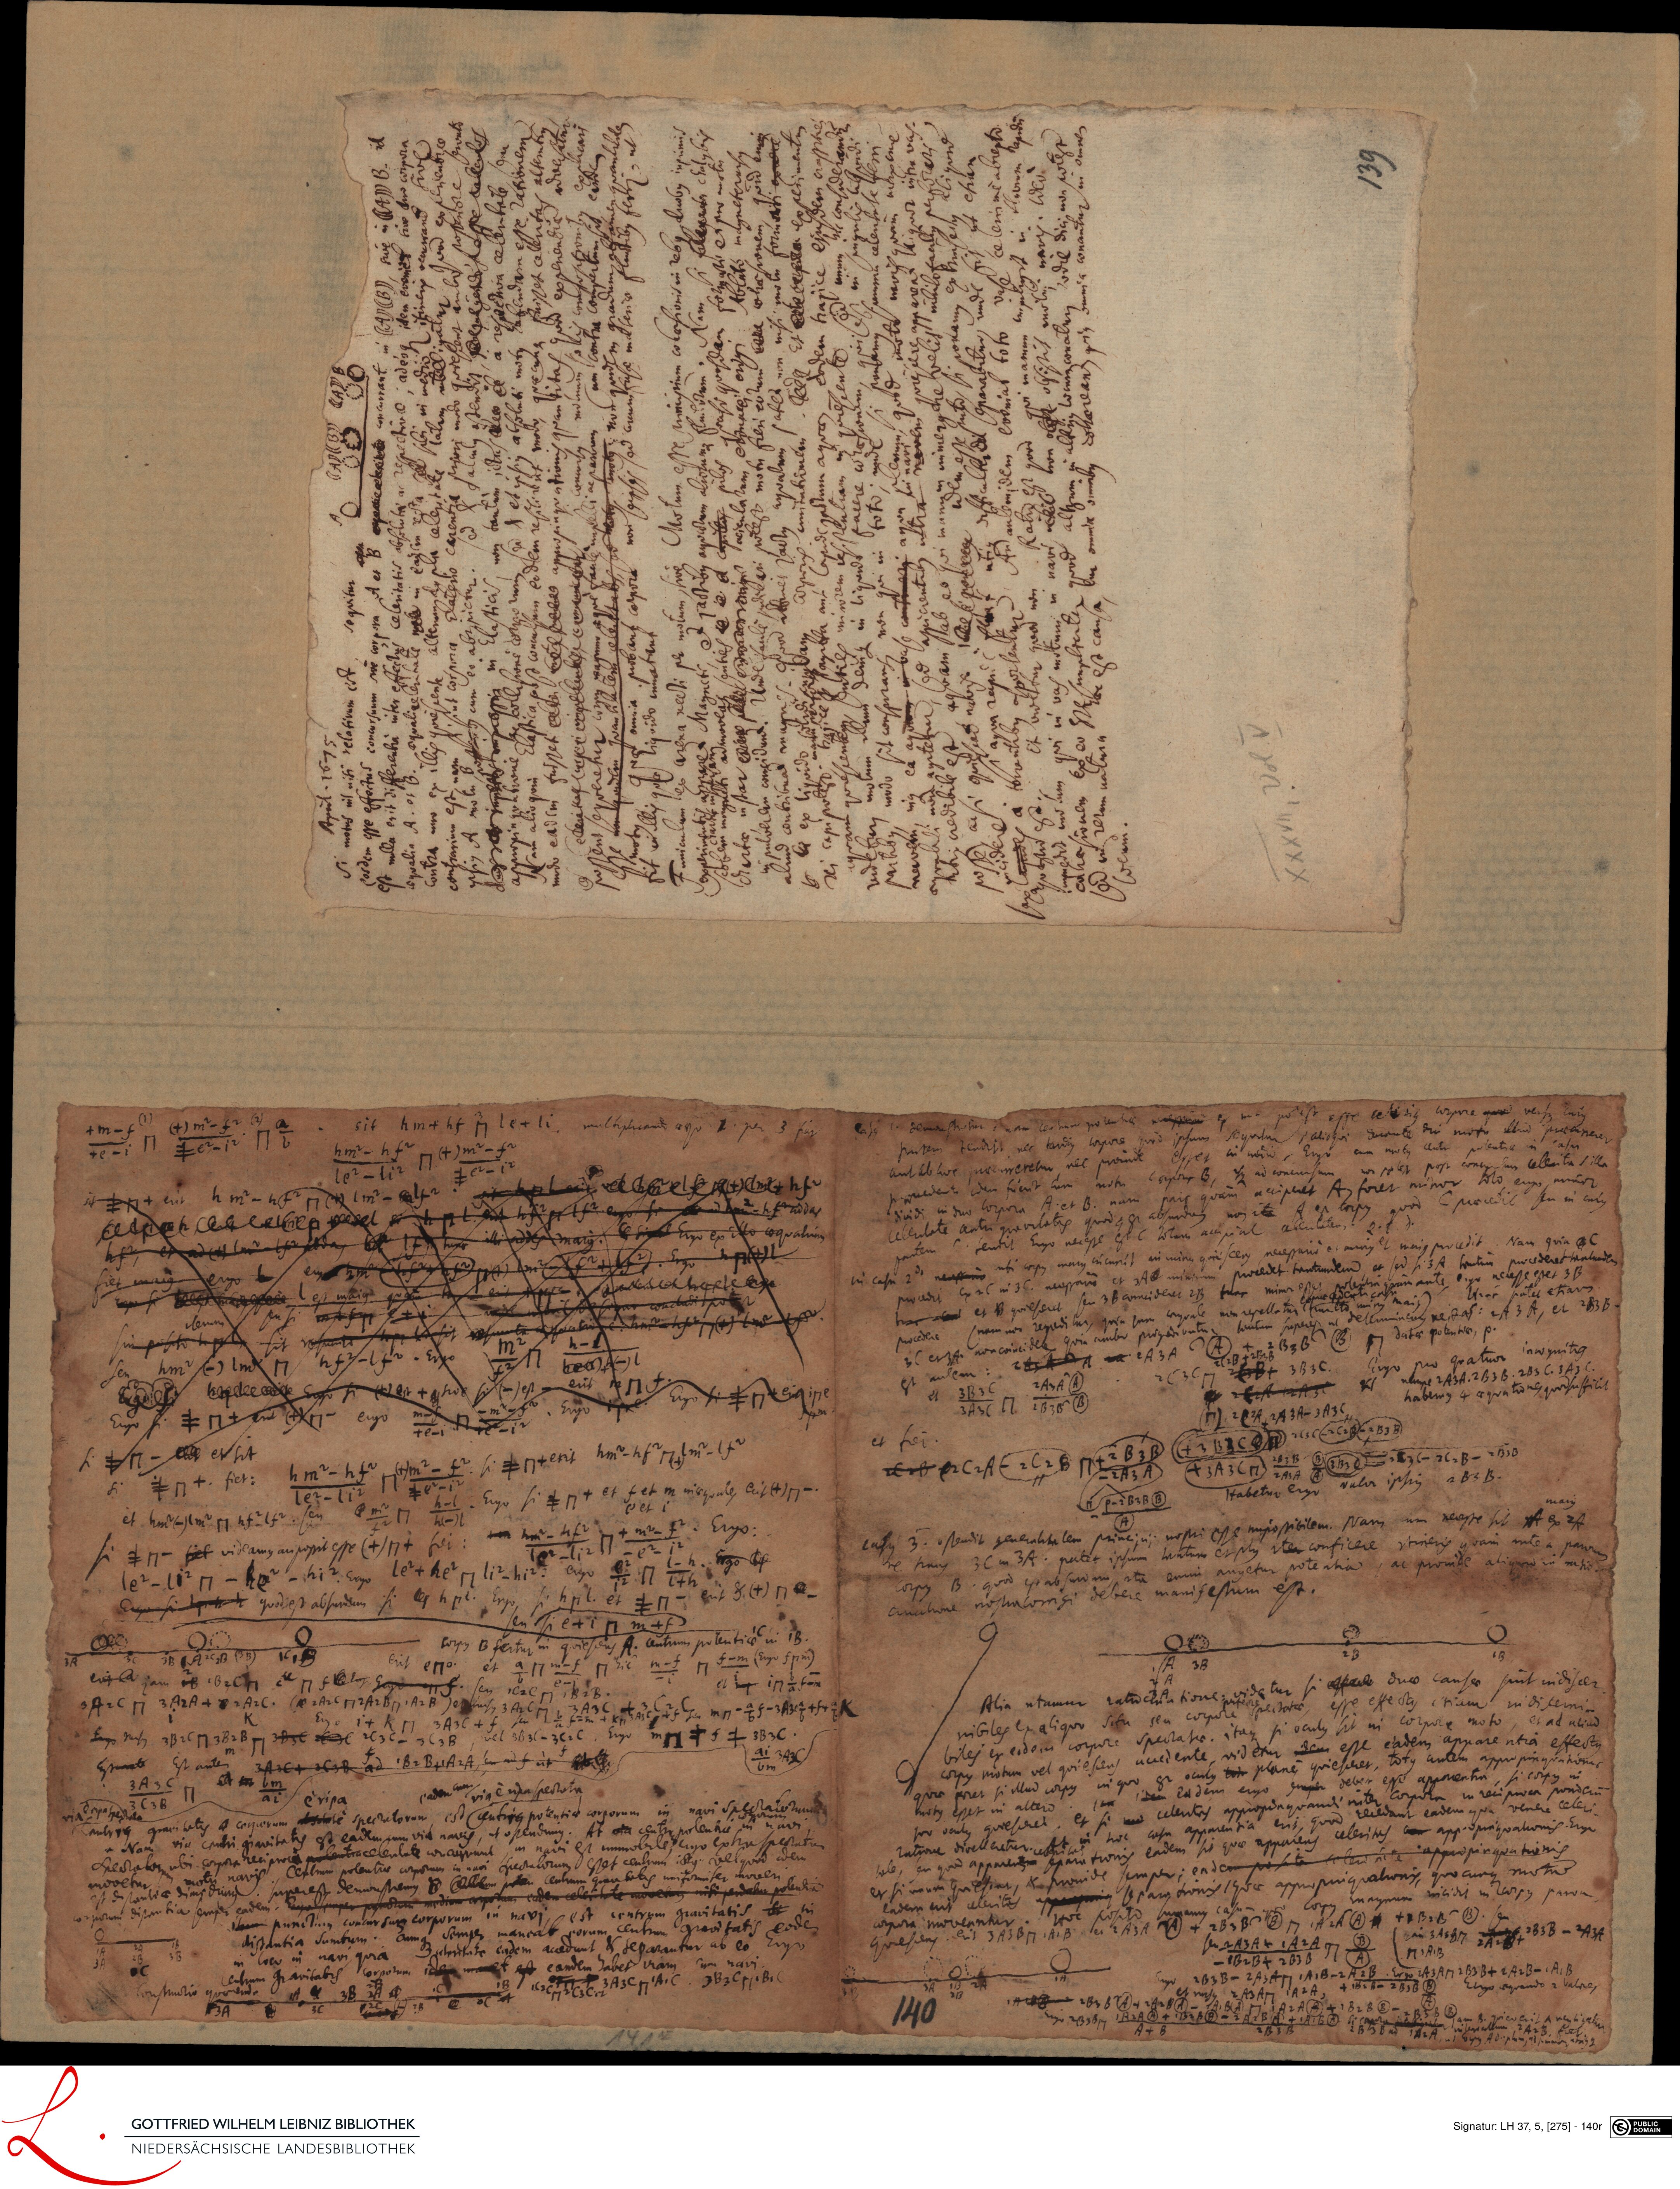
The same scan is also registered as fol. 141v; its text is given once, here.
The machine reads it as
- 25.
- 6
- d
- C
- F E2
- am - 5 8) mi - 5 B a. eit hms ht Z let li mallestican auo Y. per 3 per ees l. demnstrim om certum pocutae niim es m po est esse cetelius corpore quod versus cuo
- re -i H Z c- i2 1
- hm -hf () m - f0
- 10r - lir
- 4 c - i2
- sit =B + cur h m - h Fi CA Cm - alf vit hgil erit vel l F) Cmt + hf.
- Cvi h A L. ent hfp If ergo si ad m hf addas
- ht, et ad CA lar 1s bdas IF, tunc illi addes majus. sigl Ergo ex illo aequalium
- fiet majus ergo l emh 5g ) ni F+ ). Ergo n fi
- Erpo si u est maius quam t erit p oridlem cet troete erge
- iterum seu si na fe+ i mire neritde signo concludi po
- sin posto tpst sit roscnta tp tersit res iti aessolatie ancntise ) tuc est
- -L
- seu hin C) Ind 1 1f7- 1. Ergo , 1
- Erge e Ergo si 1 et +ghoc si ) est erit ra H F
- e B. Ergo ere Ego si 4B reiqipe
- si + B +. fiet: hm -h f sosm - f. si 4 Bretit hni- hf p lmi - 15
- si + A - et sit
- + e-
- ler - 11
- et hul estm H1 hf. 15. seu am p
- si +N= vidcamus aupopit esse (+)p)+ fer: hac- hfV + mo- 5. Ergo:
- h.. Ergo
- 1-li2 1 = eri
- le -W B = Re - hi2. Eug le + he r li- 1. r. ergo R Ett
- Erconsi quod est absundum si s hpL. Ergo si hril. et L p = erit 3. (4) B
- C
- aie
- seu i eai
- erit erje, et a Hm-f B hic m. F sum (Ego sprus
- f. seu ierep , B2B.
- 3A3C +
- Ex nis 3BiCH3BIB CCC
- +s
- coyus B fertur in quaesens A. centum potentiae in 18.
- erit jam 1B .B,CH) B f lu E
- in
- n
- nae rs 2 C3B 1
- et is asum
- vel 213( - 3C. C. Ergo im+ + 5 4 383C.
- ai eripa eadem via e rpaspectota
- 2 x
- Cautrrs gravitatis _ corporum asctate spectatorum, est centirus potentia corporum in navi spectatorum
- Nam via centri gravitatis est eadem cum vid navis, ut ostendimus. At oia centri potentiae innavi
- intraceleritate conagnunt, in navi est immobile, ergo extra spectatur
- Spectatoqe ubi coqora hecipu ceftum polentrae copsrum in ani spectutorum esset centum idtus velquid idem
- qvi
- movesuciae dinsdimu
- constuctio.
- superest demonstremus Callum pot centrum quar tatis uniformiter moveri
- in polendia
- itm punctum concursum corporum in navi, est centrum gravitatis in
- distantia sumtum. cumque semper maneat eorum centrum gravitatis eodem
- loco in navi, quia
- Baleritate eadem accedunt et separantur ab eo Ergo
- entrum gravitabis corporum idem maet est eandem habet viam
- cum nav
- i e ie reque peregine
- nec proinde esset in noio. Ergo cum motus centu
- pocedenti idem fuerit cum motu corporis B, ique ad concursum non eo tet post concursum cellaita silla
- dividi in duo corpora A. et B. nam pars quam acciperet A, foret minor toto ergo minor
- celeritate antri gravitatis quodq est absurdum non ita A est corpus quod praecete seu in cur
- in casu 2 neso uti corpus majus iricurit in minus quiesceus necessarii et minus et majus procedit. Nam quia aC
- procaedit ex aC in 3C. ncopsarum et A minimm procedet tantundem, sed si 3A tontum procederet tantundo
- umante
- tantum superest
- determineuus neta: A3A, et 63V
- B3B (3) datae potentiae, p.
- CBF 3B3C.
- 2C.A 1A3C
- partem tendir. nec tarius corpore qua
- aut ab hoc praecurreretur
- aitem C. tentit Ergo necesse est C totum accipial ateritatem. 3. f
- procdere snummon reperitur auoloiontur
- pleum: EAA A lA3A
- est a 3BIC 2AA ()
- potentiae
- Hinc patet etiam
- Hacul et B quieseret seu 3B concidenet 2B tunc minr esset c.
- cesse estet 3b
- Eergo qo quatuor mognitis
- empe 2 A2A. 2B3B. 263C. 3A3
- habemus et aequationes quorsufficu
- et fre
- 2A3CIl 1638(B)
- (). 2CA, 2A3A- 3A3C
- B7D ((2 BDCQV. .C (. c.B( . 63 B
- erc AC.C 2BFC
- p. . 0r0O Habetur ergo valir ipsius ab2B.
- casus 3. ostendit generalitatem princiuii nostri esse nopostibilem. Nam cum necesse sit x A
- re trans 3C in 3A. patet ipsum tantum et plus ite conficere rtineris quam antea paro
- corpus B. quod est absuroum ata enimi augetur poteatia, ac proinde aliquio in nto
- cinatione nostraconsi debere manifestum est.
- Xs
- Alia utamur ratioceuatione videtur si duae causae sint indiscer
- nibiles ex aliquo situ seu corpore
- spectatae, esse effectus etiam indiserni–
- biles ex eidem corpore spectatae. itaque si oculus sit in corpore moto, et ad aliud
- corpus motum vel qui escens accedente, vid etur idem esse eadem apparentia effecta
- an
- idem eadem ergo emper debet esse apporcentia, si cors
- corpora in reciproca
- inder
- quo oculqus quiesceret, et si mo celeritas appropda quandi recedant eadem qua venere ceteri
- catione divelleretur t in hoc casu apparentia erii, quo
- sole, eu quod apparerem eparationis eadem sit quae apparens celeritas appopiaquationis Ergo
- er si unum quiescur, e proinde semper; eadem posita celeri acte appropinquationis
- eadem uit ateritas separationis quae appropinquationis, quocunque motu
- con
- Hoc posit
- quescens. erit 3A3BB . AB e 2A3A D 285B iX _ +rBIB D. se
- ge s, 1858 - 2AH
- seu 2 N3AL 1A2A 97
- quae foret si illud corpus in quo
- motus esset in altero
- corpora moveantur
- d Ed
- =1B2B + 263B
- H1AI
- Ergo 2B3B - 2A3A F A. B- 2 A 2B. Err iAa Ap 2B38 + 2A1B - t B
- et
- magnum incidit in corpus parva
- e
- su 2A3 A 1A 2A
- eam B. qieverit A reylicat
- 32BC
- 4= 1B282D,
- isi dini t sitro ierta
- Erg ati
- inr itis
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 140r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0275?run=74