Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 195r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.86.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
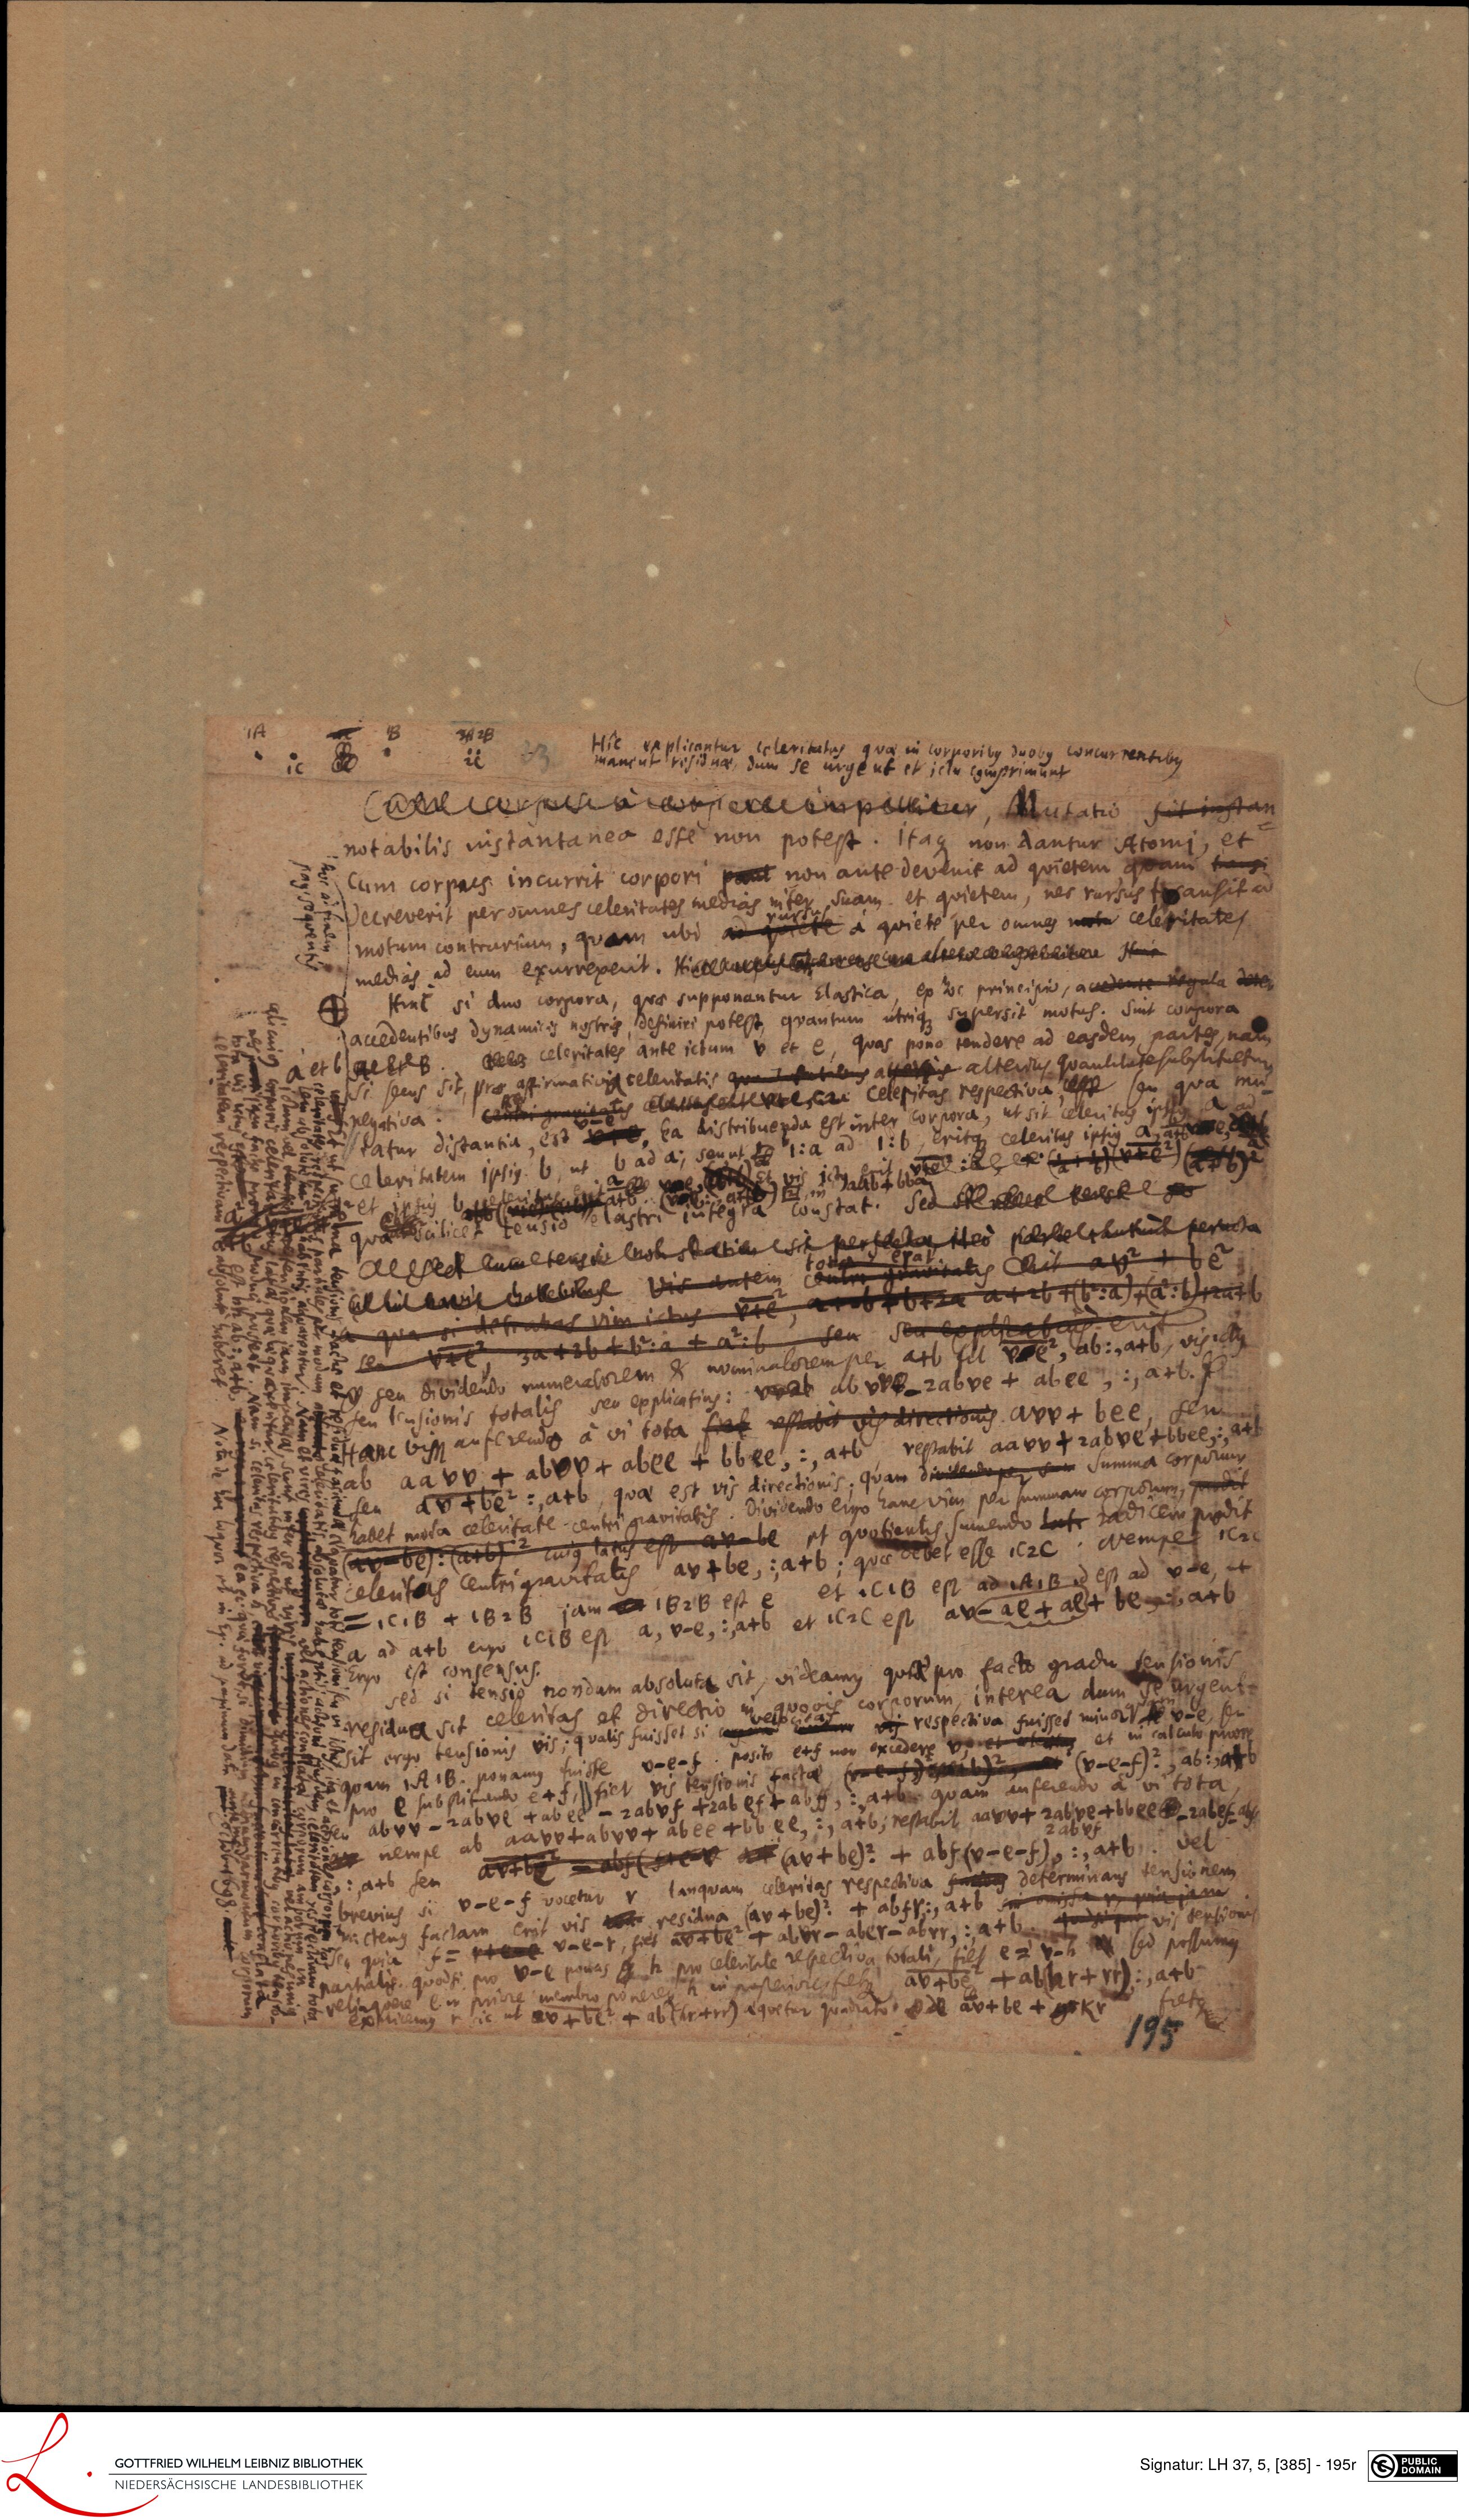
The machine reads it as
- X12
- it 2 H restira enalo qua in copanus mog
- Cuccorps acorpere impeitur, Mutatio sit instan
- notabilis instantanea esse non potest. Itaque non dantur Atomi, et
- Cum corpus incurrit corpori pat non ante devenit ad quietem quam tronsi
- edecreverit per omnes celeritates medias inter suam et quietem, nec rursus tsausit ad
- motum contrarium, quam ubi ad quiee a quiete per omnes o celeritates
- medias ad eum exurrexerit. Hiccearpus ensecu aleH
- Hinc si duo corpora, quae supponantur Elastica, ex hoc principio, accedente regula deter
- accedentibus dynamicis nostris definiri potest, quantum utrique supersit motus: sint conpora
- et bB. celoritates ante ictum v et e, quas pono tendere ad easdem, partes, nam
- secus sit, prae affirmatioi celeritatis quotatibus atteris alterius quantitate substituetur
- cenativa. Centri manientis aelertasentera Celeritas respectiva ess seu qua mu
- tatur distantia est ea distribuenda est inter corpora, ut sit celeritus ipss
- e
- eleritatem ipsius b, ut b ad a, seunt 1: a ad 1: b, eritque celeritas ipsius a
- e vis iegalibit oe id e ex ( + 1) ve) (
- taptus batoe smitetoit Cari integta constat. sed
- lee cumetens io noh statiam sit perfecta ileo paerte cthutun peructa
- quascilice
- ne hil havic challebilus Vis autem centri gravitatis eit av + be
- qua si detrahas vim ictus ete, arib +b+Za a + ib +(b: a) a: B)
- seu vec, 3a +2b + b. a + a: b, seu seu expliate
- seu dividendo numeratorem et nominatorem per atb fit vac, ab: atb, vis ictus
- seu lensionis totalis seu explicatius: va ab vVB- 2abve + ab ee:, a +b. f
- Hanc viss auferendo a vi tota fiet restabit vis directionis ave+ bec, seu
- ab aa vv. + ab ov + abec + bb ee,: a+b, restabit aa vv + rabve Abbce, at
- av +be: atb, quae est vis directionis. Quam divitendo per sum Summa corporum
- eet mota celeritate. centri gravitatis. Dividendo ergo hanc vim per summam corporum, prodet
- be): (arb) cujus latus est abe et quotientis sumendo lat radicem podit
- eleritas centrigravitatis av+be,: atb; quae debet esse 1c2c. Nempet iero
- =. C1 B + 1B2B jam 1B2B est e et .C1B est ad A, B id est ad vde, ut
- ad atb ergo 1e1B est a, v. e,: atb et 1c2C est au-ae + aet be, b arb
- et si tensis nondum absoluta sit, videamus quade pro facto gradu sensionis
- est consensus.
- esidua sit celeritas et directio nectiam vis ressectba fuisset mindit bae seu
- it ergo tensionis vis; qualis fuisset si ca
- am 1A1B. ponamus fuisse v- e- f. posito ets non excedere v et atulus et in calculo pro
- litndo e+f, fiet vis tensionis factae, o ef
- , (v- C- f) : ab: 4+
- =rabve + ab ec - 2 abvf +2ab ef + abf,: a+b quam auferendo a vi tota
- aavetaboo+ abec rbb ee,:, atb; restibit a 2abre +bbee rabef. a
- artb abs (stev a av + be: + abf. (v - c- f):, atb.. vel
- rius si v - e - f vocetur Y lanquam celeritas respectiva faci determinans tensionem
- tenque factam erit vis residua (av + be). + absY;, atb sin omiisa r, quia jam
- ete v-C-Y, siet a + bC + ab or - aber - abrr,: a + b. qu si p vis tension
- E partialis quoesi pro v- C ponas h pro celeritate respectiva totali, fiet e = v-h sed possumus
- ermca
- in posteriores fietue ab +be + absar + YI: atb
- Eo+ be F aluan) niter potriti Bde aboete
- fieto
- 195
- en
- b seu
- at reli
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 195r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0385?run=74