Leibniz-Handschriften zur Mathematik LH 35, 10, 11, fol. 69r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.96.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
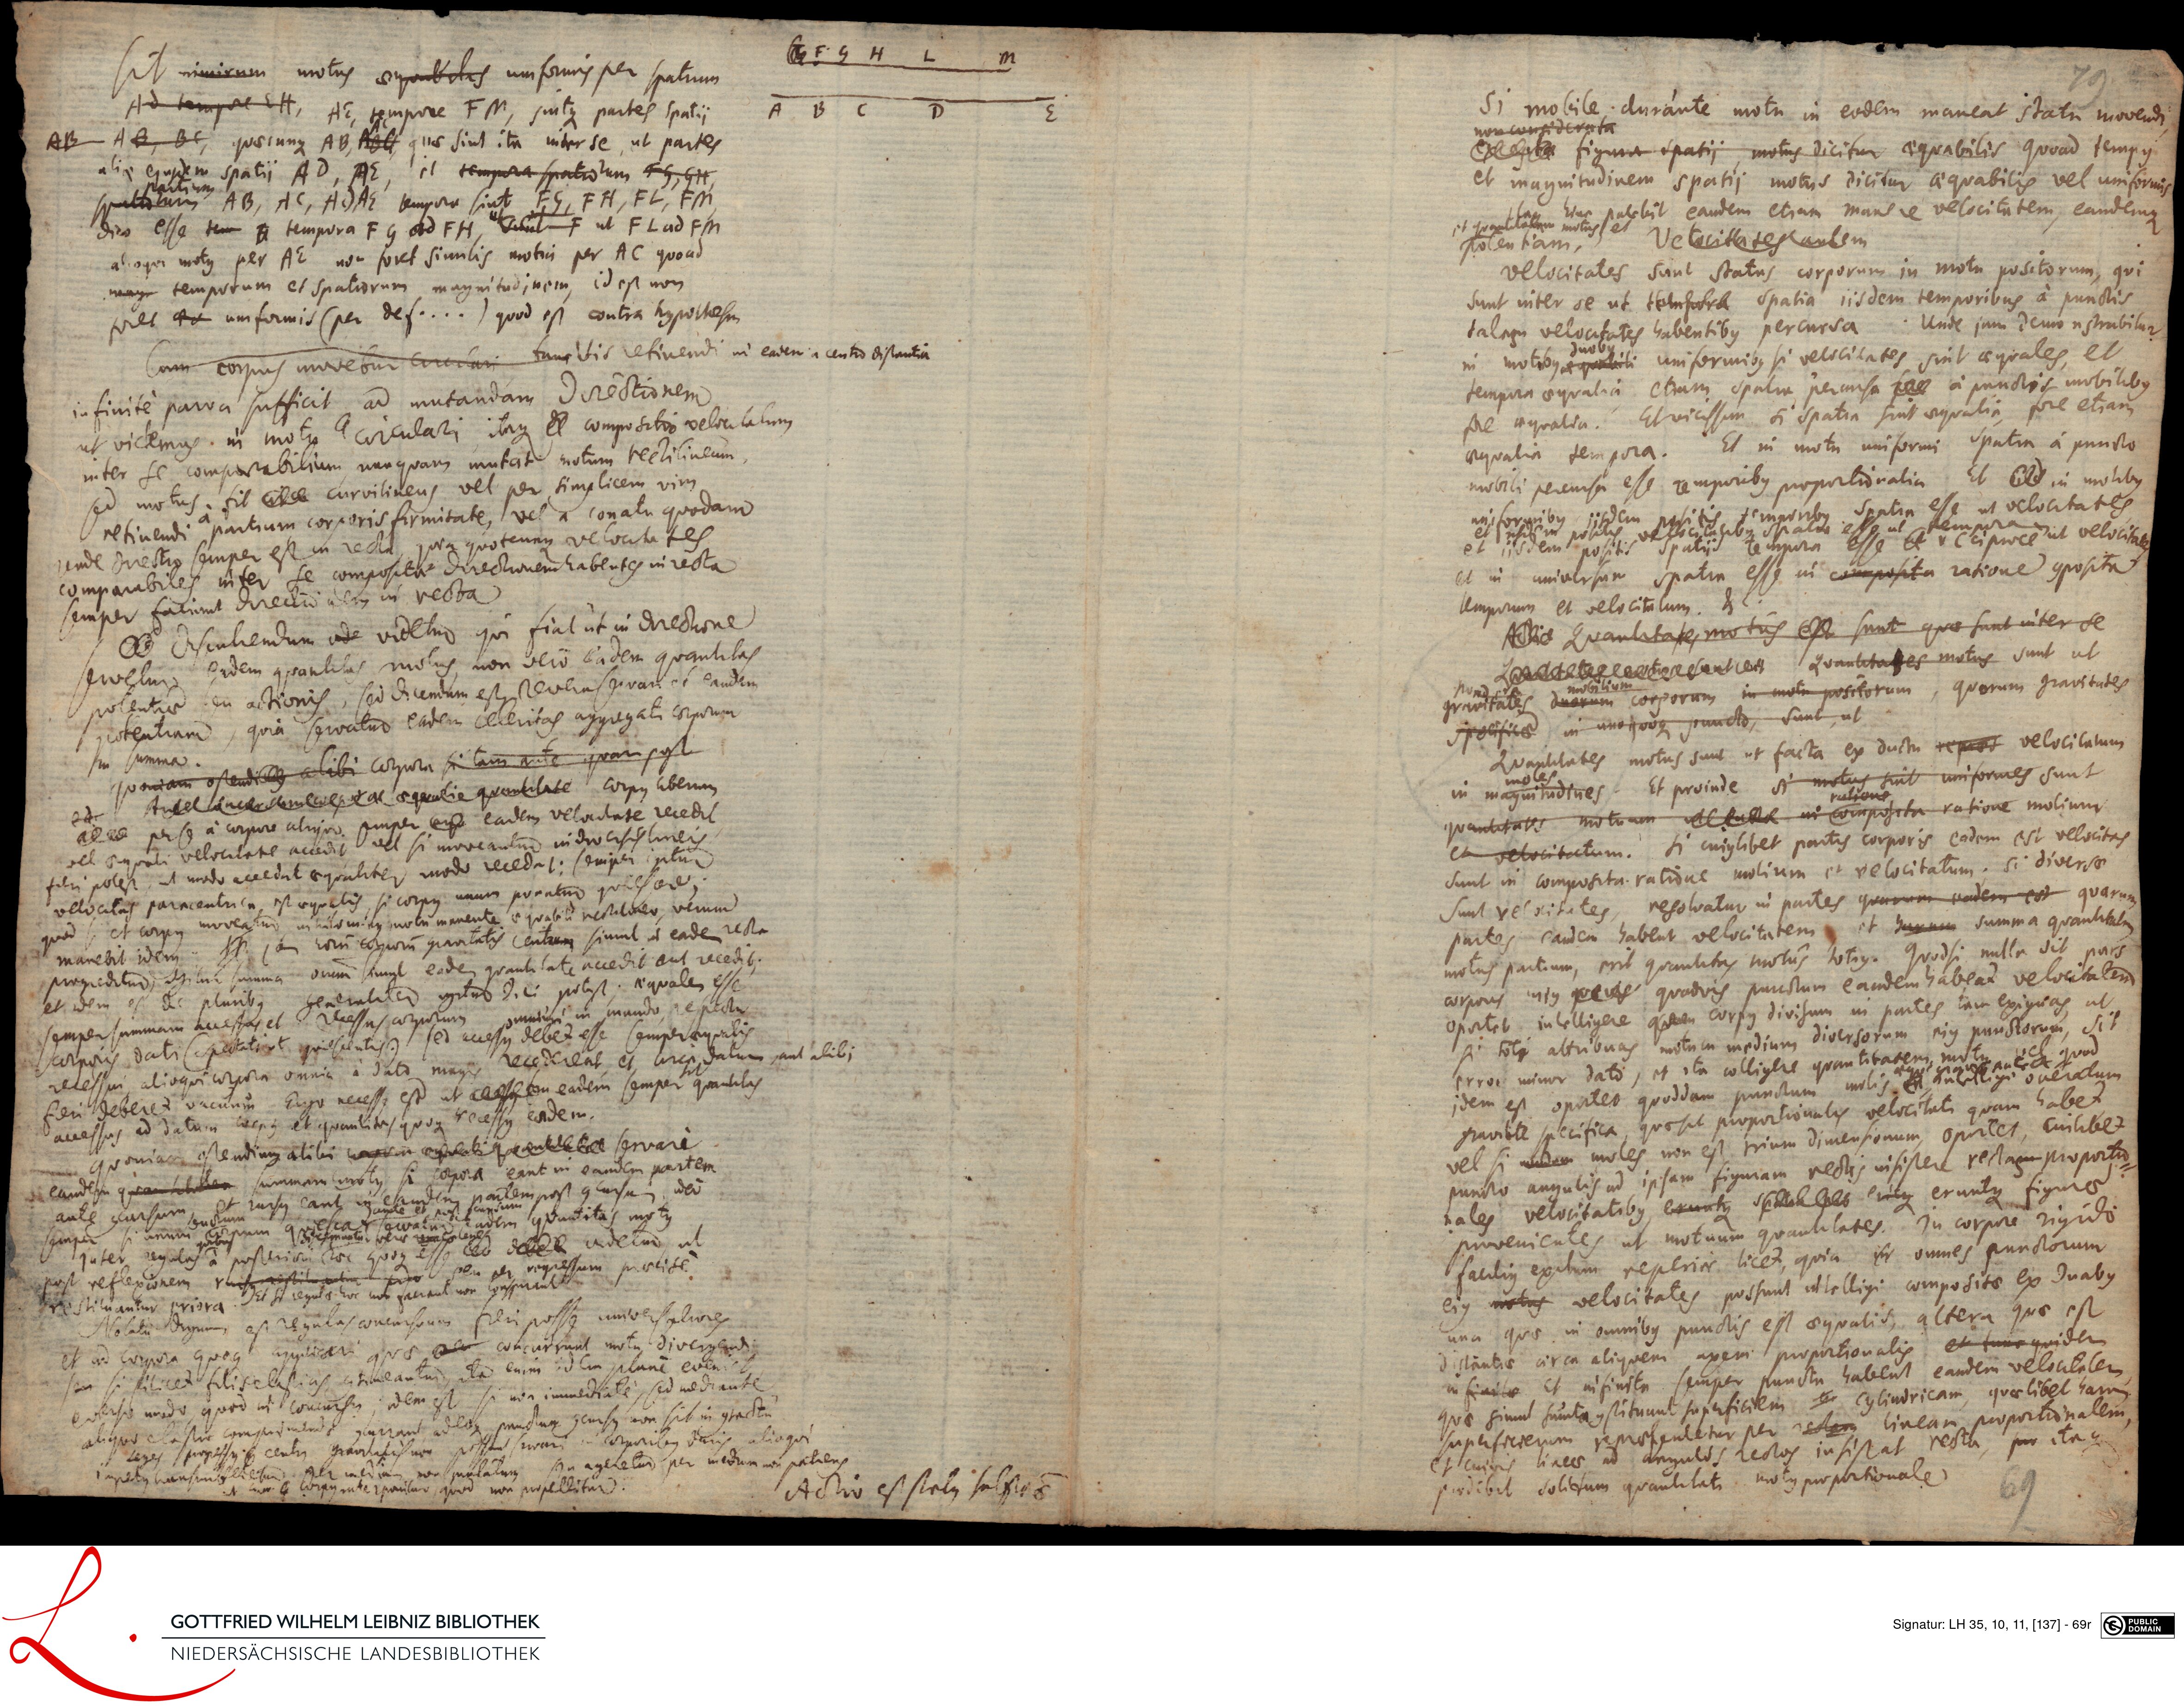
One image of two folio pages side by side, registered by the library under both labels (also fol. 70v); this page is its right half.
The machine reads it as
- Si mobile durante motu in eodem maneat statum movendi
- non considerata
- x figura spatii motus dicitur aequabilis quoad tempus
- et magnitudinem spatii motus dicitur aequabilis vel uniformis
- hia patibit eaudem etiam mane re velocitatem, eandemque
- potentam.
- Velocitatesautem
- velocitates sunt status corporum in motu positorum, qui
- sunt inter se ut telmsara spatia iisdem temporibus a punctis
- talam velocitates habentibus percursa. Unde jam demonstrabitur
- duobus
- in motious aequili uniformibus si velicitates sint aequales, et
- tempora aequalia etiam spatia percursa a punctis mobilibus
- fore aequalia. Et vicissim si spatia sint aequalia fore etiam
- aequalia tempora. Et in motu uniformi spatia a puncto
- mobili percursa esse remporibus proportionalia. Et in molibus
- uniformibus sisdem positis temporibus spatia esse ut velocitates
- usieim positis velocilatibus spatia esse ut tempora
- et iisdem positis spatio tempora esse v Cciproce ut velocitate
- et in universum spatia esse in coposita ratione coposita
- temporum et velocitalum. etc
- Actia Quantitates motus sunt quae sunt inter se
- La sntn Quantitates motus sunt ut
- gravitates duorum corporum in motu positorum, quorum gravitates
- pond
- mobilium
- spoeificae in unoquoque puncto, sunt, ut
- Quantitates motus sunt ut facta ex ductu reps velocitatum
- in magnitudines Et proinde si motus sint uniformes sunt
- moles
- ratione
- quantitats motuum e facla in composita ratione moliuu
- et selocitatum. Si cujuslibet partis corporis eadem est velocitas
- sunt in composita ratione molium et velocitatum. Si diversae
- sunt velocitates, resolvatur in partes quarum eadem est quarum
- partes eaudem habent velocitatem et harum summa quantitata
- motus partium, erit quantitas motus totius. Quodsi nulla sit pars
- corpors njus qu quodvis punctum eandem habeat velocitatem
- oportet intelligere qu corpus divisum in partes tam exiguas, ut
- si toti attribuas motum medium diversorum eius punctorum, sit
- des quod
- c
- idem est oportet quoddam punctum molis ntelligi oneratum
- graviate specifica, quae sit proportionalis velocitati quam habet
- vel si mndam moles non est trium dimensionum, oportet, cuilibet
- puncto angulis ad ipsam figuram rectis insistere rectam proportio
- nales velocitatibus, eruntque erque eruntque figurae
- provenientes ut motuum quantitates. In corpore rigido
- facilius exitum reperior licet, quia i omnes punctorum
- ejus motus velocitates possunt intelligi compositae ex duabus
- una quae in omnibus punctis est aequalis, altera quae est
- distantiae circa aliquem axem proportionalis
- et func quidem
- infinilae Et infinita semper puncta habent eandem velocitalem
- quae simul sumta constituunt superficiem cylindricam, quaelibet harum
- superficierum repraefentetur per reolam lineam proportionalem
- et cuivis lineae ad angulis rectos insist at recta, pro itaque
- inidat eolirum quatilate rocos proptaturale
Cite
Leibniz-Handschriften zur Mathematik LH 35, 10, 11, fol. 69r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068164:0137?run=74