Leibniz-Handschriften zur Mathematik LH 35, 10, 11, fol. 116v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.94.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
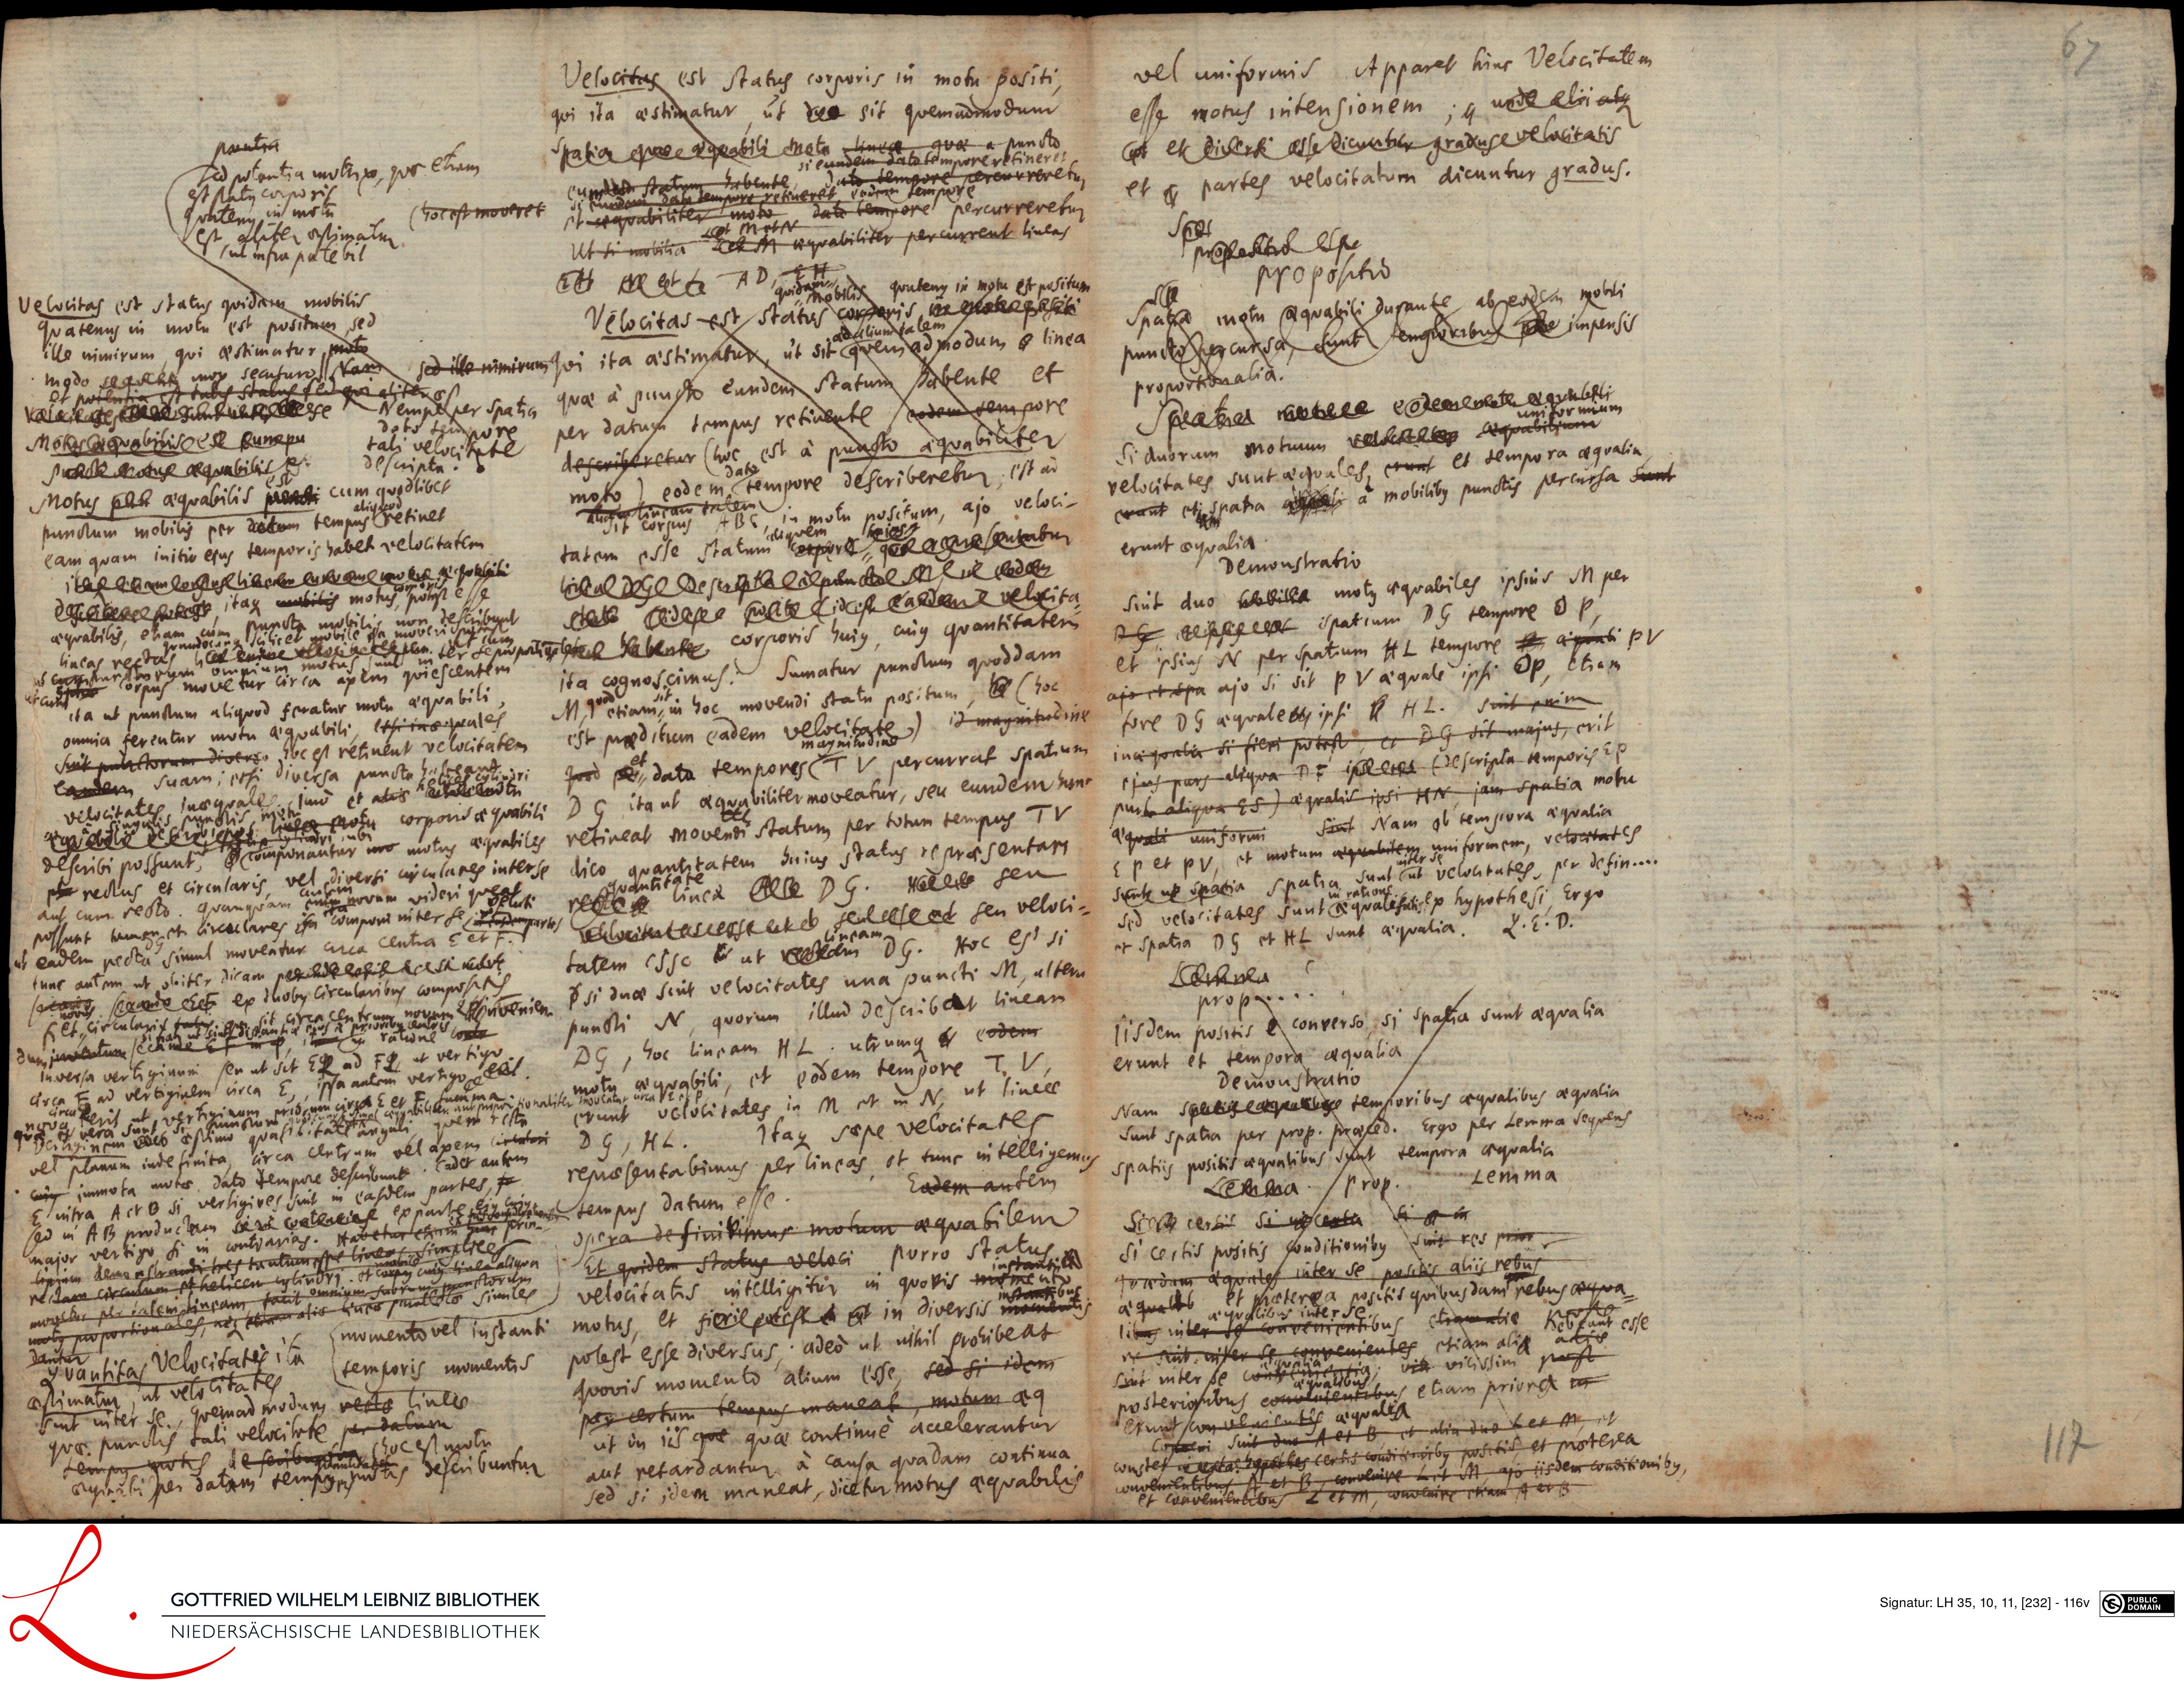
One image of two folio pages side by side, registered by the library under both labels (also fol. 117r); this page is its left half.
The machine reads it as
- Velocitas est status quidam mobilis
- quatenus in motu est positum, sed
- Velocitas est status corporis in motu positi,
- qui ita aestimatur, ut sit quemadmodum
- spatia quae aequabili mota lineae, quae a puncto
- eundum statum habente
- si eundem dato tempore retineret
- percurreretu
- si eundem dato tempore retineret, endem tempore
- et Met date tempore percurreretur
- et aequabiliter moto
- Ut si mobilia et M aequabiliter percurrent lineas
- EH est Le AL
- Velocitas est status corperis, in goteqesiti
- abalium talem,
- modo sequentu mox secutur Nam sed ille nimirum qui ita aestimatur, ut sit quem admodum linea
- ille nimirum qui aestimatur, mote
- et potentia est talis status ded qui alitenaest
- valcieate, sunt Nempeper spatia
- Motus aquabilisee Bunepu
- puncte Motus aequabilis es
- dato tempore
- tali velocitate
- descripta.
- Motus p aequabilis pnct cum quodlibet
- aliqueod
- punctum mobilis per deu tempus retinet
- eam quam initio ejus temporis habet velocitatem
- ita edam constus linerem curvame mor quabili
- i itaque mobilis motus, potest esse
- quae a puncto eundem statum habente et
- per datum tempus retinente eodem tempore
- describeretur (hoc est a puncto aequabiliter
- moto) eode m tempore describeretur. est ad
- et corpus ABC in motu positum, ajo veloci–
- et corsius tatem
- aliquem
- xies
- tatem esse statum corpore, qua rrae santabur
- lia de Descrta eae puunctoe M in oda
- st des posiid est eandeme velucita
- lineas rectas cee enim vllocinte pem. ter sepropotite habent corporis hujus, cujus quantitatem
- udocan
- le sa moveries
- uncturum omnium motus
- a
- irpus movetur circa axem quiescentem
- ita ut punctum aliquod feratur motu aequabili
- omnia ferentur morum aequabili, etsi inae quales
- sunt pulctorum diverso hoc est retinent velocitatem
- eandem suam; etsi diversa puncta haseamri
- velocitates inaequales. Imo et aliae ectoletu
- ne motu corporis aequabili
- gulis punctis not
- oebeli desere
- cylindri
- describi possunt, componantur motus aequabiles
- p rectus et circularis vel diversi circulares interse
- aut cum recto. Quanquam enim novum videri queelt
- possunt tamen et circulares isa componi inter se,
- ut eadem recta simul moveatur circa centra E et F.
- tunc autem ut obiter dicam perinde ei s
- s sexande eF ex duobus circularibus compositis
- si et circularis fatis
- circacentrum novum invenier
- sissantia ejos a
- duque jorventum secande E
- tme in ratione conto
- inversa vertiginum seu ut sit EQ ad F_, ut vertigo
- circa F ad vertiginem circa E, ipsa autem vertigo
- circaerit ut
- qua
- dato
- vertiginum prio umcirga E et
- deo aestimo
- ita cognoscimus. Sumatur punctum quoddam
- M, etiam in hoc movendi statu positum (hoc
- est praeditum eadem ver ohimbia
- quod p data tempores TV percurrat spatium
- DG ita ut aequabilitermoveatur, seu eundem huno
- retineat movendi statum per totum tempus TV
- dico quantitatem huius status repraesentari
- recte linca DG. He seu
- quantitate
- quas itate anguli, quem recta
- vel planum indefinitu, adea centrum vel axem circula
- cujimmota motae dato tempore describunt. Cadet autem
- E intra A et B si verrigites sint in easdem partes,
- rehlocitatascesse et eb seul cese d seu veloci
- tatem essc ut rtam DG. Hoc est si
- Psi duae sint velocitates una puncti M, altera
- puncti N, quorum illud describat lineam
- DG, hoc lineam HL. utrumque _ eodem
- erunt velocitates in M et in N ut lineae
- DG, HL.
- Itaque saepe velocitates
- repraesentabimus per lineas et tunc intelligem
- sed in AB productam s i contracias exparte ii tempus datum esse.
- major vertigo si in contrarias. Habetur etirm hinc prin–
- lipium demonstrandi tres tantum esse lineas simplices
- rectam circulum et helicem cylindri. et corpus cujus linea aliqua
- movetur per talem lineam facit omnium subrum punctorum
- motus proportionales, neque etiam alio lineae paralletae similes
- dantur
- momento vel instanti
- Quantitas Velocitatis ita
- temporis momentis
- aestimatur, ut velocitates
- sint inter se, quemad modum rectae lineae
- quae punctis tali velocitate per datum
- (hoc est motu
- as deseribuntur
- lineam
- motus aequabili, et eodem tempore T
- cummaitionaliter noveatur crca
- biliten
- Eadem autem
- opera definitimus motum aequabilem
- Et quidem status veloci porro status
- instantia
- velocitatis intelligitur in quovis momento
- instantibu
- motus, et fierie eot est t in diversis momentis
- potest esse diversus. adeo ut nihil prohibeat
- quovis momento alium esse, sed si idem
- per certum tempus maneat, motum aeq
- ut in iis que quae continue accelerantur
- aut retardantur a causa quadam continua
- sed s. idem maneat, dietur motus aequabilis
- ed potentia motrix, quae etram
- pantia
- hocest mover
- est status corporis
- quatenus in motum
- est, aliter ostimatur
- sut infra patebit
- tempus potis neferi quantu
- aergitabi per datam tempuseuo
Cite
Leibniz-Handschriften zur Mathematik LH 35, 10, 11, fol. 116v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068164:0232?run=74