Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 53v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.96.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
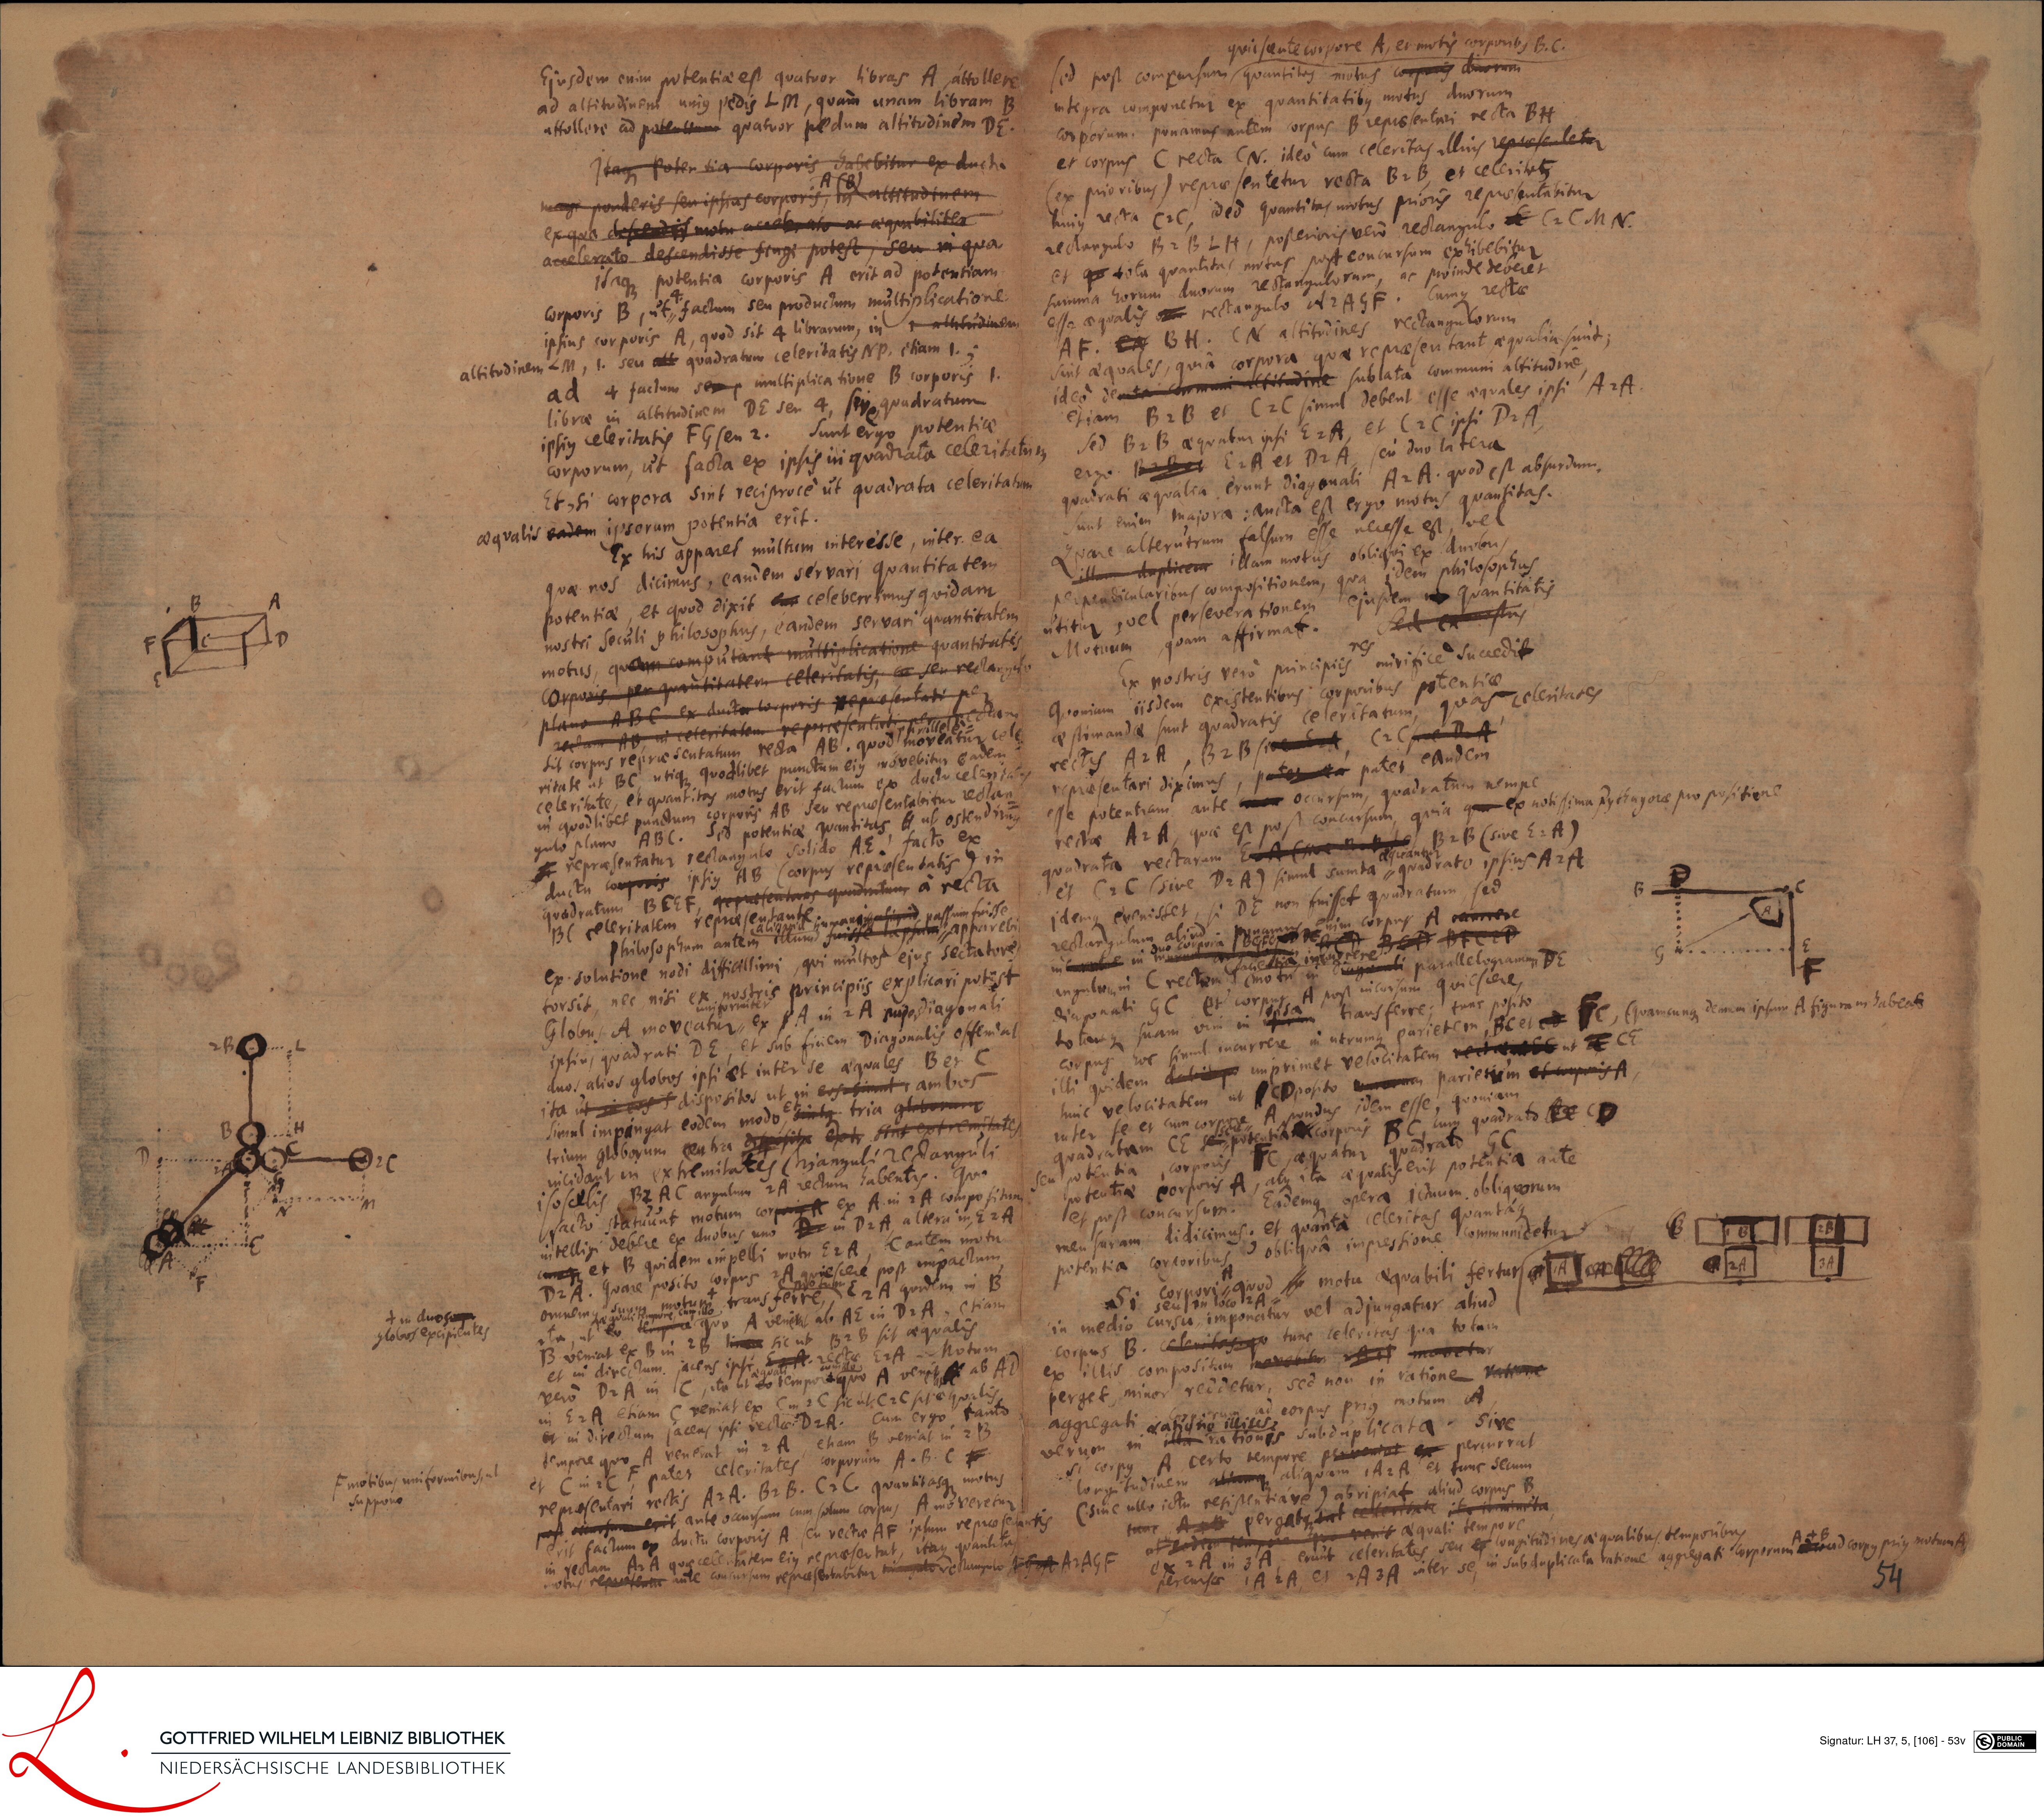
One image of two folio pages side by side, registered by the library under both labels (also fol. 54r); this page is its left half.
The machine reads it as
- Ejusdem enim potentiae est quatuor libras A, attollere
- ad altitudinem unius pedis LM, quam unam libram B
- attollere ad patentium quatuor pedum altitudinem DE.
- Iaque Poter tia corporis habebitur ex ducta
- magi ponderis seu ipsius corporis, n altitudinem
- ex qua descendis motu acceber ato ac aequabiliter
- accelerato descendisse fingi potest, seu in qua
- itaque potentia corporis A erit ad potentiam
- corporis B, ut, factum seu productum multiplicatione
- ipsius corporis A, quod sit 4 librarum, in 1 altitudinem
- altitudinem LM, 1. seu aquadratum celeritatis NP. etiam 1.
- ad 4 factum se p multiplicatione B corporis 1.
- librae in altitudinem DE seu 4, six quadratum
- corporum, ut facta ex ipsis in quadrata celeritatum Sed B2B aequatur ipsi E2A, et C2C ipsi D2A
- ipsius celeritatis FG seu 2. Sunt ergo potentiae
- Et, si corpora sint reciproce ut quadrata celeritatum
- aequalis eadem ipsorum potentia erit.
- Ex his apparet multum interesse, inter ea
- quae nos dicimus, eandem servari quantitatem
- potentiae, et quod dixit celeberrimus quidam
- nostri seculi philosophus, eandem servari quantitatem
- motus, quam computant multiplicatione quantitates
- corporis per quantitatem celeritatis, cu seu rectanguo
- plano ABC ex ducta corporis repraesentati per
- rectam AB, in ceteritatem repraesentati per rectam
- sit corpus repraesentatum recta AB. quod moveatur cele
- ritate ut BC, utique quodlibet punctum ejus movebitur eadem
- celeritate, et quantitas motus erit factum ex ductu celerita
- in quodlibet punctum corporis AB seu repraesentabitur rectan
- gulo plano ABC. Sed potentiae quantitas ut ostendimus
- repraesentatur rectangulo solido AE facto ex
- ductu corporis ipsius AB (corpus repraesentatis ) im
- quadratum BCEF, qepresentans quadatum a recta
- BC celeritatem repraesentante; anqualin passum quisse
- Philosopham autem illum fuisse lapsum appareo
- ex solutione nodi difficillimi, qui multos ejus sectatores
- torsit, nec nisi ex postris principiis explicari potest
- Globus A moveatur, ex PA in 2A pujo diagonali
- ipsius quad rati DE, et sub finem Diagonalis offendat
- duos alios globos ipsi et inter se aequales B et C
- ita ut in ers F dispositos ut in eos simul rambos
- simul impingat eodem modo sintque tria glaborum
- trium globorum centra disposita extr sint extremitate
- incidant in extremitates Ctrianguli rectanguli
- isoscelis BZAC angulum 2A rectum habentis. Qua
- facto statuunt motum corporius R ex A. in 2A compositum
- intelligi debere ex duobus uno D in D2A, altera in E2A
- et B quidem impelli motu E2A, Cautem motu
- D2A. Quare posito corpus 2A quiescere post impactum
- omnemque suum motum transferre C2A quidem in B
- ta ut eo terpe quo A venetit ab AE in D2A, etiam
- B veniat ex B in 2B lin sic ut B2B sit aequalis
- et in directum jacens ipsi E A. rectae ErA. Motum
- vero D2A in C, ita ut eo temport quo A venit ab AI
- in E2A etiam C veniat ex C in 2C sic ut C2C sit aequalis
- et in directum jacens ipsi rectae. DEA. Cum ergo tanto
- tempore quo A venerat in 2A, etiam B veniat in 2B
- et C in 2CF patet celeritates corporum A. B. C
- repraesentari rectis A2A. B2B. C. C. quantitasque motus
- post orcursum erit ante occursum cum solum corpus A moveretur
- rit factum ex ductu corporis A seu rectae AF ipsum repraeserantis
- e epi ote catitum sesa d
- m ta m tertit
- + in duosom
- globos excipientes
- Fmotibus uniformibus, ut
- suppono
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 53v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0106?run=74