Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 86r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.92.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
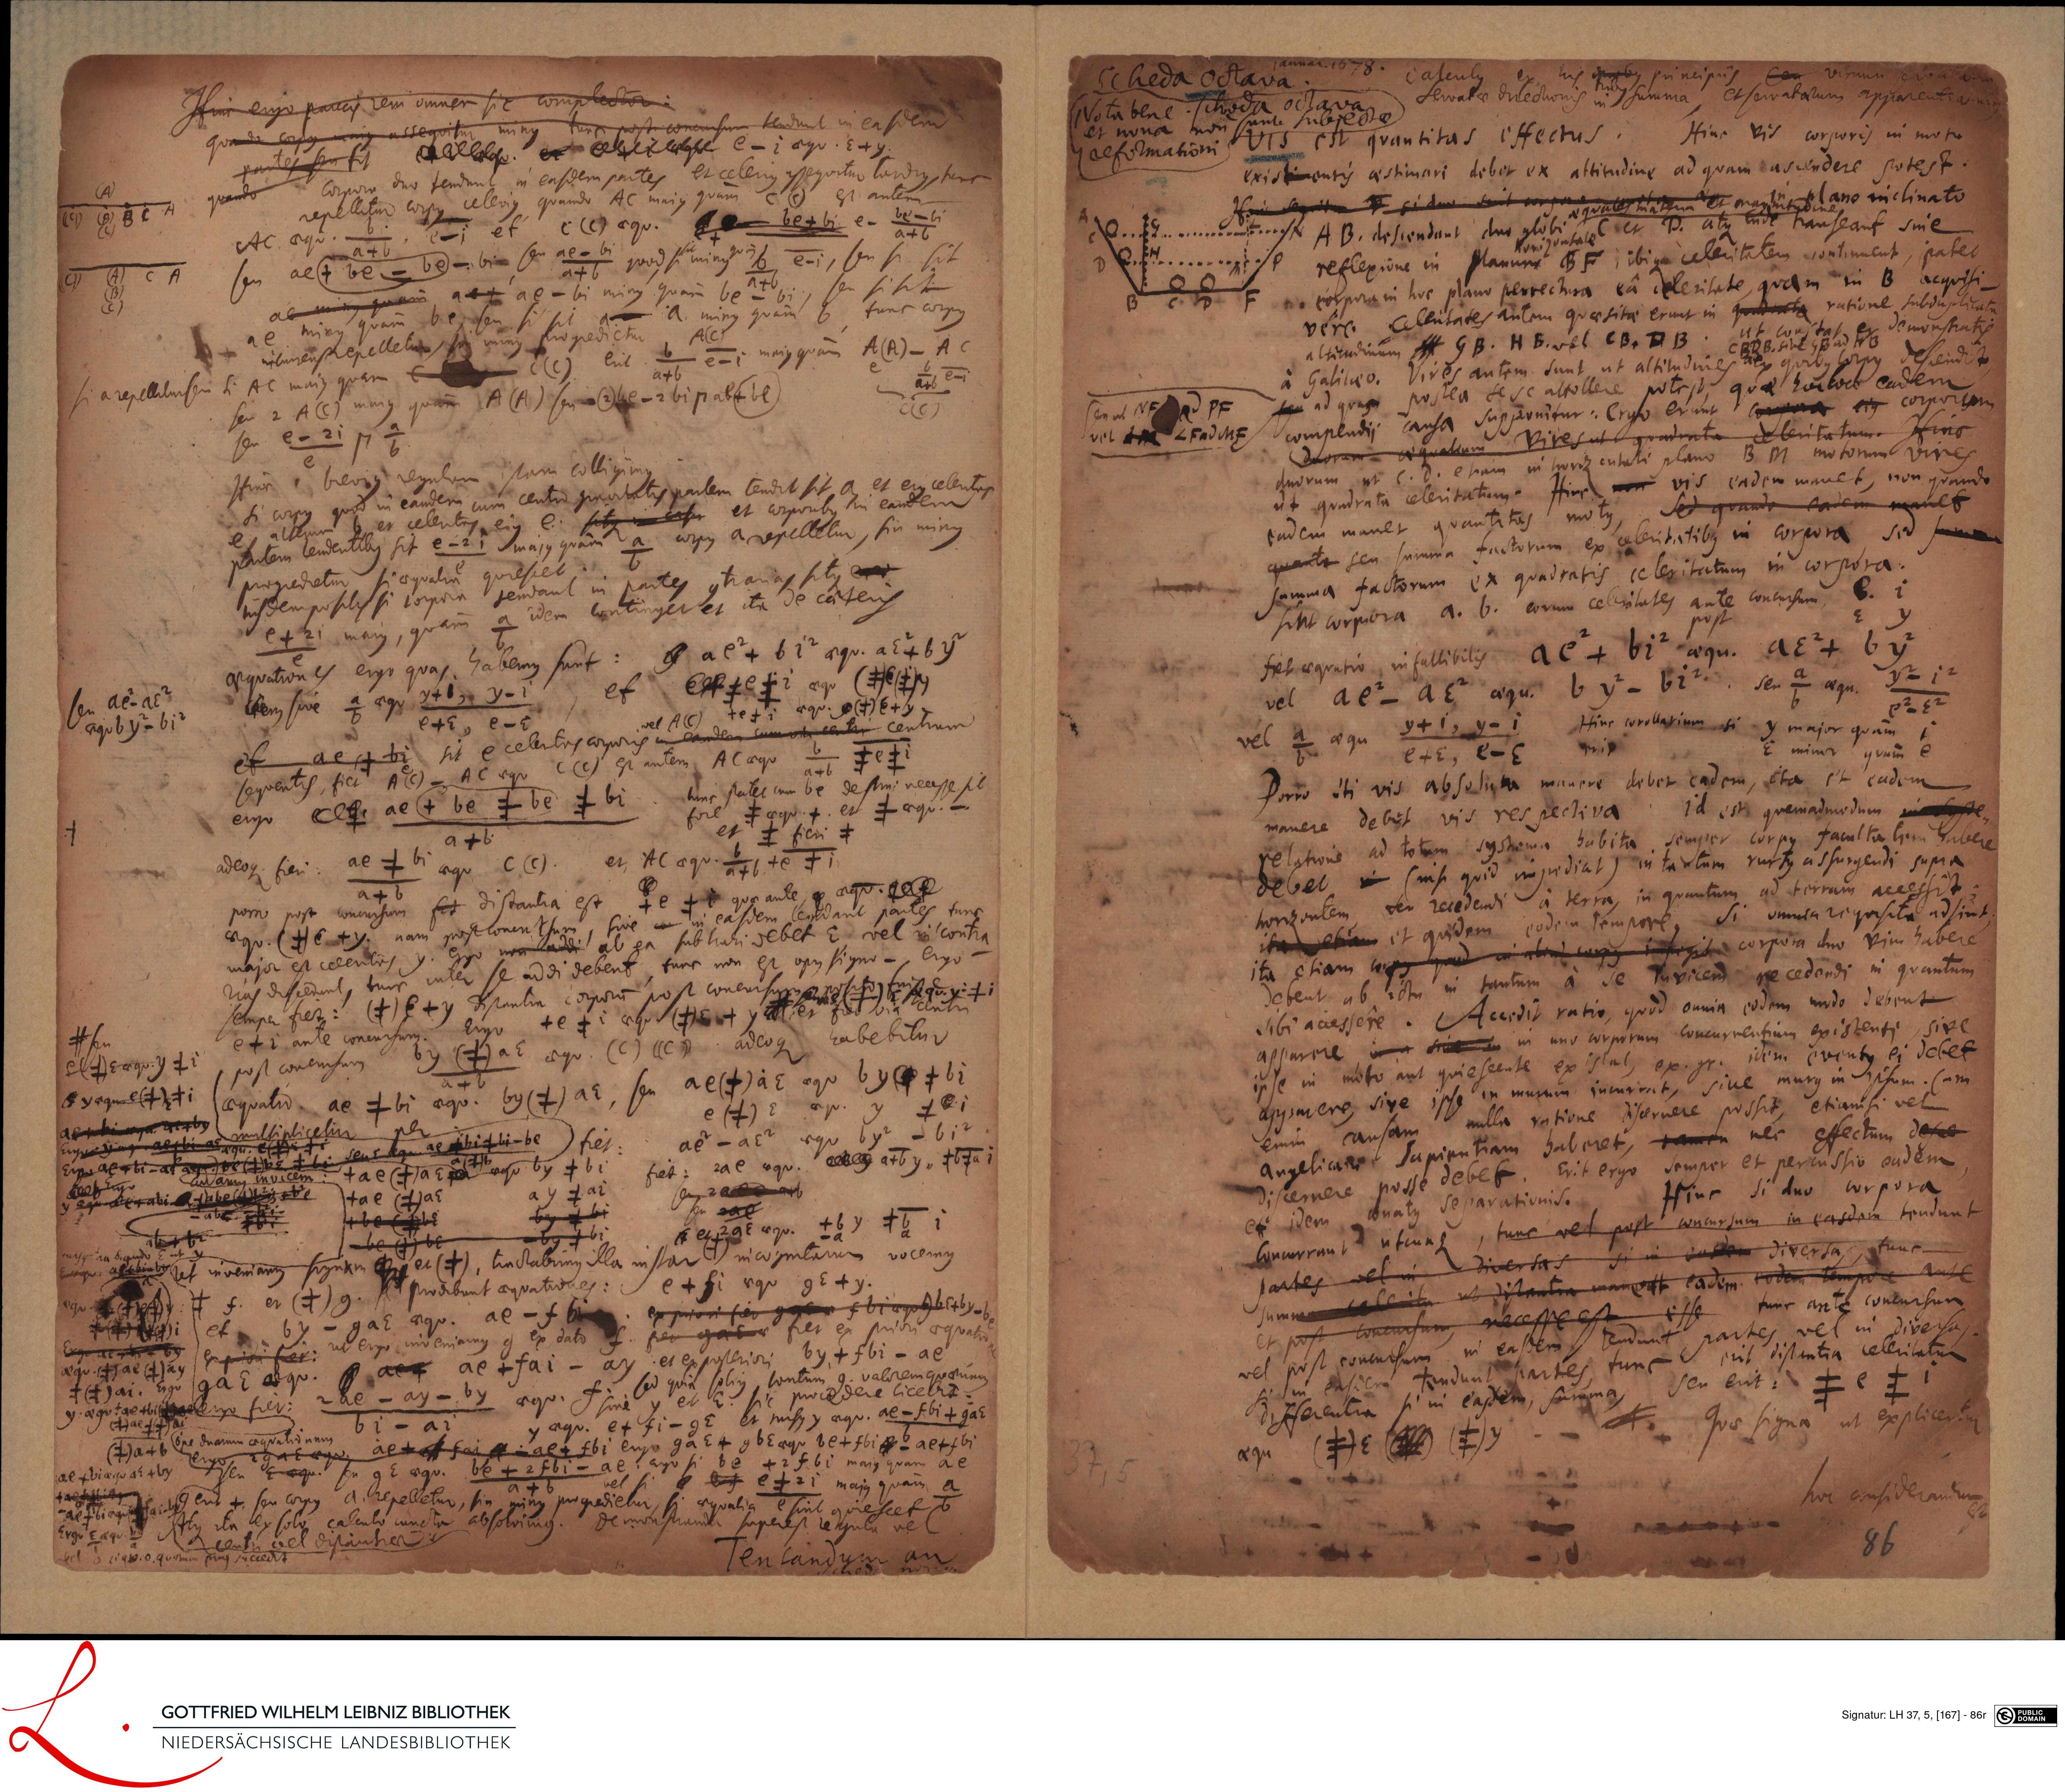
One image of two folio pages side by side, registered by the library under both labels (also fol. 87v); this page is its right half.
The machine reads it as
- A a 1678. Calculus ex his qbus principiis ceu vinum
- servatae directionis summa, et servatarum apparentiam
- greformationi Vis est quantitas effectus. Hinc vis corporis in motu
- existmentis aestimari debet ex altitudine ad quam ascendere potest.
- fnit sequitum D. si duo sint corporo quotque a prain plano inclinato
- coridontate et D. atque inde transeant sine
- reflexione in planum BF, ibiga celeritatem continuent, patet
- no corpora in hoc plano perrectura ea celeritate, quam in B acquisi
- vere. Cclertates autem quaesitae erunt in qudat ratione subduplicata
- alticudinum GB. HB. vel CB, DB. ut constat
- CBBB. sive GB ad HC
- a Galilaeo. Vires autem sunt, ut altitudines ex quibus corpus descendit
- seu ad quas postea sese attollere potest, quae hocloco eadem
- vel m LEadMMF compendii causa supponitur: ergo erunt corpora ejus corporcm
- duorum aequalium vires ut quadrata celeritatum. Hinc
- si
- duorum ut c. D. etiam in horiz cutali plano B M motorum vires
- ut quadrata celeritatum. Hinc non vis eadem manet, non quando
- eadem manet quantitas motus, sed quando eadem manet
- quanta seu summa factorum ex celeritatibus in corpora sed sum
- summa factorum ex quadratis celeritatum in corpora.
- sint corpiora a. b. eorum celeritates ante concursum, B. i
- y
- post
- fet aequatio infallibilis a C + bi aequ. aE + by
- vel a e = aE aequ. b y - bi seu aequ.
- vel a aequ
- ∞+ 1, y- 1
- e+E, e- E
- Y2 i2
- ∞=E2
- Hinc corollarium si y major quam 1
- erix
- E minor quam e
- Porro uti vis absoluta manere debet eadem, ita et eadem
- manere debit vis respectiva. Id est quemadmodum inscte
- relatione ad totum systaema habita semper corpus facultatem habere
- debet (nisi quid impediat) intantum rursus assurgendi supra
- horihontem teu recedendi a terra, in quantum ad terram accessit.
- ita vetiam et quidem eodem tempore. Si omnia requisita adsint
- ita etiam corpus quod in aliud corpus impegit corpora duo vim habere
- debent ab ictu in tantum a se Juvicem recedendi in quantum
- sibi accessere. Accedit ratio, quod onnia eodem modo debent
- apparere in a sive in in uno corporum concurrentium existenti, sive
- ipse in moto aut quiescente existat, ex. gr. idem eventus ei debet
- V
- apparere, sive ipse in murum incurrat, sive murus in ipsum. Cam
- eum causam nulla ratione discernere possit, etiamsi vel
- angelicam Sapientiam haberet, tamen nec effectum dese
- discernere posse debet. Erit ergo semper et percussio eadem
- et idem conatus separationis.
- Hinc si duo corpora
- concurrant utcunque, tunc vel post concursum in easdem tendunt
- partes vel in diversas si in eostem diversa, tunc
- summa celenita ut distantia maneat eadem eodem tempore aute
- et post concursum, necesse est esse tunc anta concursum
- vel post concursum in easdem tendunt partes vel in diversa,
- si in easiem tendunt partes, tunc erit distantia celeritatur
- differentia si in eastem, summa,
- aequ
- )E
- D(+)y. .
- seu erit: = e 4 1
- Quae signa ut explicenemt
- hoc considerandum
- Scheda octava.
- Notabene. choda octava
- t
- c.. Zs AB, descendant duo globi
- seu ut NEA PF
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 86r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0167?run=74