Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 95v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.88.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
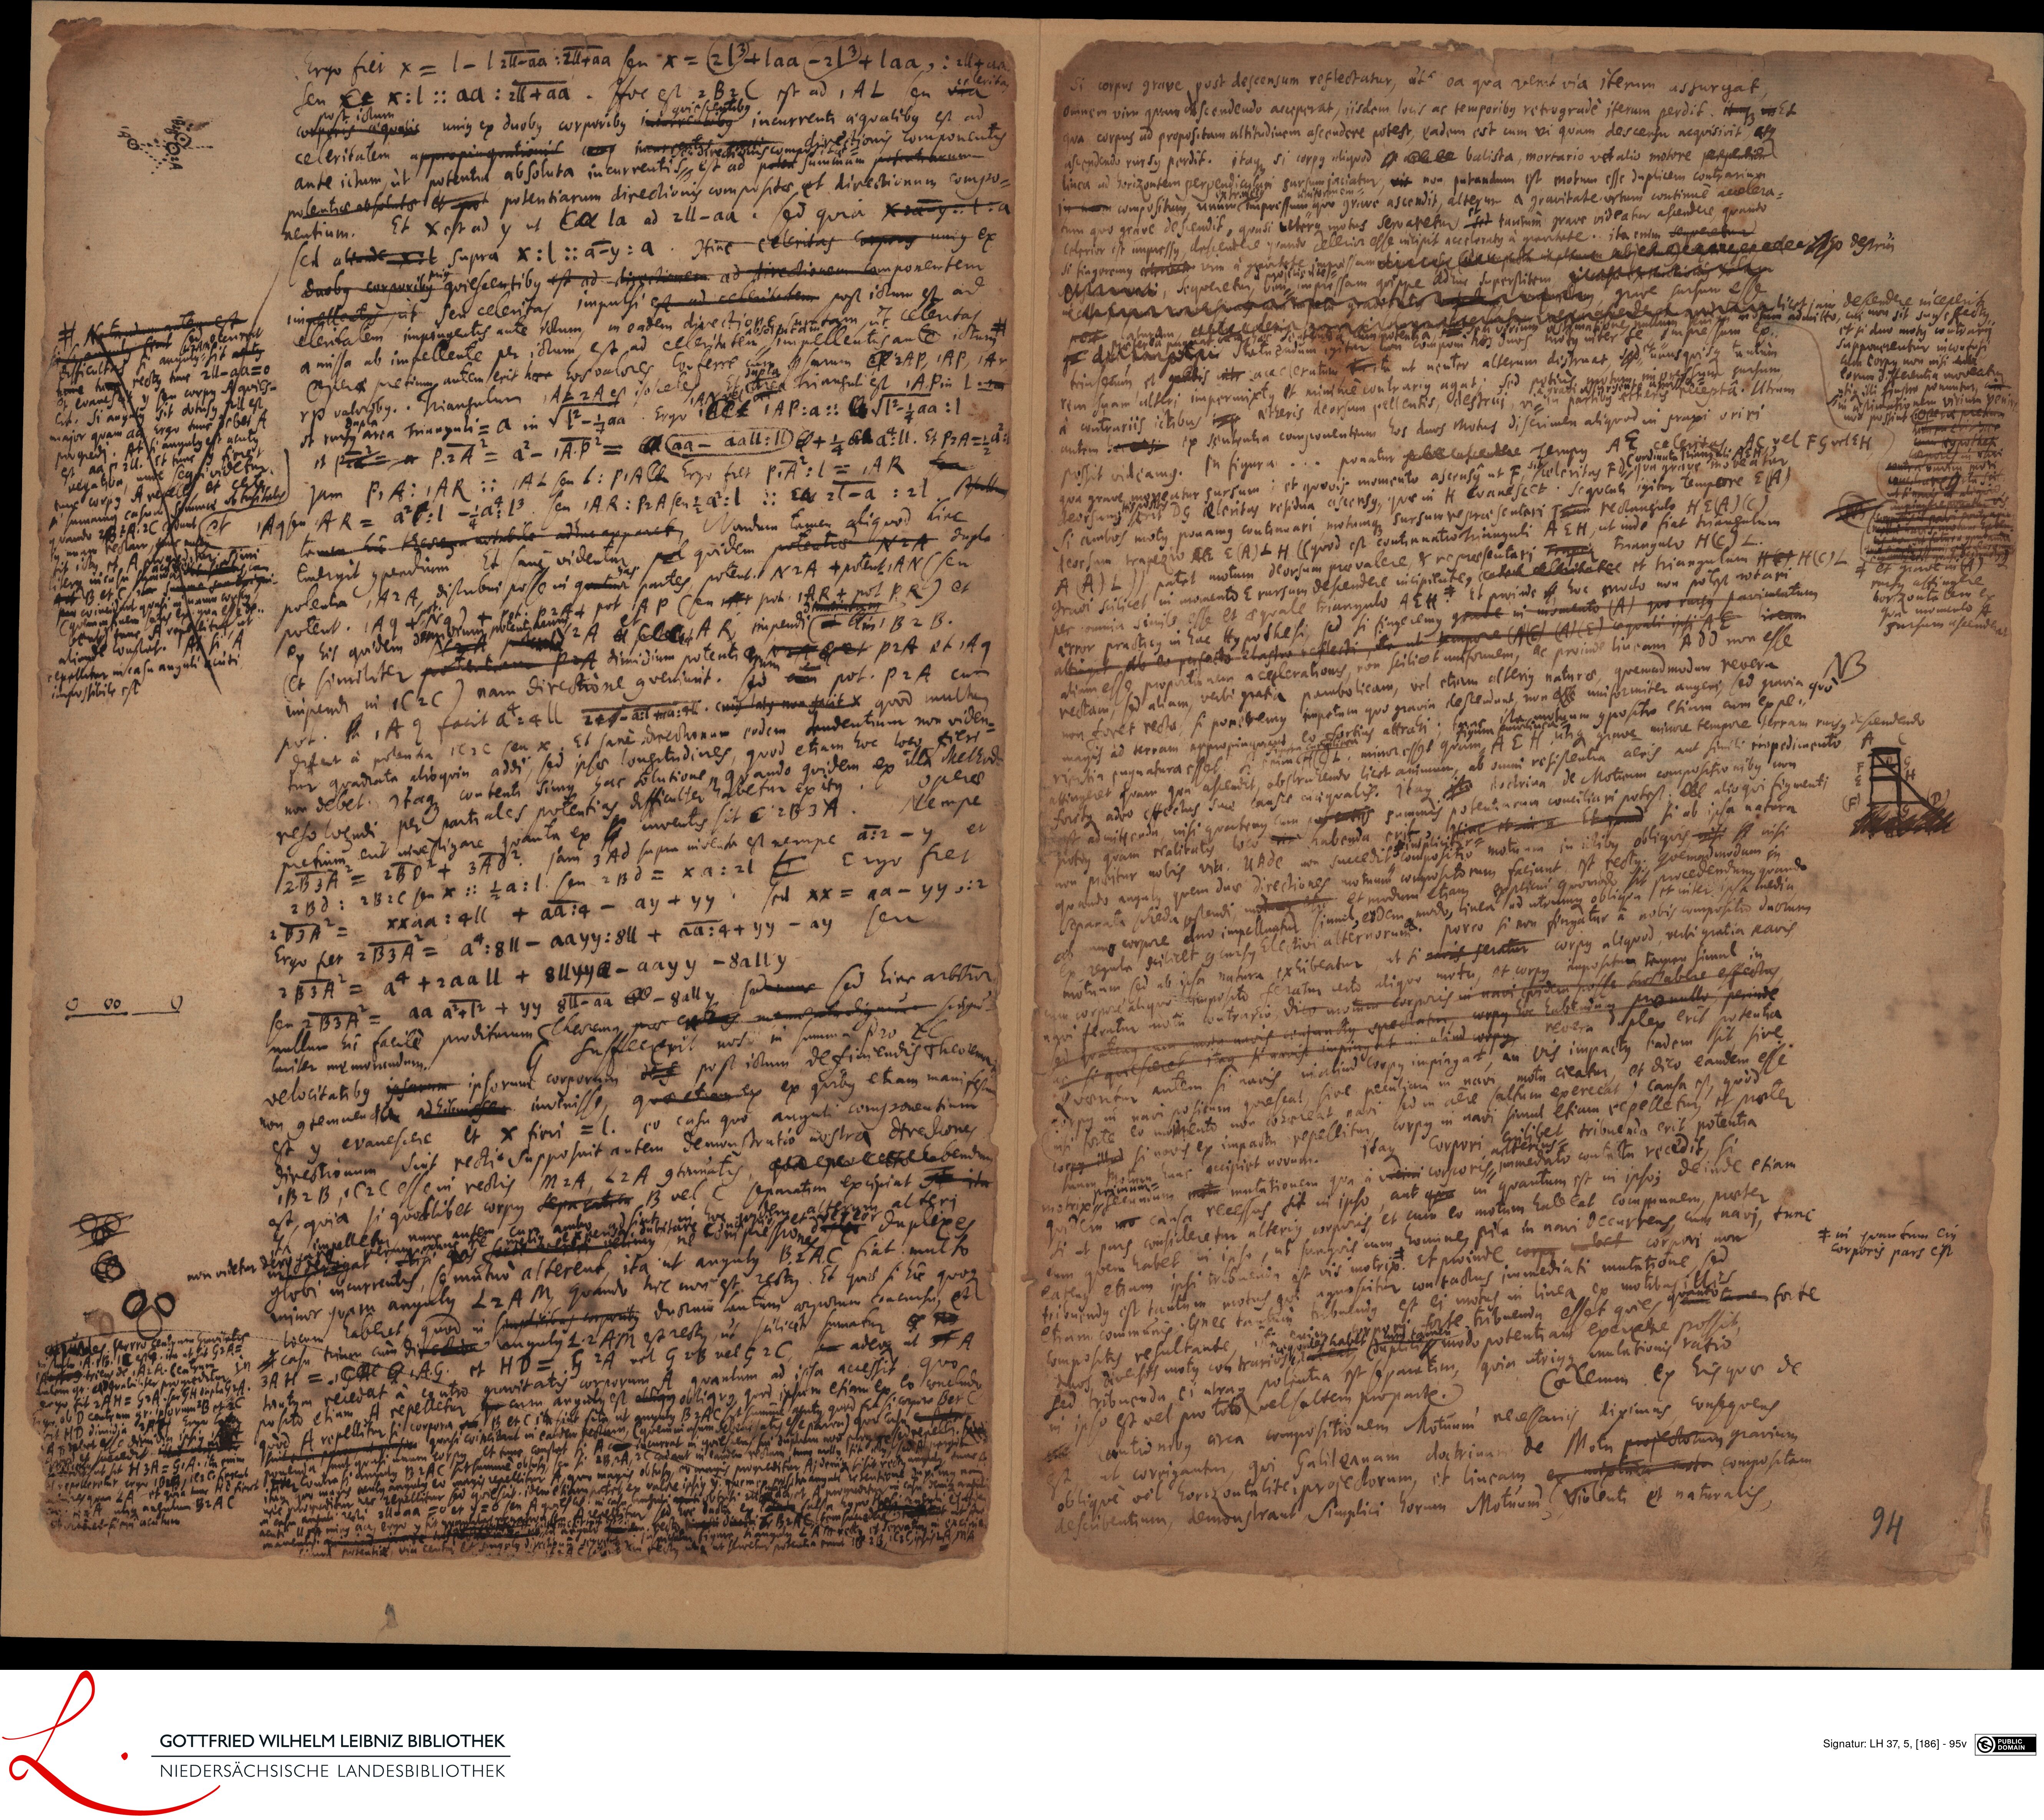
One image of two folio pages side by side, registered by the library under both labels (also fol. 94r); this page is its left half.
The machine reads it as
- Ergo fiet X = l - l aa: EUraa seu X = (E D + laa - 2l + laa,: illq ua
- seu XE X: l:: aa: El + aa. Hoc est 2B2C est ad 1AL seu vide
- post ictum
- quiescentibus
- corporis aequalis unius ex duobus corporibus inurretibus incurrenti aequalibus est ad
- celeritatem appropinquationis c incurrstoie ois comphirectionis componentis
- ante ictum, ut potentia absoluta incurrentis est ad poten summum potentrarum
- potentiae absolutae et o potentiarum directionis compositae, et directionum compo–
- nentium. Et X est ad y ut la ad 2l-aa. sed quia Xra. t. a
- seu aliunde et supra X: l:: a=y: a. Hinc celeritas corporis unius ex
- duobus corporibus quiescentibus est ad directinem ad directionem componentem
- impellentis, ut seu celeritas impulsi est ad celeritatem post ictum est ad
- celeritatem impingentis ante ictum, in eadem directione sumtam, ut celeritas
- omissa ab impellente per ictum, est ad celeritatem simpellentis ante ictum
- perae pretium autem erit haec hosvalores conferre cum psarum x 2AP, 1AP, 1A
- rp valoribus.. Triangulum 1AL2A est isosceles
- Etea trianguli est 1A. P in l. +
- st rursus area Trianguli -a in YP - aa. ErgoL 1AP: a:: _N1 Zaa: 1
- et pra = e P. 2A = a - 1A. P = (aa - a a H: 1D (+ L a: II. Et P2A - 1 a .1
- i fumamus casum spumae obtrsitalis jam B, A: 1AR:: AL seu L: P. A Ergo fret P. A: l = 1AR
- 1Agseu AR = a F: l - 1a= 1. seu 1AR: P2A seu Z a: l :: 2l - a: 2l. Hut
- tamen hic theorema notubile adhuc apparetus Nondum tamen aliquod hinc
- Emergit conpendium Et sanc videntur quidem potentiae N2A dupla
- potentia, A2A, distribui posse in quatuoi partes, potent. N2A + potent AN( seu
- potent. 1A9 V9) + pet: p2A+ pot A p (seu AY pot. 1AR + pot PR) et
- ex his quidem dagiorumqe dleurai
- (et similiter potentiam PA dimidium potenti qu 2A et p2A et iA9
- impendi in 1C2C) nam directione conveniunt. sed c pot. P2A cum
- pot. B 1AG facit a: +l 2e. ail ea. H. cujus latus non facit X quod multum
- difet a potentia 1C2C seu X. Et sane drectionum eodem seudentium non viden
- tur quadrata alioquin addi, sed ipsae longitudines, quod etiam hoc loco fieri
- non debet. Itaque contenti simus hac solutione, quando quidem ex illa Method
- resolvendi per partiales potentias difficulter habetur exitus.
- pretium erit investigare quanta ex inventis sit C2B3A.
- operae
- Nempe
- 2B3A = 2BD + 3AD. jam 3Ad supra inventa est nempe a: 2 - y et
- 2Bd: 2B2C seu X :: L a: l. seu 2Bd = X a: 2l f Ergo fiet
- 2D)A = Exaa: 4H + aa : 4 - ay + yy. sed XX = aa - yy ,: 2
- Ergo per 2B3A = a: 8H = aayy: Sl + 2a: 4 + yy - ay seu
- 2B3A = at + 2a a U + eUgya - aayy - 8ally
- seu 2B3A = aa a + I + yy oH- aa -gally sad nunc sed hinc arbitor
- nullum hic facile proditurum Theorema, prae exes manis atraliusnum singu
- suffecrevit nosi in summa pro XC
- velocitatibus ipsarum ipsorum corporum dpost ictum definiendis Theorem
- lariter memorundum
- non contemmenda adhibmose invenisse, quae etiam ex ex quibus etiam manifest
- est y evanescere et X firri = l. eo casu quo anguli componentium
- directionum sint rectio supposuit autem demonstratio nostra directiones
- 1B2B, +C2C esse in rectis M2A, L2A contirmatis, qu epeo t habendum
- est, quia si quodlibet corpus separati B vel C separatim excipiat s ita
- Ta impellet
- nuns autem co
- quidem alterum alteri
- utatare ed in pressio
- duplixes
- globi incurrentis, se mutuo alterent, ita ut angulus BEAC fiat multo
- tos sint
- minor quam angulus L2AM, quando hic non est rectus. Et quid si hac quoque
- locum haberet, quod in simplicibus corporibus duorum tantum corporum concursu, et
- casu triam cum direction rangulus L. 2AM est rectus ut scilicet sumatur
- A. 3AH = GAC A G. et HD = G2A vel G uB vel G2C, s adeoque ut 3 A
- tantum recedat a contro gravitatis corporum A quantum ad ipsa accessit; quo
- posito etiam A repelletur cum angulus est bi obliquus, quod ipsum etiam ex eo concludo
- repellitur si corpora B et C ita sint sita, ut angutus BZAC sit summe aguitus quod fia si corpore Bet C
- sui eum p
- o quasi coincidant in eandem rectam, (quem in asum sebinisatis esse parva) quo casus
- e
- quasi unum corpu
- mmnsaa, erg
- currat in quiescens sui duplum non
- obsusu seu si 2B, A, 2C cadant in eandem
- eo magis repellitur A, quo magis obtusus, eo magis progreditur
- a an
- i denique sisit rectu angulus, tunc
- dBAC
- anii prtaatia, via cento et singalus diseeud e it n fectus u a eretr tae a a 16 i
- H Ntndum autem est
- it sussiculta
- tunc 2l- aa =0
- eoanes et y seu corpus A quies
- sit. Si angulus sit ootusque fll est
- major quam aae Ergo tunc debet
- progredi. At
- angulus est acutus
- est aa p Ell. Et tunc
- negativa,
- seqiudetur
- tura corpus A recellu
- quando 2B2A. 2C esdunt (B
- mam rectam, nu
- iterque incus
- B et C, ita summe
- uaun e
- ense tunc sropellitus
- alionde constat. At
- cepellitur in casa anguli acnti
- impossibile est
- pita
- ergo fit 2AH= G2A
- oqu ob D coutrum
- sit H3A- G1A. ita enim
- repelleretur, ergo
- angulum B2AC
- ebvratiei fieu acutum
- et y26 seu A
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 95v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0186?run=74