Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 216v
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.89.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
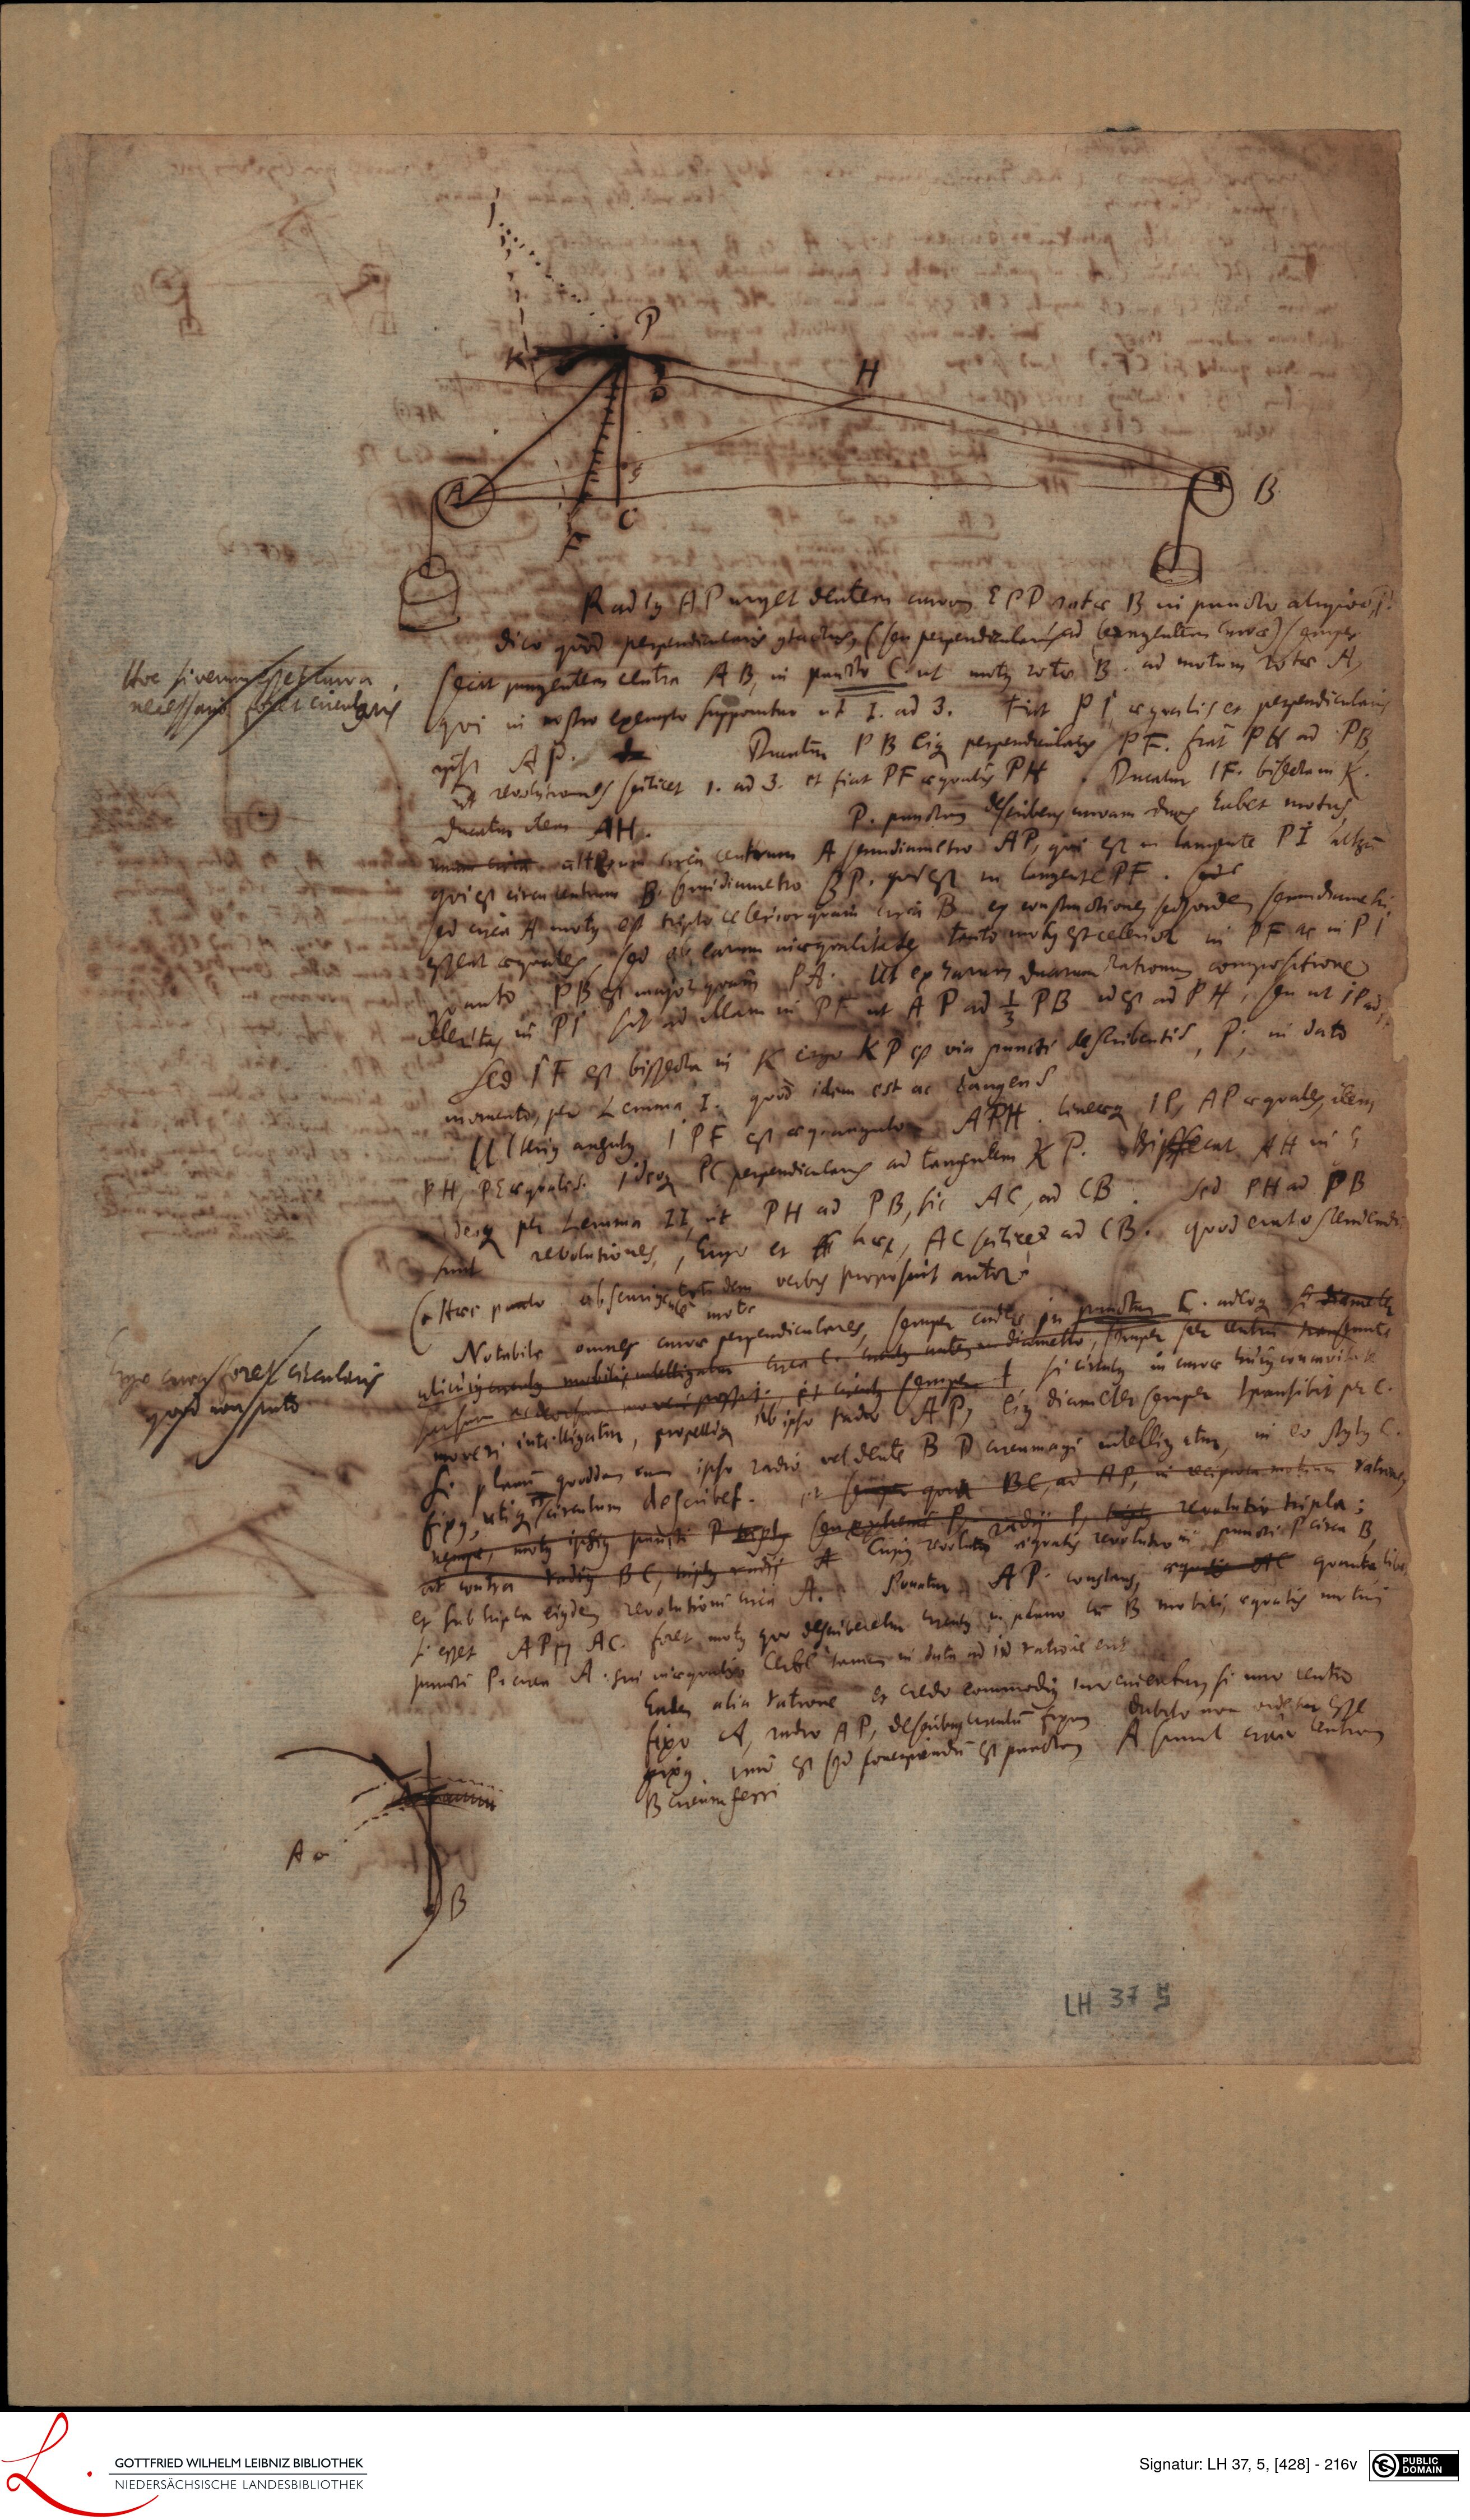
The machine reads it as
- e cirrus foret circularis
- Radius AP ujget dentem curva EPD patae B in puncto aliquoos
- dico quod perpendicularis contactus, (seu perpendicularis ad leangentem curvae) semper
- secir jungentem centra AB, in puncto C ut motus rotae B. ad motum rotae A,
- qui in nostro exempto supponitur ut T. ad 3. Fint PI aequalis et perpendicularis
- nisi Ap. Bruntur PB eique perpendicularis pF. fiat PH ad PB
- ut revolytivnss scilicet 1. ad 3. et fiat PF aequalis PH Ducatur IF. bisecta in X.
- ducatur item AH.
- P. punctum describens cuvam dues habet motus
- nn circauHu circu centrum A semuidiametro AP, quie est in langente PL alteri
- qui est circutentium B. semidiametro P. quo est in langerte PF. sede
- sed circa A motus est tripto celerior quam circa B ex construnctione, sedquidem semnidiamehi
- Nent aequales, sed ab earum inaequalitate tanto motus est ceterior in DF ac in PI
- anto BB est major quam PA. Ut exharum ducirum rationum compositione
- celeritas in PI sit ad illam in PF ut AP ad PB id est ad PH, seu ut ie
- l
- Sed IF est bissecta in K ergo K est via puncti describentis, P. in dato
- momento, per Lema Y. quod idem est ac tangens
- I(terius angulus IPF est a quangulo AFH. lineaeque 1P, AP aequale, ilem,
- PH, BE aequales. I deoque PC perpendicilaris ad tanentem Z P. hifffecat AH in G
- desque per Lemma 22 ut PH ad PB, sic AC, ad CB. Sed PH ad PB
- sunt revolutiones, Ergo et _ haec, AC scilicet ad CB. quod erat ostendendi
- SeHtaec panto abscurius eotidem verbis proposunt autor
- Notabile omnes curvae perpendiculares, semper endere in punctur C. adeoque si diometer
- le mot
- alicujus circulus mobilis intelligatur circa C. cnculus antem aon diametto, semper scer centrum transenne
- redeorsum moveri possit; et circulus semper si circulus in cuvae hujus concavitate
- moveri intelligatur, propalique ab ipso tudio A.P, ejus diameter semper pansibit perc.
- Si planu quoddam cum ipso radio veldente B D circumagi intelliuatur, in eo stylus C.
- ipus utique circulum describet. et seper quia BC, ad AP, in recipudem motium vatiors
- nempe, motus ipsius puncti P cplus seu extreme redii P, trigtu revalutio tripla:
- ut contra radius BC, trplus radis A Cujius revolatus aequatis revelutio in puncti. circa B
- ex sub tripla ejusdem revolutioni circa A. Ponatur AP. constans, aequiis AC quanta libe
- s esset APY AC. foret motus quo desciberetur hiculus in pluno lu B mobili aequalis motui
- puncti P. crcm A. sin imaequaliae Cerbe tamen in duta ad in ratione erit
- Entem alia ratione er credo commodius invendentu, si uno centro
- fixo A, rndio AP, describus circulum fixum dubito non videtur esse
- gixus. Imo est sed concipendum est punctam A simit craio tentram
- Berrumferri
- 312
- necessani folet cicutaris
- Hoc siverum sset turva,
- yus onstuto
Cite
Leibniz-Handschriften zur Mechanik: Dynamika LH 37, 5, fol. 216v. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068534:0428?run=74