Leibniz-Handschriften zur Philosophie LH 4, 2, 9, fol. 4r
Machine transcription. Not an edition. Errors are expected: about 8% character error rate on Latin and French lines, higher on German. Mean line confidence on this page: 0.92.
Original at the GWLB · Page image · Annotations (IIIF) · Download text
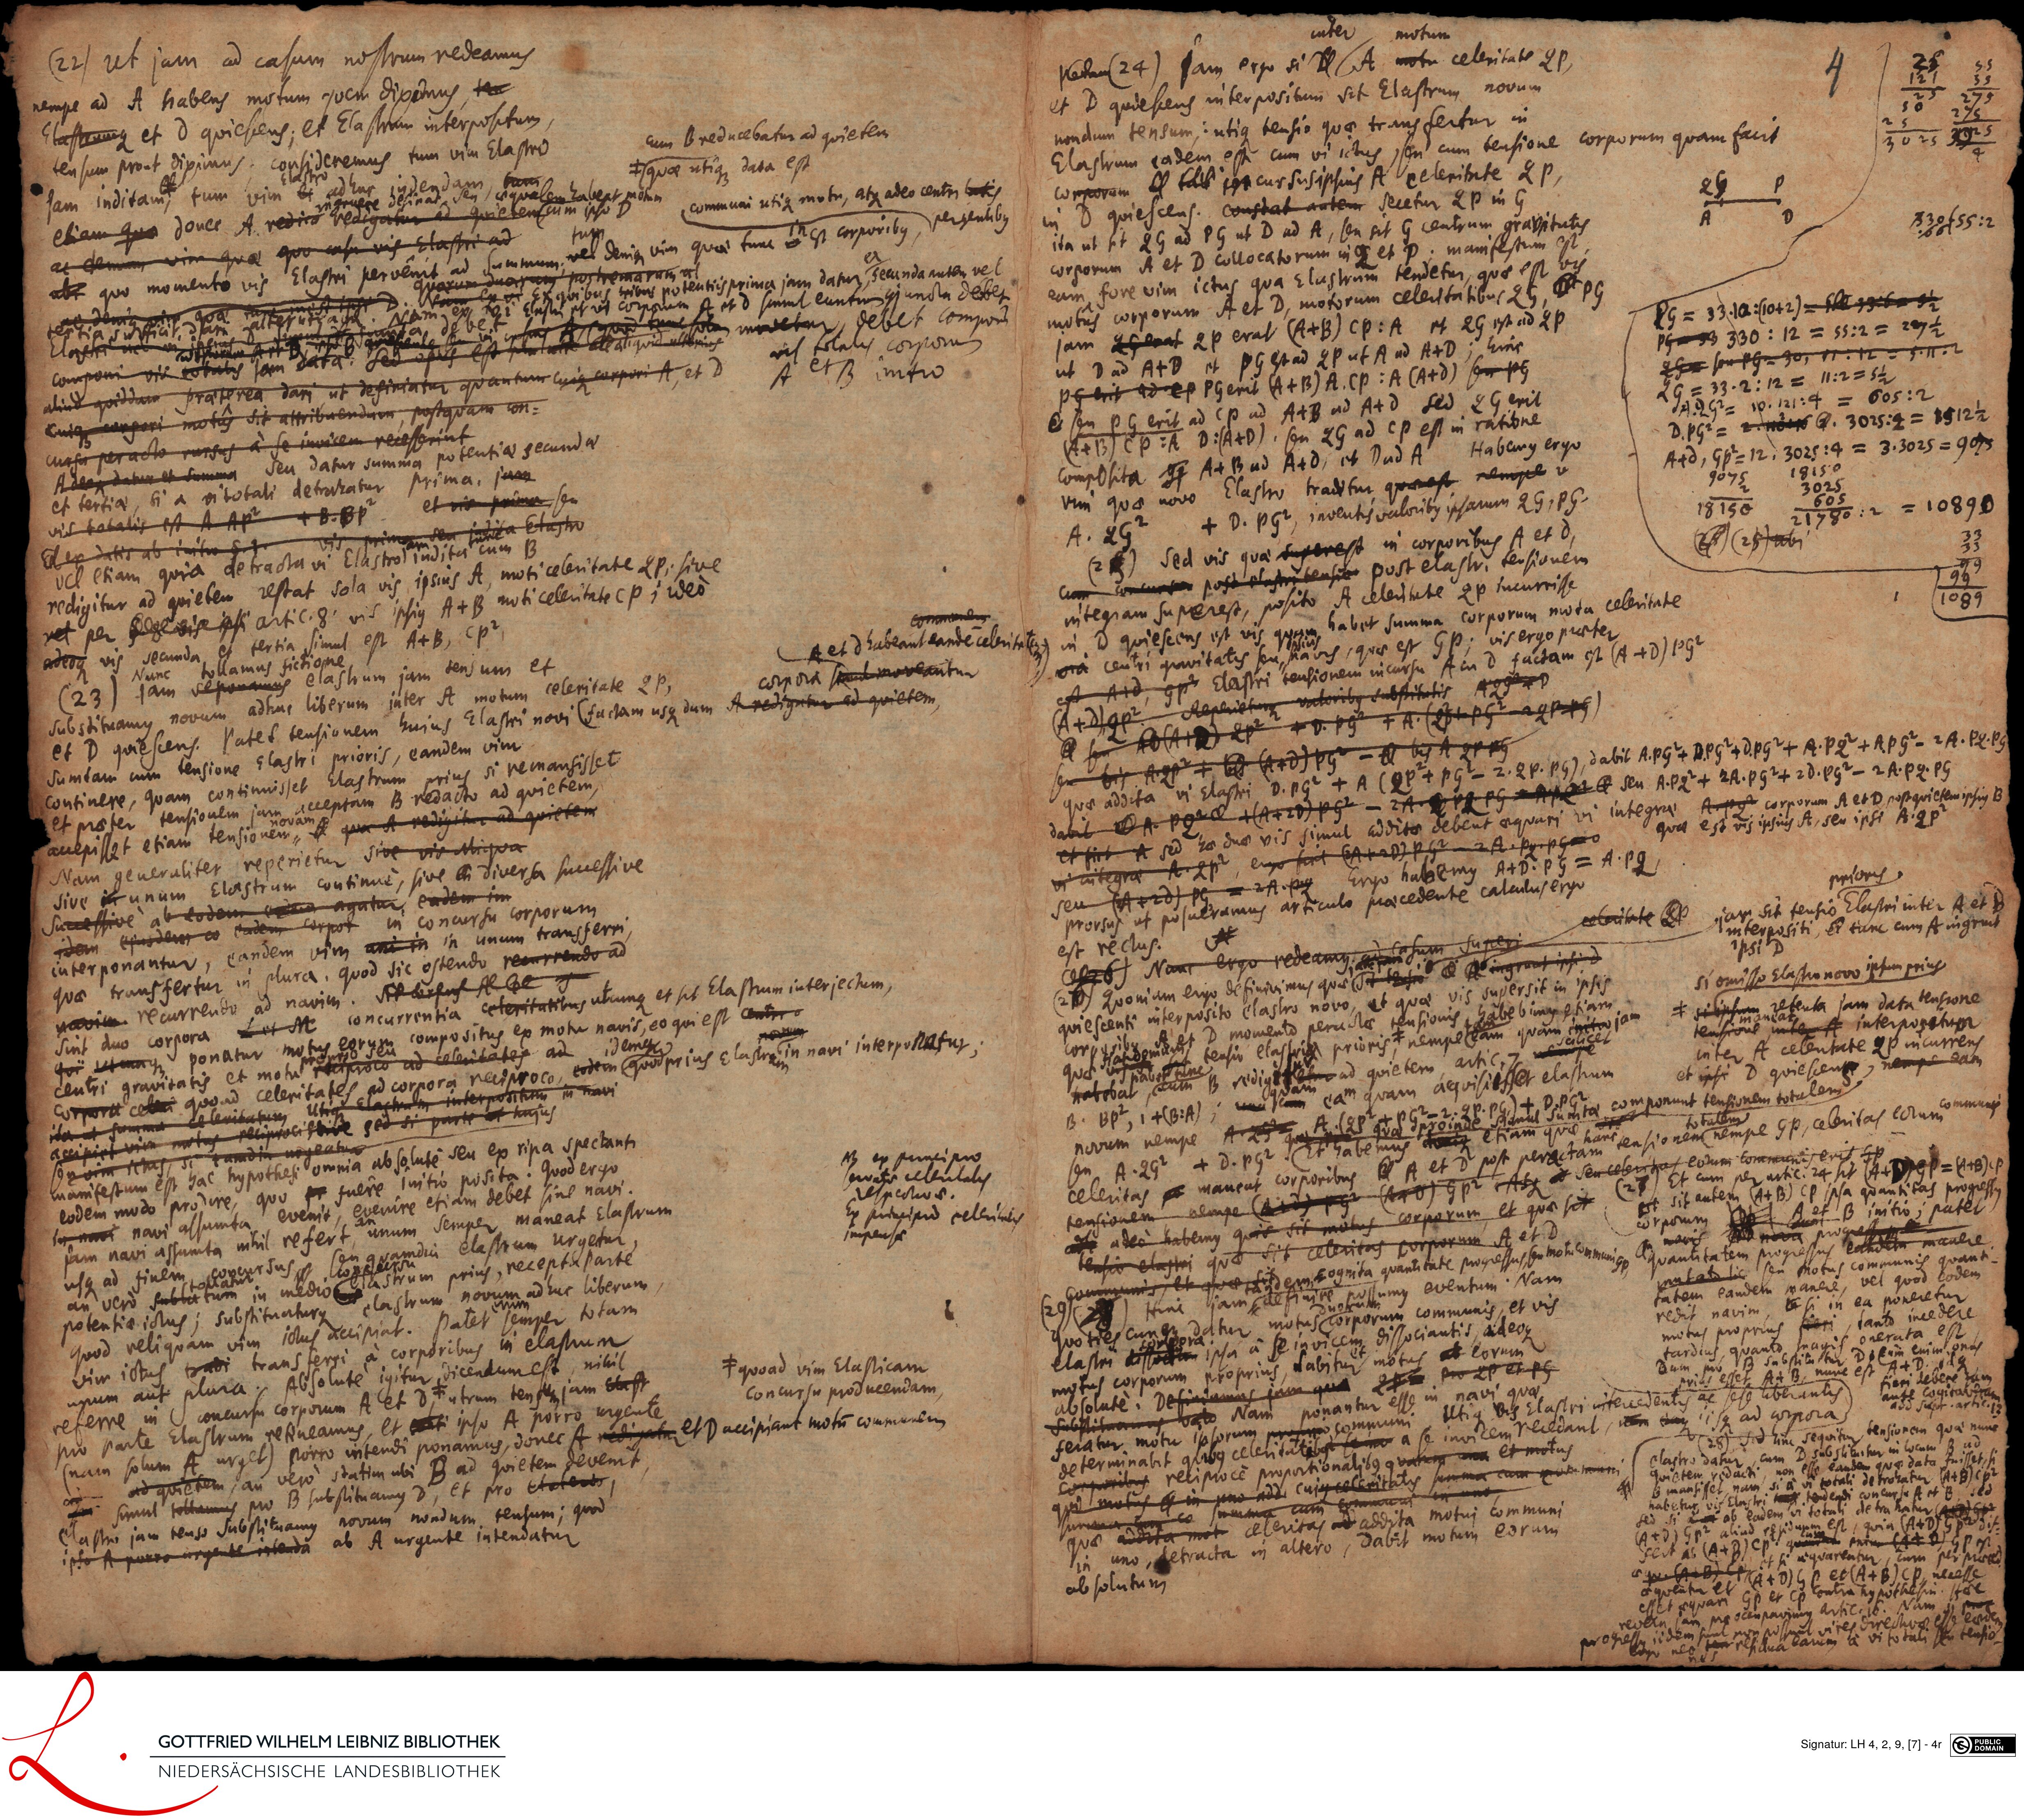
One image of two folio pages side by side, registered by the library under both labels (also fol. 3v); this page is its right half.
The machine reads it as
- inter motum
- param (24) jam ergo si _A motu celeritate QI
- et D qudescens interpositum sit Elastrum novum
- nondum tensum: utique tensio quae transfertur in
- Elastrum eadem est cum vi ictus, seu cum tensione corporum quam facit
- corporam a encur sus ipsius A celeritate ZP,
- in D quiescens. constat autem secetur QP in G
- ita ut sit _G ad PG ut D ad A, seu sit G centrum gravitutis
- corporum A et D collocatorum in et D: manifestum est
- eam fore vim ictus qua Elastrum tendetur, quae est vis
- motus corporum A et D, motorum celeritatibus ZG
- jam QGeat QP erat (A+B) CP: A et 2G est ad ZP
- ut D ad AFD et PG est ad ZP ut A ad A+D; hinc
- PE erit ad ep PGerit A +B) A. Cp: A (A+d) seu pG
- et seu BG erit ad Cp ad A+B ad A+ d sed EG erit
- (+B) CP :A D: (A+D). seu ZG ad CB est in ratione
- composita A+ B ad A+d, et Dad A Habemus ergo
- vim quae novo Elastro traditur quae est nempev
- + D. PGr, inventis valoribus ipsarum 2G, PG.
- (2_) Sed vis quae superest in corporibus A et d,
- cum concurtur post elastri tensiae post elastr. tensionem
- integiam superest, posito A celeritate QP incurrisse
- A et d habeant eande ceberitater in D quiescens est vis quam habet summa corporum mota celeritate
- ra centri quivitatis seu havis, quae est Gp; vis ergo praeter
- es AId, op Elastri tensionem incursu Ain D factam est (A + D) pGE
- (A+ D) op. Reperietum valoribus substitatis 4gg D
- siu AD(A+D AP + D. pe + A. (t BG 2qp G)
- quae addita vi Elastri D. pG + A (OP + pG = 2. QP. pG), dabit ABG + DPG +D PG + A. PQ + A PG - 2A. P2. PG
- seu bis AZ + b (A +D) PG - bis A ZP RG
- dabit A. P9 + (A + 2D) PG - EA. eq PG = A seu A. BZ + 2A. PG2 + 2d. PG - 2 A. PG. PG
- et firt A sed hae duae vis simul additae debent aequari vi integrae A. corporum A et D post quietem ipsius B
- quae est vis ipsius A, seu ipsi A. QP
- vi integrae A. QP, ergo sint (eAt +2D) P est 2A. porpGO
- seu (A +2d) DE = 2A. p Ergo habemus A+D. PG = A. PE
- prorsus ut posueramus articulo praecedente calculus ergo
- celeritate
- est rectus. A
- (26) Nanc ergo redeamus. ad sasum superi
- (2D) Quoniam ergo definivimus quae sit tersio ingrunt ipsi d
- quiescenti interposito elastro novo, et quae vis supersit in ipsis
- D momento peractae tensionis, habebimus etiam
- corp fiatidemam tensio elassria prioris + nempeliam quam
- habobat um B redigsietur ad quietem artic. 7
- B. BP 1+(B: A); un ea quam aqquisiisset elastirum
- A (25 + pG
- novum nempe A. 2
- Etae componunt tensionem totalam
- mecensio nem nempe Gp, cebritas ecrum ommus
- seu A. 25 + d. pGt Et habemus etiam quae e
- celeritas maneat corporibus A et D post peractam
- pensionem, nempe (d d pG (A +V) Gp2 Asque ad seu celeritas eorum communis erit Ep
- a adeo habemus quis sit motus corporum, et quae sit
- tensio elastri quae sit celeritas corporum A et D
- communis, et quae tdem cognita quantitate progressus seu nomorinume aquantitatem progressus eandem manere
- Hinc jam definire possumus eventum. Nam
- quoties cuneue datur motus corporum communis, et vis
- elastri dissodm ipsa a se invicem dissociantis, adeoque
- motus corporum proprius, nabitur motus eorum
- absolute. Definiamus jam qua eF po et pG
- subsit ns vato Nam ponantur esse in navi quae
- Utique bis Elastri intercedentis ac sese liberantis
- determinabit quibus celeritatibs a se invicem recedant, iem aqu iisque ad corpora
- feratur motu ipsorum proprio communi
- corporibus reciproce proportionalibus quarum una et motus
- qui motus in uno add cujus celeritatis summa cum o
- summa cum eo summa cum communi
- quae addita mot celeritas ad addita motui communi
- in uno detracta in altero, dabit motum eorum
- 33 32
- 330: 12 = 55: 2 = 207-
- pG - 30, N. 12 = 5. H .
- .2: 12 = 11:2=52
- a C = 10, 121 : 4 = 605: 2
- D. PG2 = 2. H . 3025: 4 = 15122
- A+d, Gp - 12, 3025: 4 = 3. 3025 - 90
- jam sit tensio Elastri inter A et B
- interpositi, e tunc cum A ingruit
- si omisso Elastio novo ipsum prius
- si linsum retenta jam data tensione
- tensione ite A interporetum
- inter A celeritate QB incurrens
- et ipsi D quiescenti, nemps nam
- 2) Et cum per artic. 24 sit (A +G = (116)c
- et sit autem (A+ B) CP ipsa quantitas progressus
- B initio; patet
- nacis ta nova progres
- nutatalic seu motus communis quant
- tatem eandem manere, vel quod eodem
- redit navim, si in ea poneretur
- motus proprius fieri, tanto incedere
- tardius, quanto magis
- eim enim, onus
- ans t ar
- 26) Sed hinc sequitur tensionem quae nunc
- plastro datur, cum D substituitur in locum B ad
- eandem quae data fuisset,
- quietem redacti, no
- B mansiset nam si
- habetur vis Elustr
- tali detrohatur (A+B) Cp
- tenendi concursa A et B sed
- sed si a ab eadem vi totali detrahatur A
- (A+d) GP alium
- sert ab (A+ B) ep qui
- l enim (A + B) Gp es
- aequarentur, cum per praece
- aequA +D) GP et (A+B) CP, necesse
- GP et ex contra hypothesin. Haec
- reoera jam prae occupavimus artic. it. Nam pro
- protere
- ren dica varius la vilorali A terto
Cite
Leibniz-Handschriften zur Philosophie LH 4, 2, 9, fol. 4r. Machine transcription, not an edition: Leibniz Legible (model FoNDUE-GD_v2_ft_Leibniz, run 74). https://leibnizlegible.com/page/00068569:0007?run=74